写在前面的话:故障诊断与健康管理是装备智能化领域的核心研究方向之一,但当前不少学者的研究多聚焦于故障诊断关键技术,对健康管理的整体框架,尤其是面向特定研究对象的健康管理系统架构与诊断逻辑,尚需要系统且深入的认知。该文源自NASA的技术报告,立足工程研究视角,以航天飞机主发动机故障检测算法的功能框架为切入点,系统梳理发动机健康管理应具备的通用框架,并明确该领域需要重点关注的核心技术,作为相关领域学者学习的资料。
西安交通大学陈雪峰教授团队长期深耕发动机健康管理领域,自2014年起开展航空发动机运行安全保障基础研究,2019年将故障诊断与健康管理技术拓展至液体火箭发动机健康管理方向,始终围绕这一重要领域持续研究、积累实战经验。
该文的主要观点包括:
1. 发动机健康管理应该具备合适的算法功能框架,这个框架要针对不同的对象因地制宜,算法是在框架下才能发挥作用,而且通常需要多种算法相互校验才能保证鲁棒性。
2. 深度理解发动机的原理是实现健康管理的基础,因此很多工业部门把发动机健康管理专业和发动机总体专业或发动机控制专业深度融合(控制专业本身也需要对发动机全面认识)。
3. 红线关机(REDLINE)系统是SSME最重要的保护措施,该系统监测发动机的5个关键参数,超预设限值即发关闭指令,但存在明显弊端:正常参数波动、不同台次(或同一台次不同测试)间参数差异可能导致发动机过早关闭。事实表明,即便有该系统SSME研发和运行点火测试中仍发生四十多起严重故障,造成发动机及部件大面积损坏。
4. 红线关机系统是在线监测系统,监测的5个参数(共7路)分别是:
★高压燃料涡轮泵(HPFTP)次级密封腔压力
★高压氧化剂涡轮泵(HPOTP)次级密封腔压力
★高压燃料涡轮(HPFT)排气温度(A路、B路)
★高压氧化剂涡轮(HPOT)排气温度(A路、B路)
★主燃烧室(MCC)压力
5. 地面测试的监测参数极其丰富,例如在SSME地面测试中,除了通过照片、视频和人员观察等方式进行视觉监测外,通常还会记录约500项测量数据,测量系统会采集反映发动机内部性能的关键参数,如压力、温度、流量、转速、阀门位置等。
6. 异常与故障检测系统(System for Anomaly and Failure Detection, SAFD)是比红线关机更高级的监测系统,通过设置严格的名义值容差带,当预设数量(如4个)的参数超出容差时,系统触发发动机关闭指令,弥补传统红线系统的监测局限性。
7. SAFD系统也是在线监测系统,共监测 23 项参数:
(1)压力类参数(8项)
★主燃烧室(MCC)压力
★高压燃料涡轮泵(HPFTP)冷却衬套压力
★高压燃料涡轮泵(HPFTP)排放压力
★高压氧化剂涡轮泵(HPOTP)次级密封腔压力
★热交换器(HEX)排放压力
★氧化剂预燃室(OPB)压力
★燃料预燃室(FPB)压力
★主喷注器(MI)初级/次级面板压差
(2)温度类参数(4项)
★高压燃料涡轮(HPFT)排放温度(A 路、B 路)
★高压氧化剂涡轮(HPOT)排放温度(A 路、B 路)
★主燃烧室(MCC)冷却剂排放温度
★热交换器(HEX)接口温度
(3)转速与流量类参数(4项)
★高压燃料涡轮泵(HPFTP)转速
★高压氧化剂涡轮泵(HPOTP)转速
★氧化剂流量(OF)监测
★燃料流量(FF)监测
(4)阀门位置类参数(4项)
★燃料预燃室氧化剂阀门(FPOV)位置
★氧化剂预燃室氧化剂阀门(OPOV)位置
★主燃料阀(MFV)动作位置
★主氧化剂阀(MOV)动作位置
(5)振动类参数(3项)
★高压燃料涡轮泵(HPFTP)振动(径向加速度)
★高压氧化剂涡轮泵(HPOTP)振动(径向加速度)
★预燃室增压泵(PBP)振动
8. 飞行振动安全切断系统(Flight Accelerometer Safety Cutoff System,FASCOS)是SSME健康监测体系中的专用振动监测系统,核心聚焦涡轮泵等关键旋转部件的异常振动,提前识别结构失效风险,如叶片断裂、轴承磨损、转子不平衡等故障。采用窄频段同步频率跟踪技术,结合试验数据设定专属阈值,通过冗余验证判定异常,与红线系统、SAFD系统,实现分级保护。
9. 火箭发动机健康管理系统(HMSRE)是一种更加综合的系统,它的核心故障检测策略是通过定义并计算一种“发动机级异常参数”来判断整体健康,该参数由单个加权传感器偏差组合关联而成,可反映整体异常或特定性能退化,相比现有依赖单个参数异常定义的方案,能检测多种早期故障迹象(包括少数传感器大幅偏差或多数传感器细微变化),且不依赖单个传感器异常,对缓慢故障的早期检测尤为关键,可显著减少后续损坏。
整理:刘金鑫 西安交通大学
(全文5万字)
(以下是原文)
摘要:本文构建了航天飞机主发动机(SSME)故障检测算法的功能框架,该算法基于现有的航天飞机主发动机测量数据,同时明确了有望提升故障检测效果的补充测量项。为支撑算法开发,文中建立了一种优值函数(F.O.M.),用于评估航天飞机主发动机I类临界故障模式(即导致飞行器损失的故障模式)的发生可能性,并按发生概率对这些故障模式进行排序。研究评估了九类故障检测策略,提取其中有应用前景的特征作为故障检测算法的基础。该故障检测算法能对航天飞机主发动机多种故障模式提供早期预警。利用三次分别代表不同故障类型的航天飞机主发动机故障数据进行算法初步评估,结果显示在所有三个案例中,算法都能在红线系统关机前很早就发出即将发生灾难性故障的预警。
1 引言
目前,火箭发动机的保护主要依靠红线系统。该系统会持续监测多个参数,一旦任何一个参数的测量值超出预设运行限值,就会发出发动机关闭指令。对于航天飞机主发动机而言,在主级工作阶段会对7个关键发动机参数进行监测(译注:实际是5个参数,有两个是冗余监测),其限值设定在会影响发动机安全运行的水平之上。然而,仅依赖这一系统存在弊端。发动机正常参数波动或者不同台次发动机之间(甚至同一台次不同测试之间)的红线参数的差异,可能导致发动机过早关闭。SSME在研发和运行点火测试中,尽管有红线系统监测,仍发生了四十多起严重故障,造成发动机及部件的大面积损坏。在航天飞机主发动机地面测试中,除了通过照片、视频和人员观察等方式进行视觉监测外,通常还会记录约500项测量数据。测量系统会采集反映发动机内部性能的关键参数,如压力、温度、流量、转速、阀门位置等。通过比标准红线系统更先进的技术监测这些额外参数,有望更全面地覆盖发动机故障,实现更早的故障检测。异常与故障检测系统(SAFD)便是正在研发的此类系统之一。该系统通过监测相对较多的参数(23个),为每个参数的标称值和/或测量平均值设定较严格的容差带,当预设数量的参数超出其容差带时(例如四个传感器出现异常时)发出关闭指令,从而增强发动机保护。本项目的目标是通过开发先进的故障检测系统框架,进一步强化安全监测,火箭发动机健康管理系统(HMSRE)框架便是这一努力的成果。HMSRE框架故障检测策略的一个关键特征是,通过计算发动机级异常参数来判断发动机的整体健康状况。这些参数是单个加权传感器偏差的组合,经关联后可提供整体异常值或特定性能退化的指示(例如高压燃料涡轮泵效率损失)。这种方法与现有的故障检测方案形成鲜明对比,现有方案依赖于对单个参数异常的定义。发动机级参数的定义使HMSRE能够检测多种早期故障迹象,所有这些迹象均适用于航天飞机主发动机。例如,故障的最初迹象可能是少数几个传感器出现大幅偏差,也可能是相当多的传感器出现细微变化。由于HMSRE不依赖单个传感器异常,因此一组细微变化与少数几个重大偏差一样可被检测到,即便某些参数的偏差从未达到“异常”标准。这种能力对于相对缓慢的故障尤为重要,此类故障中许多参数通常会偏离标称值。本项目特别关注缓慢故障,因为早期检测这类故障有望显著减少后续损坏。HMSRE框架包含发动机级异常参数算法,与当前的红线系统、SAFD系统、FASCOS系统并行工作,以进一步扩大航天飞机主发动机故障覆盖范围,并对许多故障实现更早检测。HMSRE系统通过对多种故障迹象的敏感性,对现有系统进行补充,例如红线系统对单个参数发生大幅变化所指示的故障敏感;SAFD系统对多个参数发生较小但显著变化所导致的故障做出响应;FASCOS(或RASCOS)系统检测涡轮泵的异常高振动;而HMSRE系统对多个传感器偏差的加权组合所指示的故障敏感,这使得HMSRE对中等数量参数的细微变化或少数几个参数的大幅变化都很敏感。每个系统都为整体发动机保护方案提供了独特优势,但同时也存在较大程度的重叠。因此,除了提高对多种早期故障特征的敏感性外,系统的整体可观测性也得到了提升。图1-1展示了各系统所采用的航天飞机主发动机测量数据,以及对应的基础故障检测策略,完整呈现了航天飞机主发动机的整体保护方案。尽管现有方法各有优势,且能对部分故障提供早期预警,但本报告中HMSRE系统框架在故障覆盖范围与检测及时性上,具备最优的综合效用。
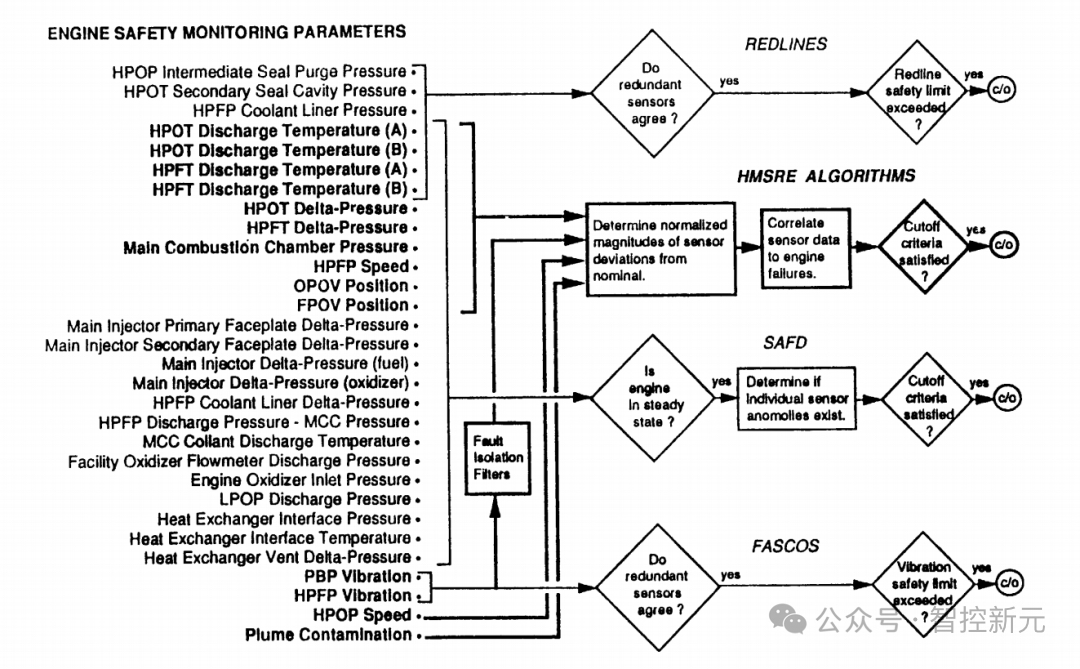
图1-1多系统扩展故障覆盖图
发动机安全监测参数(30种),发动机安全监测参数多个系统实现故障覆盖的流程:
★红线关机系统(REDLINES)
判断:冗余传感器数据是否一致?
若一致:判断是否超出红线安全限值?
若超出:触发切断(c/o)
★火箭发动机健康管理系统(HMSRE)
步骤 1:确定传感器偏离标称值的归一化幅度
步骤 2:将传感器数据与发动机故障关联
步骤 3:判断是否满足切断条件?
若满足:触发切断(c/o)
★异常与故障检测系统(SAFD)
判断:发动机是否处于稳态?
若处于:判断是否存在单个传感器异常?
若存在:判断是否满足切断条件?
若满足:触发切断(c/o)
★飞行振动安全切断系统(FASCOS)
判断:冗余传感器数据是否一致?
若一致:判断是否超出振动安全限值?
若超出:触发切断(c/o)
(注:流程中包含 “故障隔离过滤器” 用于处理传感器数据)
2 项目概述
本项目旨在构建火箭发动机健康管理系统(HMSRE)的框架或概念结构,并制定该系统的原理样机实施方案,该系统基于现有和/或近期技术展开。尽管HMSRE系统最初将用于支持航天飞机主发动机地面测试,但其设计并不妨碍最终应用于航天飞机主发动机飞行任务。
项目分为四个任务:
★任务1:故障模式识别
★任务2:故障检测与损伤最小化方法
★任务3:健康管理框架
★任务4:原理样机实施方案制定
在任务1中,通过回顾航天飞机主发动机故障模式及影响分析(FMEA)和故障历史,识别关键的航天飞机主发动机故障模式。建立优值函数(F.O.M.),并用于对故障模式进行定量排序。确定有望或在故障历史中已观察到的、可指示45种最高排序故障模式的传感器。
在任务2中,评估与Block-II型航天飞机主发动机控制器兼容的损伤最小化方法。对针对任务1中识别的故障类型的故障检测方法进行评估,以确定其近期应用于航天飞机主发动机的适用性及总体效果。
在任务3中,整合了任务2中评估的故障检测方法的有前景要素,构建了HMSRE框架。对照当前检测系统评估该框架的效果。此外,编写基本算法代码,并针对三次航天飞机主发动机故障演示了概念性的HMSRE策略。
在任务4中,制定了所提出的HMSRE框架的开发实施方案。
3 航天飞机主发动机故障模式的排序与特征描述
本节所描述的工作包括评估潜在的航天飞机主发动机故障模式,并识别最可能发生的故障模式。对航天飞机主发动机故障模式进行排序和特征描述,旨在:(1)协助定义HMSRE的要求和局限性;(2)为故障检测技术和系统框架的开发提供数据库支持。
3.1 故障模式的定性排序
本任务的目标是根据故障对发动机的相对风险,对航天飞机主发动机故障模式进行定性排序。此前已基于1987年修订的航天飞机主发动机故障模式及影响分析和关键项目清单(FMENCIL),对航天飞机主发动机的关键故障模式进行了评估(参考文献3)。该评估即航天飞机主发动机关键项目有序排序(CIOR-SSME),采用美国国家航空航天局(NASA)的指令执行,确保在整个航天运输系统(NSTS)中应用统一标准。评估采用主观分类程序,对所有关键项目进行有序排序。有序排序研究中收集的故障模式信息被视为HMSRE故障模式定量排序的合适数据库。通过对有序排序研究中的数据进行审查,做出以下决策:(1)确定一种能对故障模式进行基数排序的方法,以明确其相对重要性;(2)采用定量概率风险评估(QRA或PRA)方法,将已有的主观评估结果作为输入;(3)仅考虑I类临界故障模式,即导致飞行器损失的故障模式。
3.1.1 优值函数流程(FOM)
优值函数流程采用概率方法,以专家判断作为输入,符合贝叶斯推理的思路,而贝叶斯推理在概率风险评估中应用广泛。在贝叶斯推理中,概率与单个事件相关联,而非仅与事件序列相关。由于故障模式的概率未知,因此用主观估计的发生可能性替代。最坏情况事件发生的概率分为三个概率部分,而这三个部分又通过属性聚合确定。属性是权重因子与离散因子(1或0,分别表示属性存在或不存在)的乘积。权重因子通过对航天飞机主发动机测试运行、系统工程、控制与监测领域的专家意见进行调查后确定。离散属性因子取自航天飞机主发动机关键项目有序排序(CIOR-SSME)。如后文所述,对这些概率进行归一化处理后组合,得到单一数值。所有1类临界事件都经过了这种主观概率计算。
3.1.2 事件树
任何确定风险的定量方法都基于工程领域对风险的通常定义,即风险是故障概率与故障后果的乘积。由于大多数关键项目清单(CIL)事件(即400多个事件中的310个)的最坏后果是“发动机和飞行器损失”,因此分析仅限于这些最坏情况。因此,每个事件的后果都是相同的,风险量化简化为概率量化。为便于直观理解该概率方法,构建了航天飞机主发动机I类临界故障的事件树(图3-1)。该事件树与洛克达因公司在核反应堆安全分析中广泛使用的事件树类似。图3-1中的事件树展示了导致右侧列出后果所需的故障事件传播过程。在正常运行中,初始事件发生的概率为PB。若初始事件发生,在没有设计防护措施的情况下,初始事件发展为最坏情况的概率为PC。若初始事件发生且已开始向最坏情况发展,防护措施失效的概率为PD。因此,最坏情况场景的总体(或聚合)概率为三者的乘积。这三个概率要素基于主观判断和实际经验确定。
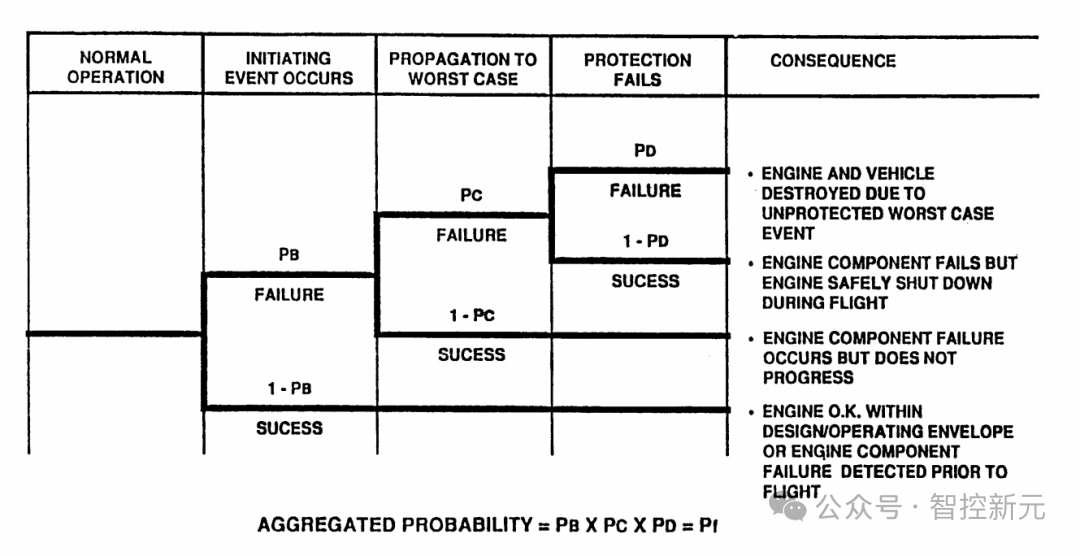
图 3-1 航天飞机主发动机故障的事件树
该事件树展示了发动机从正常运行到故障后果的流程,分为 5 个阶段:
阶段 1:正常运行
分支:初始事件发生(概率 PB)/ 未发生(概率 1-PB)
未发生(1-PB):成功→后果:发动机正常(处于设计运行范围,或飞行前已检测到部件故障)
阶段 2:初始事件发生
分支:发展为最严重情况(概率 PC)/ 未发展(概率 1-PC)
未发展(1-PC):成功→后果:发动机部件故障但未扩散
阶段 3:发展为最严重情况
分支:保护失效(概率 PD)/ 保护成功(概率 1-PD)
保护成功(1-PD):成功→后果:发动机部件故障,但飞行中安全关机
阶段 4:保护失效
结果:故障→后果:因无保护的最严重事件,导致发动机与飞行器损毁
总概率
综合概率 = PB × PC × PD = Pt
图3-2展示了如何使用“概率树”(类似于故障树)组合单个主观判断和测试历史数据。顶部两个分支是初始事件发生的固有概率(PBi),由“设计可信度”和“故障观察”组成,以及初始事件在检查中未被检测到的概率(PBd)。PBi由在无按需测试/检查的情况下,设计可信度不足(权重为1)或已观察到故障(权重为2)的概率确定。保守估计检查能成功识别10%的初始事件,因此,若不执行检查,PBd等于1.0;若实施适当检查,PBd等于0.9。热试车中初始事件发生的总体概率为PBi与PBd的乘积。
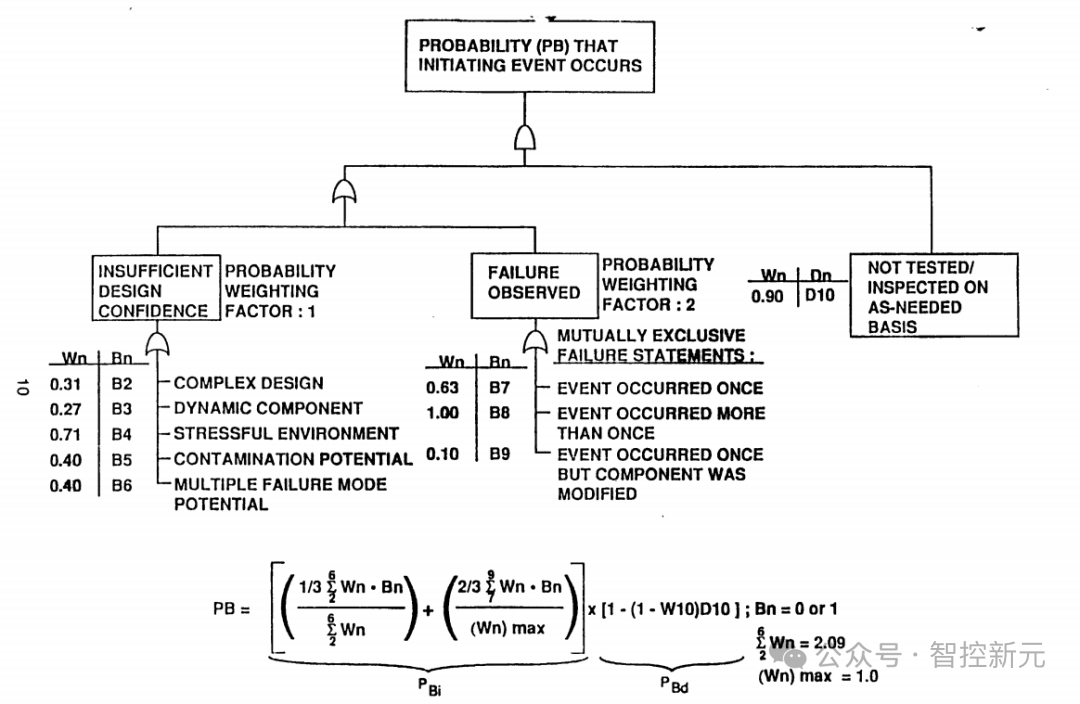
图3-2初始事件的概率树
这个图是用来计算 “初始事件发生的概率(PB)” 的逻辑结构,整体分为三个部分:
1. 设计置信度不足
概率权重因子:1
影响因素(每个因素对应权重 Wn、状态 Bn,Bn 只能是 0 或 1):
B2:复杂设计(Wn=0.31)
B3:动态部件(Wn=0.27)
B4:高应力环境(Wn=0.71)
B5:污染风险(Wn=0.40)
B6:多故障模式风险(Wn=0.40)
2. 故障已观测
概率权重因子:2
互斥的故障情况(对应权重 Wn、状态 Bn):
B7:事件发生过 1 次(Wn=0.63)
B8:事件发生过多次(Wn=1.00)
B9:事件发生过 1 次但部件已修改(Wn=0.10)
3. 未测试 / 按需检查
权重 Wn=0.90,状态 Dn=D10
PB 的计算公式
PB = [((1/3 × 各因素 Wn・Bn 的和)÷(1/2 × 各因素 Wn 的和)) + ((2/3 × 各故障 Wn・Bn 的和)÷ Wn 的最大值)] × [1 - (1 - W10)×D10](说明:1/2 × 各因素 Wn 的和 = 2.09;Wn 的最大值 = 1.0)
3.1.3事件传播概率
图3-4展示了事件向最坏情况传播的概率树。事件传播至最坏情况的概率(PC)的两个分支为:传播因子的存在(权重为1)与故障历史的存在(权重为2),二者通过“或”逻辑组合。同样,分配的概率权重由专家意见确定,离散C因子取自二进制摘要。通过除以传播因子的权重总和进行归一化,对于互斥的故障历史属性,则通过除以最大权重进行归一化,使PC的最大值为1.0,最小值为0。
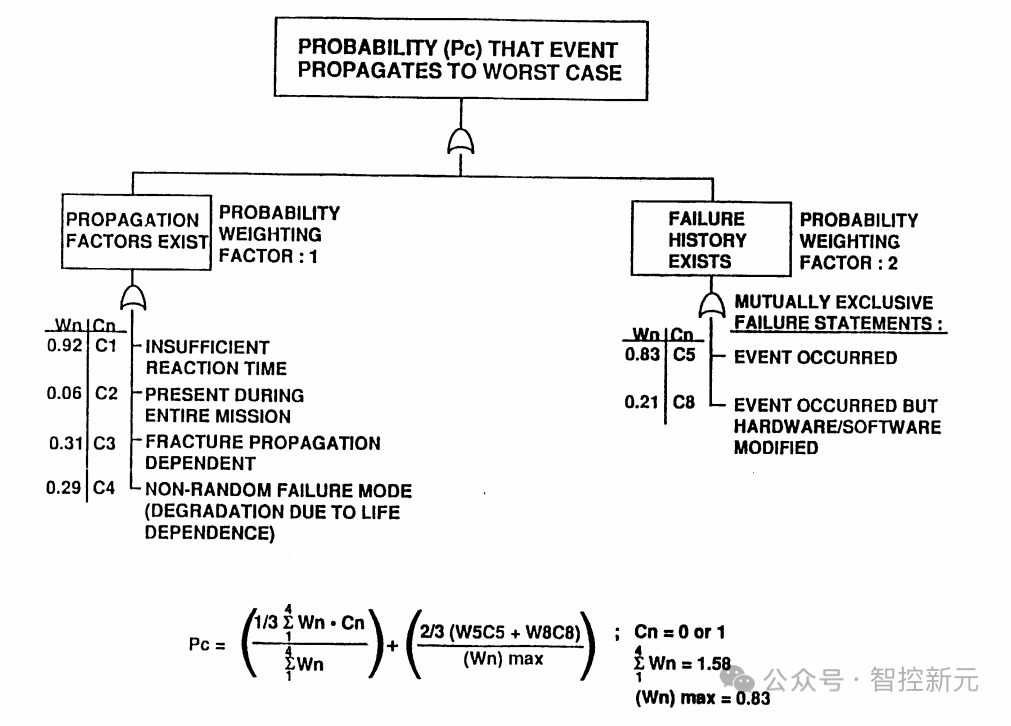
图3-4事件传播概率树
这个图用于计算 “事件发展为最严重情况的概率(Pc)”,逻辑结构分为两部分:
1. 存在传播因素
概率权重因子:1
影响因素(每个因素对应权重 Wn、状态 Cn,Cn 只能是 0 或 1):
C1:反应时间不足(Wn=0.92)
C2:整个任务期间持续存在(Wn=0.06)
C3:断裂传播(依赖型)(Wn=0.31)
C4:非随机故障模式(因寿命导致的性能退化)(Wn=0.29)
2. 存在故障历史
概率权重因子:2
互斥的故障情况(对应权重 Wn、状态 Cn):
C5:事件已发生(Wn=0.83)
C8:事件已发生但硬件 / 软件已修改(Wn=0.21)
Pc 的计算公式
Pc = [(1/3 × 各传播因素 Wn・Cn 的和)÷(1/2 × 各传播因素 Wn 的和)] + [(2/3 ×(W5C5 + W8C8))÷ Wn 的最大值](说明:1/2 × 各传播因素 Wn 的和 = 1.58;Wn 的最大值 = 0.83)
3.1.4防护失效概率
图3-5展示了防护失效的概率树。因缺乏防护而导致故障发生的概率(PD)的两个分支为:无冗余存在和无红线参数测量。这两个因素相互加剧,因此采用乘积方式组合。无冗余的属性按其对故障的潜在贡献程度升序排列,在航天飞机主发动机的设计方案中,这些属性是互斥的。确定其权重大小时考虑到,简单的硬件、软件或功能冗余可将故障概率降低一个或两个数量级,且冗余被视为比红线更有效的防护手段。PD的最大值为1.0,最小值为1×10^-5。仅有45种故障模式的故障概率可通过冗余或红线参数得到缓解。
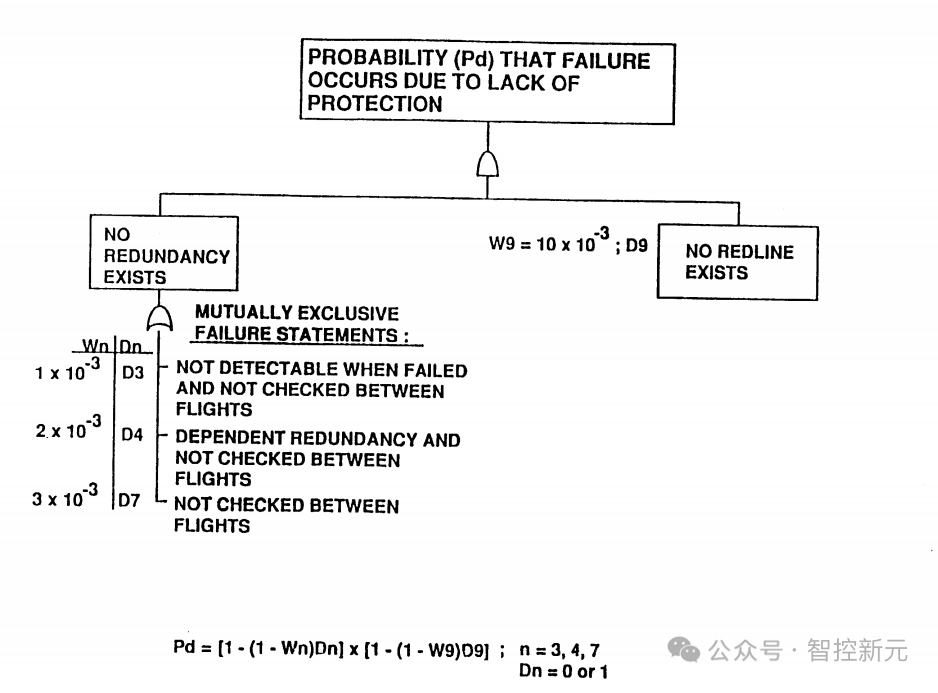
图3-5防护失效的概率树
这个图用于计算 “因缺乏保护导致故障发生的概率(Pd)”,逻辑分为两部分:
1. 不存在冗余
包含互斥的故障陈述(每个陈述对应权重 Wn、状态 Dn,Dn 只能是 0 或 1):
D3:故障时不可检测,且飞行间隙未检查(Wn=1×10⁻³)
D4:依赖型冗余,且飞行间隙未检查(Wn=2×10⁻³)
D7:飞行间隙未检查(Wn=3×10⁻³)
2. 不存在红线(保护阈值)
权重 W9=10×10⁻³,状态 D9
Pd 的计算公式
Pd = [1 - (1 - Wn) Dn] × [1 - (1 - W9) D9](说明:n 对应 3、4、7;Dn 只能是 0 或 1)
3.1.5基于优值函数的故障模式排序结果
如3-1图所示,将三个概率相乘。图3-6展示了优值函数方法的一个示例。图3-6的上半部分给出了关键项目清单(CIL)编号A150-01的数据。PB、PC和PD三个方程的数值结果相乘,得到整体归一化故障概率为0.713,这代表根据优值函数流程定义的临界度最高的故障模式。附件1给出了所有310种I类临界故障模式的排序结果。附件2按外场可更换单元(LRU)列出了各故障模式及其对应排序。由于数值舍入,附件1和附件2中列出的最高排序故障模式的概率与图3-6示例中的概率(0.714)略有不同。在最终排名清单(附件 1)中,通过 FOM 流程得出的排名前 40 的故障模式,包含了 CIRA 排名前 20 的故障模式;不过,这些故障模式的排序有所不同。
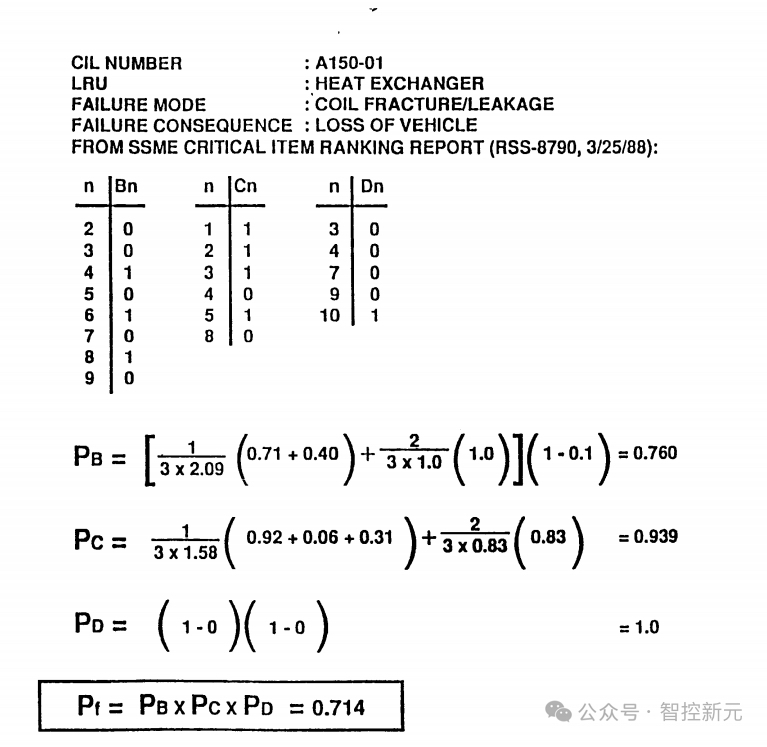
图3-6优值函数方法的案例
★案例信息说明
关键项目清单编号(CIL NUMBER):A150-01
外场可更换组件(LRU):热交换器
故障模式:盘管断裂 / 泄漏
故障后果:飞行器损毁
来源:航天飞机主发动机关键项目排名报告(RSS-8790,1988 年 3 月 25 日)
★状态表
(Bn、Cn、Dn 为对应状态,仅为 0 或 1)
★概率计算
初始事件发生概率(PB):PB = [(1÷(3×2.09))×(0.71+0.40) + (2÷(3×1.0))×1.0] × (1-0.1) = 0.760
事件发展为最严重情况的概率(Pc):Pc = [(1÷(3×1.58))×(0.92+0.06+0.31) + (2÷(3×0.83))×0.83] = 0.939
因缺乏保护导致故障的概率(PD):PD = (1-0)×(1-0) = 1.0
总概率(Pt):Pt = PB × Pc × PD = 0.714
3.2最高排序故障模式的特征描述
选取45种最高排序(最可能发生)的故障模式代表航天飞机主发动机预期的故障场景。对这些故障模式进行特征描述,为后续的检测方法和框架开发提供数据库支持。每种故障模式的特征描述包括:1)可能原因;2)可能影响;3)相关测试案例;4)有望指示故障的可用传感器。每种故障模式的可能原因来自航天飞机主发动机故障模式及影响分析和关键项目清单(FMENCIL)文档。可能影响通过航天飞机主发动机故障模式及影响分析和关键项目清单(FMENCIL)并咨询航天飞机主发动机测试运行和系统工程师确定。根据故障指示(而非根本原因),将航天飞机主发动机事故测试案例与特定故障模式相关联。例如,故障A340-02为喷管燃料泄漏,该故障在许多情况下由早期故障引发。若在故障序列的任何阶段发生喷管泄漏,则该测试案例被视为与该故障模式相关。这一做法是合理的,因为此项工作的目的是描述指示故障的可观测异常,而不考虑其原因。最后,通过检查相关测试案例并咨询航天飞机主发动机测试运行人员,确定有望提供故障指示的可用传感器。每种故障模式的相关结果汇总于附件3。
3.3高收益故障模式的识别
基于可检测性和损伤最小化潜力,对通过优值函数流程确定的45种最可能发生的故障模式进行评估。故障模式分类的目的是系统评估任务1中识别的最可能发生的关键故障模式,以确定哪些故障模式作为HMSRE实施的一部分处理时,能带来显著收益。故障模式分类所采用的方法如图3-7所示。该方法解决了影响HMSRE实施效果的三个关键问题:1)可检测性(第一阶段);2)详细故障特征的可用性(第二阶段);3)现有检测系统的效果(第三阶段)。
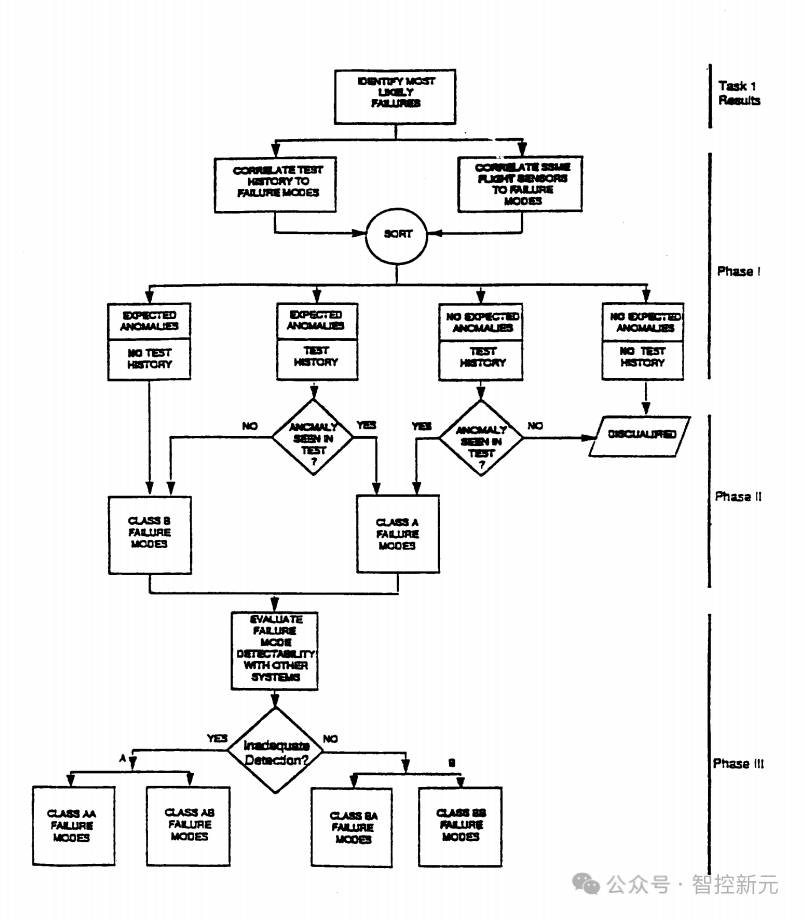
图3-7故障模式分类方法
这个流程图用于对故障模式进行分类,分为三个阶段:
任务 1 结果(前期准备)
识别最严重的故障
关联测试历史与故障模式
关联航天飞机主发动机飞行传感器与故障模式
对上述信息进行分类
阶段 I:初步分类
根据 “是否预期异常”“是否有测试历史”,分为四类:
预期异常、无测试历史
预期异常、有测试历史
无预期异常、有测试历史
无预期异常、无测试历史
再通过 “测试中是否观测到异常” 进一步筛选:
观测到异常:归类为 A 类故障模式
未观测到异常:归类为 B 类故障模式
无预期异常且无测试历史:直接排除
阶段 II:评估可探测性
对 A 类、B 类故障模式,评估 “该故障模式能否被其他系统探测”
阶段 III:最终分类
根据 “探测是否不足”,细分四类:
A 类 + 探测不足:AA 类故障模式
A 类 + 探测充足:AB 类故障模式
B 类 + 探测不足:BA 类故障模式
B 类 + 探测充足:BB 类故障模式
3.3.1第一阶段-故障模式可检测性
第一阶段的主要目标是确定45种最高排序故障模式中哪些可能提供早期故障指示。第一阶段分类的基本思路是,无可检测早期故障指示(异常)的故障模式无法为早期检测提供依据。通过两个互补的数据来源确定是否存在早期指示:1)对可用测试历史的详细评估;2)航天飞机主发动机测试运行人员对每种故障模式传播场景的评估。根据调查结果,按可检测早期指示的可能性及相关测试历史的可用性,将故障模式分为以下四类:
★预计有异常,但无相关测试历史的故障模式
★预计有异常,且有相关测试历史的故障模式
★预计无异常,但有相关测试历史的故障模式
★预计无异常,且无相关测试历史的故障模式
那些被判定为无早期故障指示且无相关测试历史的故障模式将不再进一步评估。此外,对一种有测试历史但预计无异常的故障模式(B400-22)的测试数据进行评估,未发现任何早期预警,因此该测试也不再进一步评估。第一阶段的调查结果如表3.1所示。在45种故障模式中:13种属于第一类,17种属于第二类,1种属于第三类,14种属于第四类。
表3.1故障模式分类:异常与测试历史
序号 |
部件编号 |
部件 |
故障模式 |
异常情况预期、无测试历史 |
9 |
B600-06 |
LPFTP |
起封密封处燃油泄漏 |
10 |
B400-03 |
HPOTP |
涡轮叶片结构失效 |
15 |
A330-02 |
MCC |
燃油泄漏至封闭腔室(衬套&护套) |
16 |
K103-01 |
LPFTP导管 |
无法容纳氢气 |
18 |
D300-01 |
防溢流阀 |
推进剂调节期间泄漏 |
20 |
B800-06 |
LPOTP |
支撑和位置控制失效 |
22 |
E150-14 |
CCV执行器 |
顺序阀向下游泄漏控制增压剂 |
24 |
B400-23 |
HPOTP |
涡轮零件结构失效 |
27 |
K203-01 |
氧化剂叶片流量衬套 |
无法容纳氧化剂 |
39 |
D300-03 |
防溢流阀 |
流量受限或关闭 |
40 |
A700-02 |
ANTI |
向辅助推进系统(ASI)的燃油供应失效 |
43 |
B400-18 |
HPOTP |
轴承冷却剂供应失效 |
45 |
B200-23 |
HPFTP |
平衡能力失效 |
异常情况预期、有相关测试历史 |
1 |
A150-01 |
HEX |
线圈断裂/泄漏 |
2 |
C200-11 |
PCA |
无法供应氦气增压剂 |
3 |
B200-04 |
HPFTP |
涡轮叶片结构失效 |
4 |
A340-02 |
喷嘴 |
外部破裂 |
5 |
D110-01 |
MFV |
内部泄漏 |
6 |
A600-04 |
FPB |
喷射元件内燃油流量不均匀 |
7 |
B200-15 |
HPFTP |
支撑或位置控制失效 |
8 |
A200-08 |
主燃油喷射器 |
后轴裂纹 |
11 |
B400-14 |
HPOTP |
轴向平衡力失效 |
12 |
B400-07 |
HPOTP |
无法传递扭矩 |
13 |
A200-09 |
主燃油喷射器 |
推进剂板裂纹 |
25 |
A330-03 |
MCC |
MCC喷嘴接口处内部破裂 |
32 |
C200-07 |
PCA |
氮气喷嘴流量不足或无流量 |
36 |
B400-13 |
HPOTP |
支撑失效、位置控制失效、转子动力稳定性失效 |
37 |
B200-06 |
HPFTP |
涡轮排液流堵塞 |
41 |
B200-17 |
HPFTP |
涡轮轴承冷却剂流量失效 |
42 |
B200-17 |
HPFTP |
涡轮盘冷却剂流量失效 |
无异常情况预期、有相关测试历史 |
14 |
B400-22 |
HPOTP |
泵零件结构失效 |
无异常情况预期、无测试历史 |
17 |
D500-06 |
GOX控制阀 |
保持结构完整性 |
19 |
K106-02 |
主燃油导管 |
无法容纳氢气 |
21 |
A200-07 |
HPINJ |
外部破裂 |
23 |
D220-06 |
氧化剂球阀 |
内部零件微动磨损 |
26 |
B200-26 |
HPFTP |
结构失效 |
28 |
D150-05 |
MOV |
零件结构失效 |
29 |
A050-02 |
动力头 |
壳体或推进剂导管破裂 |
30 |
A600-11 |
FPB |
外部破裂 |
31 |
D120-04 |
MOV |
结构失效 |
33 |
A200-05 |
主燃油喷射器 |
氧化剂孔部分堵塞 |
34 |
D130-03 |
POV |
轴密封泄漏 |
35 |
D120-06 |
MOV |
内部零件微动磨损 |
38 |
B400-20 |
HPOTP高压氧泵 |
1级&2级涡轮部件冷却剂供应失效 |
44 |
B200-24 |
HPFTP高压燃料泵 |
涡轮泵启动时轴移动约束失效 |
3.3.2第二阶段-详细故障特征的可用性
第二阶段的目标是确定45种最高排序故障模式中哪些具有可用于HMSRE算法开发的相关测试数据。相关测试数据能为相关故障模式确定详细的故障特征,提高算法开发成功的可能性。仅对预计有异常的故障模式进行第二阶段评估(未观察到预计无异常的故障模式在测试数据中存在指示的情况)。将故障模式分为两类:
★A类测试:预计有异常且已识别相关测试数据的故障模式
★B类测试:预计有异常但无法识别相关测试数据的故障模式
第一阶段中确定无相关测试历史的故障模式自动归类为B类测试故障模式。对有相关测试历史的故障模式进行评估,判断其故障历史是否提供了足够的数据来描述相关故障模式的故障特征。若似乎存在足够数据,则将该故障模式指定为A类测试;否则,指定为B类测试故障模式。第二阶段的调查结果如表3.2所示。在30种故障模式中,11种有相关的热试车数据。
表3.2故障模式分类:相关测试数据
| 序号 |
部件编号 |
部件 |
故障模式 |
| 测试等级A:相关测试数据 |
| 1 |
A150-01 |
热交换器(HEX) |
线圈断裂/泄漏 |
| 3 |
B200-04 |
高压燃料涡轮泵(HPFTP) |
涡轮叶片结构失效 |
| 4 |
A340-02 |
喷嘴 |
外部破裂 |
| 5 |
D110-01 |
主燃油阀(MFV) |
内部泄漏 |
| 6 |
A600-04 |
燃料预燃室(FPB) |
喷射元件内燃油流量不均匀 |
| 8 |
A200-06 |
主液氧喷射器(MAININJ) |
液氧柱裂纹 |
| 13 |
A200-09 |
主液氧喷射器(MAININJ) |
推进剂间板裂纹 |
| 36 |
B400-13 |
高压氧化剂涡轮泵(HPOTP) |
支撑失效、位置控制失效、转子动力稳定性失效 |
| 37 |
B200-07 |
高压燃料涡轮泵(HPFTP) |
涡轮排液流堵塞 |
| 41 |
B200-16 |
高压燃料涡轮泵(HPFTP) |
涡轮轴承冷却剂流量失效 |
| 42 |
B200-17 |
高压燃料涡轮泵(HPFTP) |
涡轮盘冷却剂流量失效 |
| 测试等级B:无相关测试数据 |
| 2 |
C200-11 |
推进剂控制组件(PCA) |
无法供应氦气增压剂 |
| 7 |
B200-15 |
高压燃料涡轮泵(HPFTP) |
支撑或位置控制失效 |
| 9 |
B600-06 |
低压燃料涡轮泵(LPFTP) |
起封密封处燃油泄漏 |
| 10 |
B400-03 |
高压氧化剂涡轮泵(HPOTP) |
涡轮叶片结构失效 |
| 11 |
B400-14 |
高压氧化剂涡轮泵(HPOTP) |
轴向平衡力失效 |
| 12 |
B400-07 |
高压氧化剂涡轮泵(HPOTP) |
无法传递扭矩 |
| 15 |
A330-02 |
歧管组件(MCC) |
燃油泄漏至封闭腔室(衬套&护套) |
| 16 |
K103-01 |
低压燃料涡轮泵导管(LPFTPDUCT) |
无法容纳氢气 |
| 18 |
D300-01 |
防溢流阀(ANTI-FLOODVLV) |
推进剂调节期间泄漏 |
| 20 |
B800-06 |
低压氧化剂涡轮泵(LPOTP) |
支撑和位置控制失效 |
| 22 |
E150-14 |
文氏管控制阀执行器(CCVACT.) |
顺序阀向下游泄漏控制增压剂 |
| 24 |
B400-23 |
高压氧化剂涡轮泵(HPOTP) |
涡轮零件结构失效 |
| 25 |
A330-03 |
歧管组件(MCC) |
歧管喷嘴接口处内部破裂 |
| 27 |
K203-01 |
氧化剂叶片流量衬套(OXBLDFLXLIN) |
无法容纳氧化剂 |
| 32 |
C200-07 |
推进剂控制组件(PCA) |
氮气吹扫流量不足或无流量 |
| 39 |
D300-03 |
防溢流阀(ANTI-FLOODVLV) |
流量受限或关闭 |
| 40 |
A700-02 |
辅助推进系统(ANTI) |
向辅助推进系统的燃油供应失效 |
| 43 |
B400-18 |
高压氧化剂涡轮泵(HPOTP) |
轴承冷却剂供应失效 |
| 45 |
B200-23 |
高压燃料涡轮泵(HPFTP) |
平衡能力失效 |
3.3.3第三阶段-现有检测系统的效果
第三阶段的目标是评估现有检测系统对所考虑故障模式的检测效果及发动机损伤最小化效果。这一因素有助于估算HMSRE实施对每种故障模式的收益。换句话说,HMSRE若针对现有系统无法充分检测的故障模式,将获得最大收益;而对现有系统已能充分防护的故障模式进行检测,收益则甚微。对A类和B类测试中的故障模式进行评估,确定其通过现有健康监测和故障检测系统的检测效果。评估的系统包括红线监测系统、SAFD系统和FASCOS系统。针对每个健康监测和故障检测系统,为每种故障模式分配一个等级,等级基于该系统检测到故障时预计发生的发动机损伤程度,具体等级标准如下:
★不可检测
★可检测-无反应时间
★可检测-严重损伤(发动机级)
★可检测-中等损伤(部件级)
★可检测-轻微损伤(子部件级)
★可检测-无损伤
评估结果如表3.3所示。第1、2、3列分别表示SAFD系统、FASCOS系统和红线系统的估计效果。第4列表示所有这些系统均启动时可获得的最高保护水平。若至少有一个现有系统有望检测到故障并在仅造成轻微损伤(等级5)的情况下关闭发动机,则认为通过所评估的检测系统对该故障模式的检测是充分的,这些故障模式被归类为B类检测故障模式;否则,归类为A类检测故障模式,表明现有检测系统对该特定故障模式的检测不够充分。表3.3中“检测分类”栏列出了每种故障模式的检测分类结果。估计现有故障检测方法对10种故障模式的检测是充分的(B类)。“测试分类”栏表示每种故障模式的测试分类(见表3.2)。
表3.3现有故障保护有效性
| 序号 |
部件编号 |
安全功能设计(SAFD) |
红线阈值(REDLINES) |
故障检测与控制系统(FASCOS) |
最佳可用防护(BEST.AVAIL) |
检测等级(DETECT.) |
测试等级(TEST) |
| 1 |
A150-01 |
1 |
3 |
1 |
3 |
A |
B |
| 2 |
C200-11 |
1 |
1 |
1 |
1 |
A |
B |
| 3 |
B200-04 |
3 |
<3 |
3 |
3 |
A |
A |
| 4 |
A340-02 |
4 |
5 |
1 |
5 |
B |
A |
| 5 |
D110-01 |
2 |
5 |
1 |
5 |
B |
A |
| 6 |
A600-04 |
1 |
3 |
1 |
3 |
A |
A |
| 7 |
B200-15 |
1 |
1 |
3.5 |
3.5 |
A |
B |
| 8 |
A200-06 |
4 |
3 |
1 |
4 |
A |
A |
| 9 |
B600-06 |
1 |
1 |
1 |
1 |
A |
B |
| 10 |
B400-03 |
1 |
1 |
4 |
4 |
A |
B |
| 11 |
B400-14 |
1 |
1 |
4 |
4 |
A |
B |
| 12 |
B400-07 |
4 |
3 |
3 |
4 |
A |
A |
| 13 |
A200-09 |
4 |
3 |
1 |
4 |
A |
B |
| 15 |
A330-02 |
4 |
5 |
1 |
5 |
B |
B |
| 16 |
K103-01 |
4 |
1 |
1 |
4 |
A |
B |
| 18 |
D300-01 |
5 |
1 |
1 |
5 |
B |
B |
| 20 |
B800-06 |
1 |
3 |
4 |
4 |
A |
B |
| 22 |
E150-14 |
1 |
3 |
3 |
3 |
A |
B |
| 24 |
B400-23 |
1 |
3 |
1 |
3 |
A |
B |
| 25 |
A330-03 |
1 |
3 |
3 |
3 |
A |
B |
| 27 |
K203-01 |
1 |
1 |
1 |
1 |
A |
B |
| 32 |
C200-07 |
1 |
1 |
1 |
1 |
A |
A |
| 36 |
B400-13 |
4 |
1 |
3.5 |
4 |
A |
A |
| 37 |
B200-07 |
4 |
3 |
1 |
4 |
A |
A |
| 39 |
D300-03 |
5 |
3 |
1 |
5 |
B |
B |
| 40 |
A700-02 |
5 |
4 |
1 |
5 |
B |
B |
| 41 |
B200-16 |
5 |
1 |
3 |
5 |
B |
A |
| 42 |
B200-17 |
5 |
1 |
3 |
5 |
B |
A |
| 43 |
B400-18 |
5 |
1 |
4 |
5 |
B |
B |
| 45 |
B200-23 |
5 |
3 |
3 |
5 |
B |
B |
3.3.4整体故障模式分类
故障模式分类的结果是,45种最可能发生且预计有异常的故障模式被归入以下四类之一:
★AA类:现有检测系统对这些故障模式的防护不够充分。因此,HMSRE实施能够更快速检测的检测方案,有望带来显著收益。此外,每种故障模式都有相关的热试车数据支持,这有助于更有信心地定义详细特征,提高算法开发的有效性。
★AB类:现有检测系统对这些故障模式的防护不够充分。因此,HMSRE实施能够更快速检测的检测方案,有望带来显著收益。然而,这些故障模式没有相关的热试车数据支持,算法开发的有效性存在一定不确定性。
★BA类:现有检测系统对这些故障模式的防护充分。因此,HMSRE实施能够更快速检测的检测方案,带来的收益有限。每种故障模式都有相关的热试车数据支持,有助于更有信心地定义详细特征,提高算法开发的有效性。
★BB类:现有检测系统对这些故障模式的防护充分。因此,HMSRE实施能够更快速检测的检测方案,带来的收益有限。这些故障模式没有相关的热试车数据支持,算法开发的有效性存在一定不确定性。
每种故障模式的整体分类如表3.4所示。在30种评估的故障模式中,7种归类为AA类,13种归类为AB类,4种归类为BA类,6种归类为BB类。7种AA类故障模式被估计为,若作为HMSRE的一部分实施特定检测方法,将最有可能带来显著收益。这些故障模式为:1)热交换器盘管断裂/泄漏;2)高压燃料涡轮泵涡轮叶片结构故障;3)燃料预燃室喷射元件燃料流量不均匀;4)主喷射器液氧柱开裂;5)主喷射器推进剂间板开裂;6)高压氧化剂涡轮泵位置控制丢失;7)高压燃料涡轮机排气流量堵塞。
表3.4故障模式与分类:有效实施本算法的可能性
| 序号 |
部件编号 |
部件 |
故障模式 |
| AA类故障模式 |
| 1 |
A150-01 |
热交换器(HEX) |
线圈断裂/泄漏 |
| 3 |
B200-04 |
高压燃料涡轮泵(HPFTP) |
涡轮叶片结构失效 |
| 6 |
A600-04 |
燃料预燃室(FPB) |
喷射元件内燃油流量不均匀 |
| 8 |
A200-06 |
主液氧喷射器(MAININJ) |
液氧柱裂纹 |
| 13 |
A200-09 |
主液氧喷射器(MAININJ) |
推进剂间板裂纹 |
| 36 |
B400-13 |
高压氧化剂涡轮泵(HPOTP) |
支撑失效、位置控制失效、转子动力稳定性失效 |
| 37 |
B200-07 |
高压燃料涡轮泵(HPFTP) |
涡轮排液流堵塞 |
| AB类故障模式 |
| 2 |
C200-11 |
推进剂控制组件(PCA) |
无法供应氦气增压剂 |
| 7 |
B200-15 |
高压燃料涡轮泵(HPFTP) |
支撑或位置控制失效 |
| 9 |
B600-06 |
低压燃料涡轮泵(LPFTP) |
起封密封处燃油泄漏 |
| 10 |
B400-03 |
高压氧化剂涡轮泵(HPOTP) |
涡轮叶片结构失效 |
| 11 |
B400-14 |
高压氧化剂涡轮泵(HPOTP) |
轴向平衡力失效 |
| 12 |
B400-07 |
高压氧化剂涡轮泵(HPOTP) |
无法传递扭矩 |
| 16 |
K103-01 |
低压燃料涡轮泵导管(LPFTPDUCT) |
无法容纳氢气 |
| 20 |
B800-06 |
低压氧化剂涡轮泵(LPOTP) |
支撑和位置控制失效 |
| 22 |
E150-14 |
文氏管控制阀执行器(CCVACT.) |
顺序阀向下游泄漏控制增压剂 |
| 24 |
B400-23 |
高压氧化剂涡轮泵(HPOTP) |
涡轮零件结构失效 |
| 25 |
A330-03 |
歧管组件(MCC) |
歧管喷嘴接口处内部破裂 |
| 27 |
K203-01 |
氧化剂叶片流量衬套(OXBLDFLXLIN) |
无法容纳氧化剂 |
| 32 |
C200-07 |
推进剂控制组件(PCA) |
氮气吹扫流量不足或无流量 |
| BA类故障模式 |
| 4 |
A340-02 |
喷嘴 |
外部破裂 |
| 5 |
D110-01 |
主燃油阀(MFV) |
内部泄漏 |
| 41 |
B200-16 |
高压燃料涡轮泵(HPFTP) |
涡轮轴承冷却剂流量失效 |
| 42 |
B200-17 |
高压燃料涡轮泵(HPFTP) |
涡轮盘冷却剂流量失效 |
| BB类故障模式 |
| 15 |
A330-02 |
歧管组件(MCC) |
燃油泄漏至封闭腔室(衬套&护套) |
| 18 |
D300-01 |
防溢流阀(ANTI-FLOODVLV) |
推进剂调节期间泄漏 |
| 39 |
D300-03 |
防溢流阀(ANTI-FLOODVLV) |
流量受限或关闭 |
| 40 |
A700-02 |
辅助推进系统(ANTI) |
向辅助推进系统的燃油供应失效 |
| 43 |
B400-18 |
高压氧化剂涡轮泵(HPOTP) |
轴承冷却剂供应失效 |
| 45 |
B200-23 |
高压燃料涡轮泵(HPFTP) |
平衡能力失效 |
4 损伤最小化技术
此项工作的目标确定HMSRE在检测到故障后,能最有效减少发动机损伤的动作。为确保近期适用性及与当前航天飞机主发动机的兼容性,所评估的技术仅限于通过航天飞机主发动机Block-II型控制器可实现的技术。HMSRE可采用的基本损伤最小化动作包括:1)执行器锁定;2)降推力;3)关闭发动机。对每种技术的评估表明,在测试台环境中(仅关注损伤最小化),HMSRE在检测到任何故障时,适当的动作都是关闭发动机。然而,在飞行过程中,在任务完成的约束范围内,降推力成为延长发动机寿命和减少损伤的可行选择。以下将详细讨论每种损伤最小化动作。
4.1执行器锁定
执行器锁定会将每个控制执行器“锁定”在当前位置。航天飞机主发动机上有两种锁定机制:液压锁定和电气锁定。液压锁定是对液压动力损失的响应,此时液压管路被封闭,将执行器锁定在当前位置。电气锁定是对控制器中无法解决的故障的响应,此时新指令被禁止,执行器保持在当前位置。在控制系统故障时,执行器锁定能使发动机继续点火(尽管处于降级模式),但除了Block-II型控制器已有的动作外,无额外的损伤最小化能力。
4.2 降推力
降推力通过降低发动机整体的压力、温度、转速和振动来减少发动机应变。若已发生损伤,损伤可能仍会在系统中传播,但传播速度会降低。因此,在可安全关闭发动机的情况下(如测试台),HMSRE绝不会对发动机进行降推力操作。在最早的“可能故障”指示出现时关闭发动机,可实现损伤最小化。然而,在飞行应用中,关闭发动机可能导致任务失败。因此,在最早的“可能故障”指示出现时关闭发动机并不现实。飞行中有两种选择:1)继续正常运行;2)在可能的情况下,通过降推力降低故障传播速度。在这两种情况下,若检测到即将发生灾难性故障,仍可关闭发动机。发动机降推力的基本策略是:当检测到“可能故障”时,若可能,进行降推力操作,继续运行直至任务结束或检测到即将发生灾难性故障。实现这一能力需要推进级协调,以维持所需的飞行器推力,并处理以下问题:1)任务完成要求;2)其他发动机的状态;3)可用的中止模式。例如,若任务成功需要三台发动机以109%的推力运行,则指示可能发生故障的发动机不允许降推力;但若任务成功需要三台发动机以100%的推力运行,则指示可能发生故障的发动机可降推力至82%,其他两台发动机则增推力至109%,以补偿损失的推力。这种方法在不影响任务成功的前提下,减少了指示可能发生故障的发动机的应变,降低了应变和故障传播速度,从而在任务成功的约束范围内实现发动机损伤最小化。
4.3 关闭发动机
在所有情况下,若检测到故障后立即关闭发动机,预计能实现损伤最小化。这一动作通过阻止故障进一步传播,限制现有损伤的扩大。Block-II型控制器的主要关闭机制是液压关闭,控制器会主动对执行器进行顺序控制。该机制通过向控制器发送指令启动,仅需5秒多即可完成。此外,还可采用气动关闭序列。气动关闭是一种被动序列,由控制器电力损失触发。气动系统经过节流设计,使得被动气动序列与主动控制的液压序列相匹配。由于两种关闭机制的阀门顺序相同(或非常相似),因此基于这一因素无法确定二者在损伤最小化方面的优势。然而,液压关闭系统有气动系统作为备份,这是其一个优势。直接启动气动关闭会降低系统的冗余度,对发动机无任何益处。因此,指令液压关闭被选为HMSRE对检测到故障的响应动作。
5 故障检测方法评估
本节讨论为纳入HMSRE框架而评估的各种故障检测技术。
5.1概述
本项目评估的故障检测技术可分为九类:
★先进红线
★参数关联
★剩余寿命预测分析模型
★非入式测量方法
★基于模型的故障检测
★数据趋势分析
★基于运行包络线的故障检测
★功率级相关算法
★振动监测
这些评估的故障检测技术均为HMSRE的候选技术,评估结果为第6节所述框架的关键特征提供了基础。对这些技术的评估包括确定其当前在航天飞机主发动机上的应用情况、优势和劣势,此外还评估了其与Block-II型航天飞机主发动机的兼容性。以下各节将详细讨论这些故障检测技术及评估结果。
5.2 先进红线
先进红线与现有红线的设计理念不同。现有红线的设定原则是,当参数达到该值时,严重的发动机损伤将不可避免。例如,若某个部件的最高运行温度为1825R,则温度红线可能设定为1800R。这种理念对于避免由特定部件故障导致的灾难性发动机故障是有效的,但在达到该限值之前,发动机故障无法被检测到,往往会造成相当大的损伤。适用于HMSRE的先进红线则基于不同的原则设定限值。这些限值的设定旨在检测显著的异常(该异常本身不一定具有危险性)。例如,可将温度红线设定为其标称运行点通常偏差的两倍。更严格的限值能更快地对发动机故障做出响应。这种方法的主要问题是标称值的确定和显著异常的定义。显然,“显著异常”必须大于所监测参数的预期变化。通过采用更长的平均间隔,可减少这些变化(从而实现更严格的限值设定)。所选择的平均间隔需在信号平滑度和响应时间之间进行优化权衡。通过对正常和发动机故障测试案例的红线参数进行统计分析,可轻松确定显著异常。然而,标称值会随功率级变化,且不同发动机之间的标称值差异显著。图5-1至图5-4展示了8台不同发动机在整个功率级范围内的标称测试数据(涡轮排气温度)。每个数据点代表1秒的平均值,并对应相应的功率级绘制。显然,为了准确确定标称值,必须采用功率级和发动机特定的修正策略。例如,以高压氧化剂涡轮泵(HPOTP)排气温度为例(图5-1)。适用于所有发动机和功率级的先进红线必须设定在1500R以上。假设选择1550R作为红线值,该值仅比预期的最高值高约50R,对于预期范围高端的标称值,可检测到低至50R的偏差。然而,在较低功率级或其他发动机上,运行值可能低至950R,此时需要偏差600R才能超过红线。显然,若能考虑发动机之间的差异和功率级因素,对该参数的监测效果会更好。信号噪声与发动机之间偏差(或功率级偏差)的比值,可在一定程度上反映准确确定标称值所需的修正量。例如,若某温度信号在单台发动机上的典型偏差为50R,而发动机之间的差异仅为10R,则发动机之间的修正意义不大。
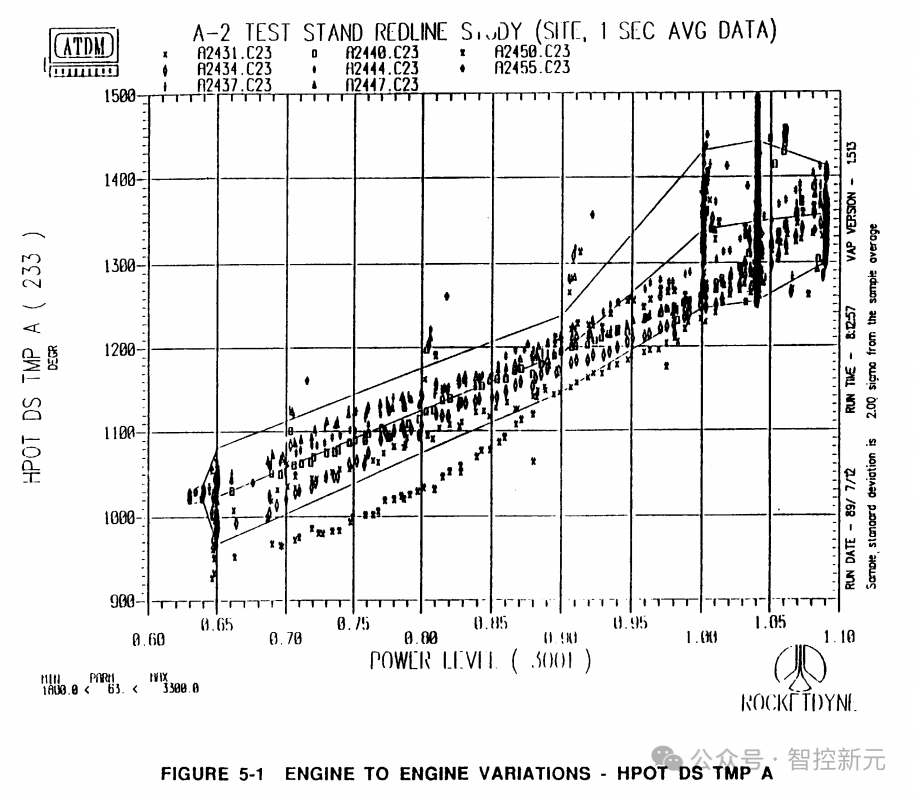
图5-1发动机间的差异——高压氧化剂涡轮泵轴温度A
(标题)A-2 试验台红线图(站点,1 秒平均数据)
(纵轴)高压氧化剂涡轮泵轴温度 A(单位:°R,基准 233)
(横轴)功率水平
°R 是兰金温标(Rankine scale)的温度单位,属于热力学温标之一,常用于工程领域(尤其美国航空航天、机械行业),它的定义是:以绝对零度(0°R)为起点,温度间隔与华氏温标(°F)相同(1°R = 1°F),与华氏度:°R = °F + 459.67,与开尔文(K):°R = 1.8 × K
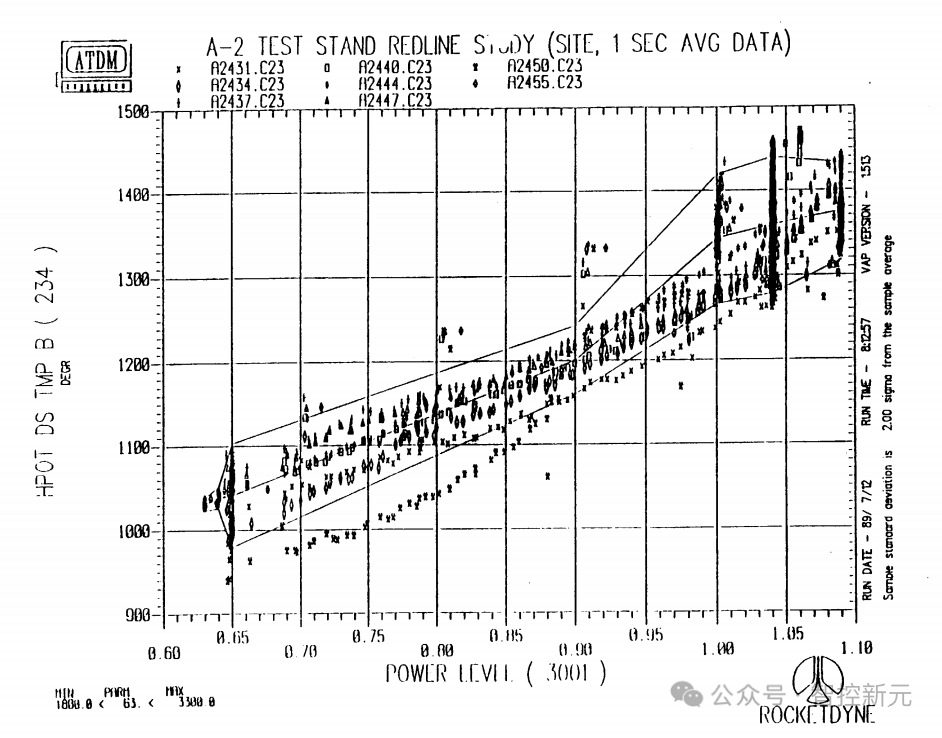
图5-2发动机间的差异——高压氧化剂涡轮泵轴温度B
(标题)A-2 试验台红线图(站点,1 秒平均数据)
(纵轴)高压氧化剂涡轮泵轴温度 A(单位:°R,基准 233)
(横轴)功率水平
°R 是兰金温标(Rankine scale)的温度单位,属于热力学温标之一,常用于工程领域(尤其美国航空航天、机械行业),它的定义是:以绝对零度(0°R)为起点,温度间隔与华氏温标(°F)相同(1°R = 1°F),与华氏度:°R = °F + 459.67,与开尔文(K):°R = 1.8 × K
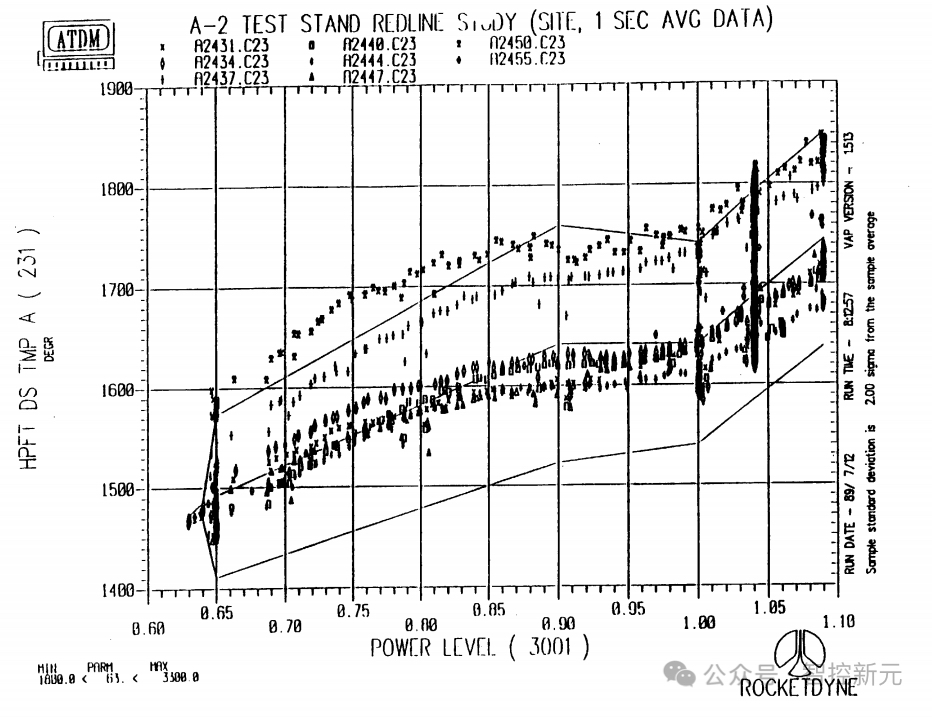
图5-3发动机间的差异——高压燃料涡轮泵轴温度A
(标题)A-2 试验台红线图(站点,1 秒平均数据)
(纵轴)高压氧化剂涡轮泵轴温度 A(单位:°R,基准 233)
(横轴)功率水平
°R 是兰金温标(Rankine scale)的温度单位,属于热力学温标之一,常用于工程领域(尤其美国航空航天、机械行业),它的定义是:以绝对零度(0°R)为起点,温度间隔与华氏温标(°F)相同(1°R = 1°F),与华氏度:°R = °F + 459.67,与开尔文(K):°R = 1.8 × K
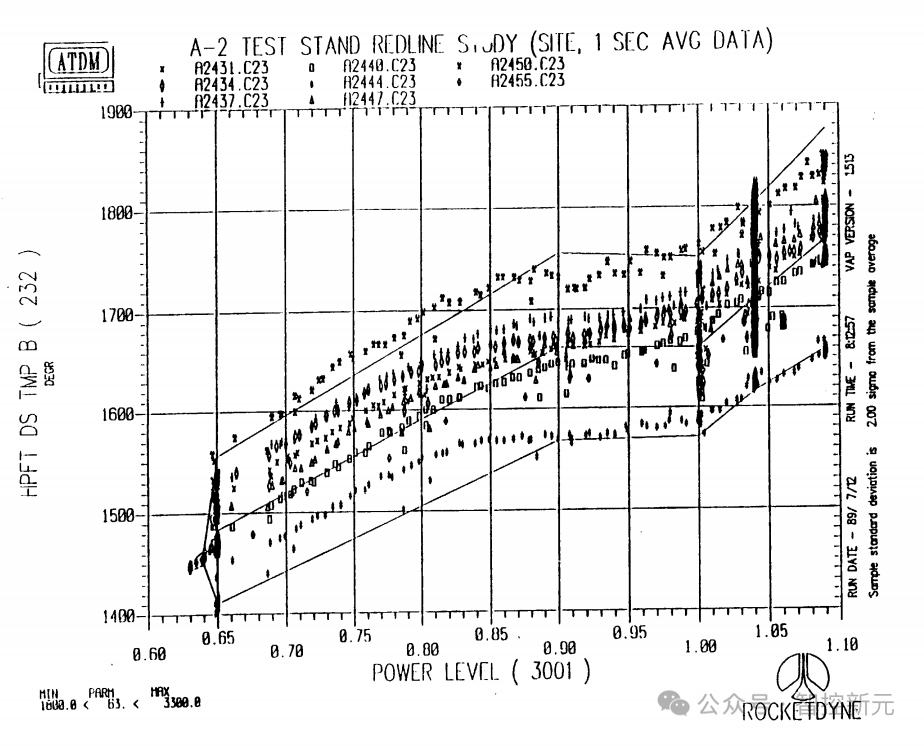
图5-4发动机间的差异——高压燃料涡轮泵轴温度B
(标题)A-2 试验台红线图(站点,1 秒平均数据)
(纵轴)高压氧化剂涡轮泵轴温度 A(单位:°R,基准 233)
(横轴)功率水平
°R 是兰金温标(Rankine scale)的温度单位,属于热力学温标之一,常用于工程领域(尤其美国航空航天、机械行业),它的定义是:以绝对零度(0°R)为起点,温度间隔与华氏温标(°F)相同(1°R = 1°F),与华氏度:°R = °F + 459.67,与开尔文(K):°R = 1.8 × K
表5.1汇总了多个先进红线候选参数的相关信息。较大的信噪比表明,若采用适当的修正策略,先进红线的效果会更佳。如5.1表所示,若在标称值定义中考虑发动机之间的差异和功率级变化,大多数红线的效果将大幅提升。功率级变化易于处理,因为这些变化可通过分析预测。与功率相关的红线可根据测试或飞行推力曲线进行简单调整。
表5.1发动机特定及功率相关红线的信噪比
| 测量项 |
发动机最大偏差 |
典型信号噪声 |
信噪比(S/N) |
额定RPL与FPL偏差 |
典型信号噪声 |
信噪比(S/N) |
| HPFTDSTA(高压燃料涡轮泵轴温度A) |
175°R |
±11°R |
15.9 |
93°R |
±11°R |
8.5 |
| HPFTDSTB(高压燃料涡轮泵轴温度B) |
110°R |
±8.7°R |
12.6 |
93°R |
±8.7°R |
10.7 |
| HPOTDSTA(高压氧化剂涡轮泵轴温度A) |
140°R |
±12°R |
12 |
87°R |
±12°R |
7.3 |
| HPOTDSTB(高压氧化剂涡轮泵轴温度B) |
145°R |
±10°R |
14.5 |
87°R |
±10°R |
8.7 |
| FPOVActPos(燃料主阀实际位置) |
3.50% |
±0.41% |
8.5 |
3.70% |
±0.41% |
9 |
| OPOVActPos(氧化剂主阀实际位置) |
4.30% |
±0.56% |
7.7 |
4.40% |
±0.56% |
7.9 |
| HPFPSpeed(高压燃料泵转速) |
635rpm |
±925rpm |
0.7 |
2189rpm |
±925rpm |
2.4 |
| MCCPcAvg(歧管组件平均腔压) |
0.5psia |
±9.2psia |
0.1 |
271psia |
±9.2psia |
29.5 |
| MCCCoolantDischargeTmp(歧管组件冷却剂排出温度) |
60°R |
±3.3°R |
18.2 |
12°R |
±3.3°R |
3.6 |
图5-5展示了功率级相关红线的一个示例。发动机之间的差异则难以通过分析预测,因为这些差异是由制造硬件的细微差别导致的。已确定两种解决该问题的通用方法。第一种方法是基于同一发动机先前测试中观察到的值确定标称值。需要注意的是,更换航线可更换单元(LRU)可能导致运行水平发生变化,因此更换后的发动机应视为一台新发动机。由于航线可更换单元(LRU)的更换较为频繁,因此这种方法的适用性有限。第二种方法是在稳态运行开始后的最初几秒内观察运行点,并将该值定义为标称值。这种方法即使对于从未点火过的发动机,也能提供准确的发动机特定信息。此外,该方法还能考虑参数在测试之间的变化,尽管这些变化不如发动机之间或功率级之间的变化显著。
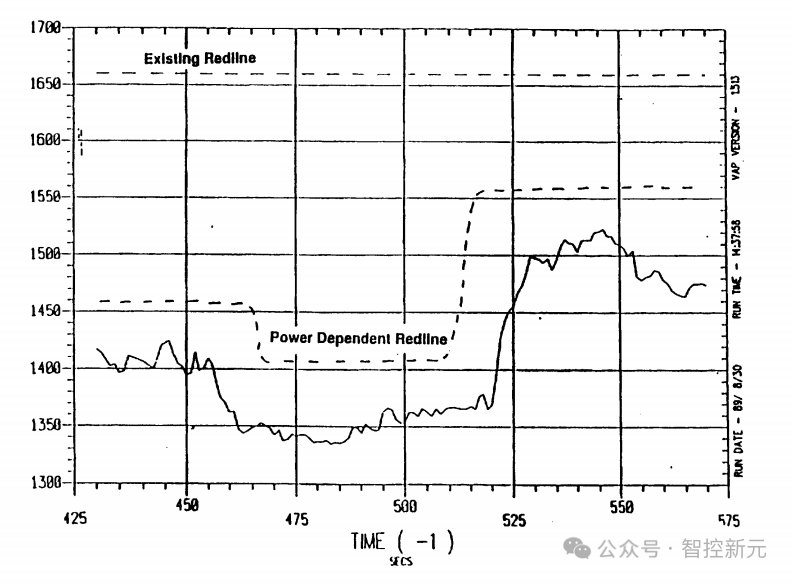
图 5-5 功率水平红线
(标题)功率水平红线
(纵轴)温度(单位:°R)
(横轴)时间(单位:秒)
* 图中元素说明:
实线:实际温度曲线
虚线:现有红线(Existing Redline)
点虚线:功率相关红线(Power Dependent Redline)
图5-6至图5-9展示了同一发动机四次点火测试中涡轮排气温度的测试间变化。这种方法的一个缺点是,在启动瞬态或主级的最初几秒内无法检测到故障。然而,若参数持续升高(或降低),先进红线设定的相对严格的限值将在监测开始后不久检测到故障。关于红线的使用,还需考虑几个通用问题。首先,单个传感器故障不应导致发动机关闭。显然,若红线参数仅由单个传感器测量,而该传感器出现漂移,就可能发生这种情况。因此,先进红线仅限于可获得多个测量值的参数。其次,若仅有一个测量值指示异常,则发动机发生故障的可信度相对较低。最后,红线能以最小的计算时间提供可能的故障指示。
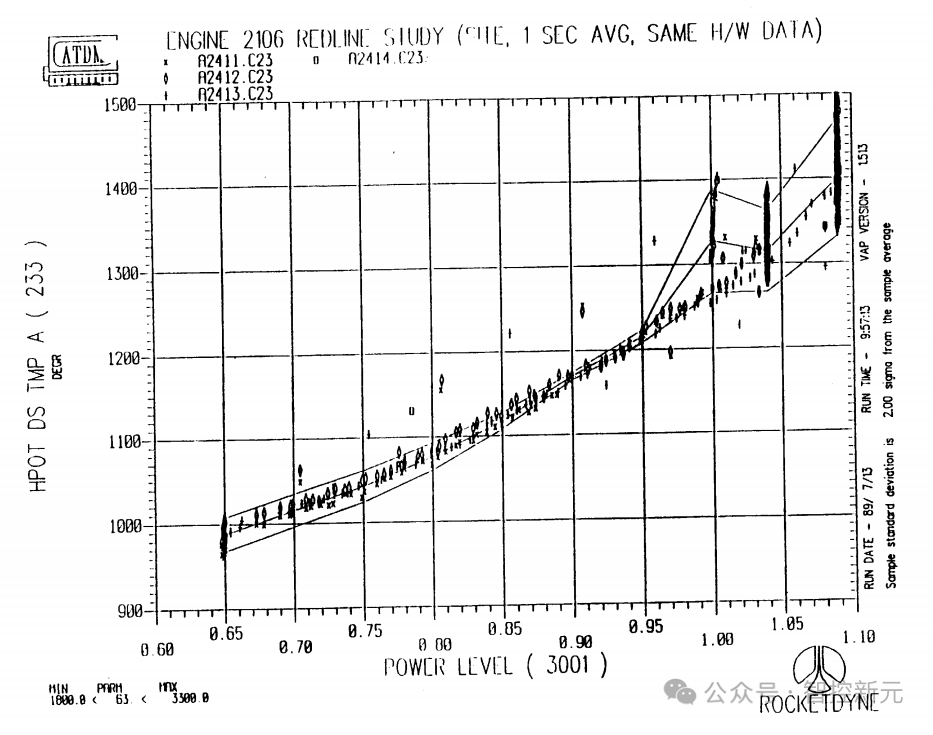
图5-6试验间的差异——高压氧化剂涡轮泵轴温度A
标题:发动机 2106 红线工况研究(全高工况,1 秒平均,硬件数据一致)
纵轴:高压氧化剂涡轮后温度通道 A(233),单位为℉(华氏度)
横轴:功率等级(3001)
左侧小标注:RPM 1600.0 < PRM < 3300.0
转速范围:1600.0 转 / 分钟 < 转速 < 3300.0 转 / 分钟
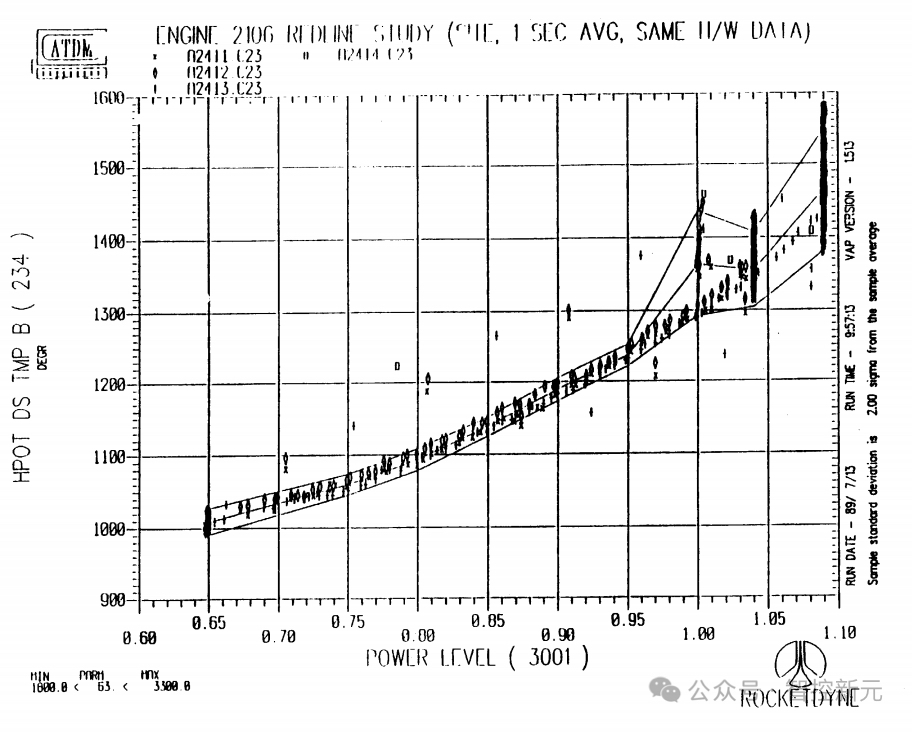
图5-7试验间的差异——高压氧化剂涡轮泵轴温度B
标题:发动机 2106 红线工况研究(全高工况,1 秒平均,硬件数据一致)
纵轴:高压氧化剂涡轮后温度通道 B(234),单位为℉(华氏度)
横轴:功率等级(3001)
左侧小标注:RPM 1600.0 < PRM < 3300.0
转速范围:1600.0 转 / 分钟 < 转速 < 3300.0 转 / 分钟
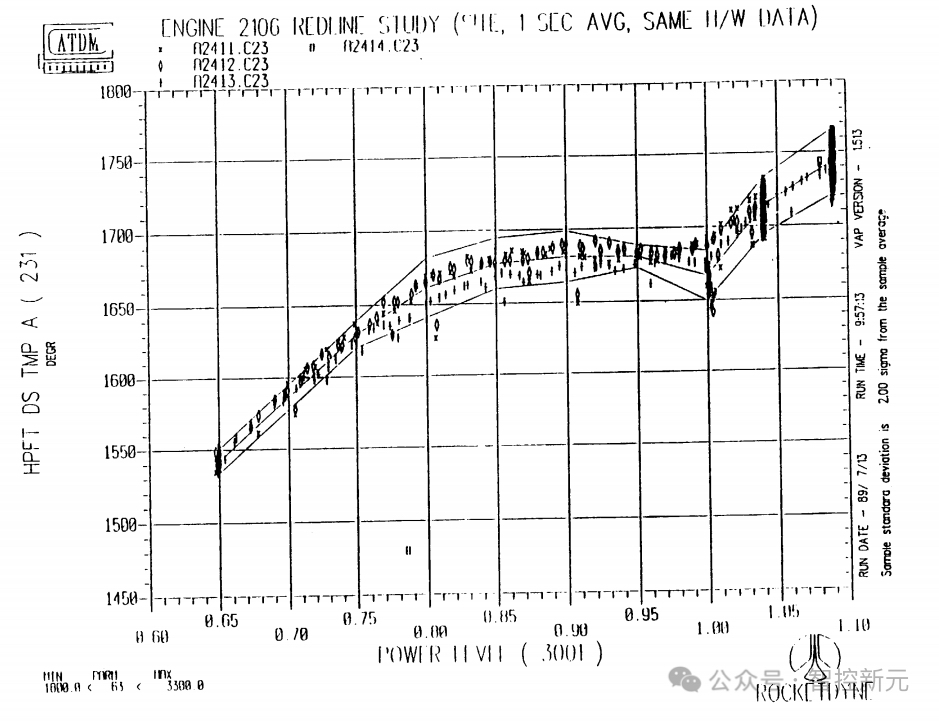
图5-8试验间的差异——高压燃料涡轮泵轴温度A
标题:发动机 2106 红线工况研究(全高工况,1 秒平均,硬件数据一致)
纵轴:高压燃料涡轮泵轴温度A(231),单位为℉(华氏度)
横轴:功率等级(3001)
左侧小标注:RPM 1600.0 < PRM < 3300.0
转速范围:1600.0 转 / 分钟 < 转速 < 3300.0 转 / 分钟
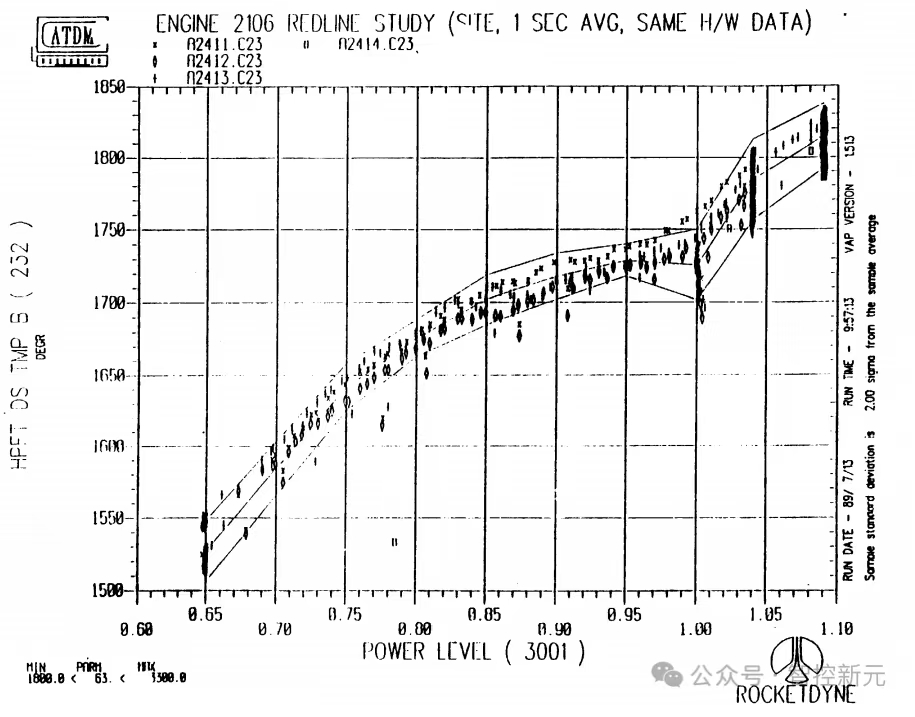
图5-8试验间的差异——高压燃料涡轮泵轴温度B
标题:发动机 2106 红线工况研究(全高工况,1 秒平均,硬件数据一致)
纵轴:高压燃料涡轮泵轴温度B(232),单位为℉(华氏度)
横轴:功率等级(3001)
左侧小标注:RPM 1600.0 < PRM < 3300.0
转速范围:1600.0 转 / 分钟 < 转速 < 3300.0 转 / 分钟
5.3参数关联
早期故障指示可分为三类进行分析:1)可通过现有仪表直接观测的指示(如高压燃料泵(HPFP)转速增加);2)不可直接观测,但会导致测量参数发生可观测变化的指示(如高压燃料泵(HPFP)效率损失);3)现有仪表无法观测的指示(如涡轮叶片开裂)。本节讨论第二类早期故障指示,即不可直接观测的指示。评估了两种估算这些参数的方法。第一种方法是通过测量参数计算该参数,理想情况下能准确估算实际值。然而,该计算依赖完整的数据集,若单个测量参数丢失(即传感器故障),可能导致估算结果无效。由于在航天飞机主发动机上,传感器故障比其他类型的故障更为常见,因此这是该方法的一个主要缺点。第二种估算不可直接观测参数的方法是关联测量参数的变化。例如,高压燃料泵(HPFP)效率损失预计会导致高压燃料涡轮(HPFT)排气温度升高和高压氧化剂涡轮(HPOT)排气温度降低(因为性能下降的高压燃料涡轮泵(HPFTP)需要涡轮提供更多的能量才能获得所需的泵输出)。因此,若测量到高压燃料涡轮(HPFT)排气温度升高且高压氧化剂涡轮(HPOT)排气温度降低,则可推测高压燃料泵(HPFP)效率发生变化,并估算其变化值。对于导致高压燃料泵(HPFP)效率下降的这类故障,关联参数“高压燃料泵(HPFP)效率”比单独评估任一涡轮排气温度能提供更早的故障指示。这种方法无法提供不可观测参数的绝对值,但能定量指示其变化。由于故障通常通过关键运行参数的变化来指示,因此这并不被视为一个缺陷。该方法的主要优势是计算相对简单,且对传感器故障不敏感。通过关联单个传感器值来估算关键发动机运行参数以实现故障检测,是一种在喷气发动机上广泛应用的成熟技术,即气路分析。通过评估可用的航天飞机主发动机测试历史(图5-10),可发现火箭发动机故障存在多个故障指示,且这些指示有可能构成相关集合。该图的上半部分展示了一组航天飞机主发动机故障中,单个传感器观察到的变化方向。例如,对于液氧柱故障(这是最大的一类相似故障),观察到的传感器异常存在相当程度的相关性。例如,在6个故障案例中,有5个案例的两个涡轮排气温度均升高。此外,所有案例都观察到多个传感器指示异常。事实上,在评估的21个案例中,有13个案例观察到8个或更多异常。针对HMSRE,评估了四个具体参数:1)高压氧化剂涡轮泵(HPOTP)效率;2)高压燃料涡轮泵(HPFTP)效率;3)主燃烧室(MCC)燃烧效率;4)燃料泄漏。前三个参数代表关键的发动机运行参数,而燃料泄漏则展示了如何通过可测量参数的关联来实现特定故障检测。泵运行效率的降低可能由液压损失、盘摩擦损失、机械损失和泄漏损失导致。同样,涡轮运行效率的降低可能由喷嘴损失、叶片损失、泄漏或间隙损失、盘摩擦损失和机械损失导致。因此,即使未具体观察到导致这些损失增加的故障,也可通过效率下降来关联并指示这些故障。利用航天飞机主发动机的发动机平衡模型,确定了可测量的航天飞机主发动机参数与上述列出参数之间的具体关联。针对每个确定的案例,生成了两组数据。第一组数据使用“不可观测”参数的标称值列出关键的可测量航天飞机主发动机参数;第二组数据使用退化值(例如,高压燃料泵(HPFP)效率损失5%)。计算并制表列出了这两组数据之间的差异。模型结果表明,对于每个评估的案例,航天飞机主发动机测量参数集合中存在明确的相关性。完整的模型结果见附件4。每个航天飞机主发动机故障观察到的单个传感器异常数量、相似故障展示出的共性以及航天飞机主发动机的发动机平衡模型预测的相关性,均表明通过关联测量参数,可通过估算对多种故障模式敏感的系统级参数,增强故障检测能力。
5.4剩余寿命预测分析模型
已识别出两类剩余寿命预测分析模型。第一类模型基于相似部件的过往性能和/或预期寿命计算,例如洛克达因公司为航天飞机主发动机使用的自动循环时间系统(ACTS)。在该系统中,记录单个部件的启动次数、在特定温度下的运行时间、达到的最大压力以及其他类似参数。每个因素都被假设会以预定的量降低部件的寿命。当部件的估计可用寿命耗尽时,对该部件进行检查和/或更换。该系统提供了有价值的维护信息,但由于可用寿命估算的不精确性,这种方法不适用于发动机的实时监测。第二类剩余寿命模型基于对特定部件某一属性的实时监测来预测剩余寿命。该方法中测量的实际参数是部件的退化量,而非剩余寿命。剩余寿命是基于以往经验、校准测试或理论关系推断得出的。例如,监测特定的轴承频率,并将测量的振幅与轴承的退化量相关联。尽管这些模型有助于关注特定部件(以便进行维护或更深入的评估),但由于现有算法无法提供实时决策所需的可信度和分辨率,因此其在实时系统中的应用受到限制。随着故障的临近,这些模型的可信度和分辨率会提高。因此,使用这些模型的一种可能方案是,若故障即将发生,发出关闭指令。随着算法的完善和对结果可信度的提升,可逐渐延长发出发动机关闭指令时的“故障前时间”。剩余寿命分析模型可能对特定部件故障提供早期发动机关闭,但范围过于有限,无法构成完善的损伤最小化系统。这些模型最适合用于解决更全面的故障检测方案未能充分覆盖的特定问题。
5.5非侵入式测量方法
这类传感器的优势包括:测量时不会干扰被测量对象,因此准确性更高;无需机械接口即可进行测量,因此物理限制更少。因此,这些传感器的实施相对简单,对现有发动机的风险极小。其中一些传感器具有独特的优势,可基于地面设置,在测试台测试期间以及飞行的最初几分钟内对发动机进行监测。无需对发动机或发动机部件进行任何修改的传感器还能节省重新设计和评估新设计以确保安全性和运行验证所需的时间和成本。本节讨论可能适用于测试台运行期间以及最终飞行应用中健康和状态监测的先进仪表概念。表5.2列出的传感器因其健康监测能力而被选中进行考虑。随后,基于以下要求将该列表筛选为四个候选传感器(表5.3):1)项目风险最小;2)实时异常指示;3)可远离发动机运行;4)适用于未修改的发动机;5)可在4-6年内实施。由于羽流断层扫描、拉曼光谱和诱导荧光技术仍处于实验室研发阶段,估计在4-6年内无法投入使用。轴承/轴监测技术被认为具有侵入性,需要侵入式仪表或对发动机内部部件进行修改。分层、疲劳和声学测量(电磁声换能器(EMAT))处于飞行技术的研发阶段,因此不适用于实时HMSRE。以下小节将详细讨论四个候选传感器:羽流发射光谱仪、远程泄漏检测、热成像和声学监测。羽流光谱仪的讨论最为详细,因为该技术已相当成熟,被纳入HMSRE的基准框架。其他三个候选传感器仅进行简要讨论,尽管它们都有望显著改进火箭发动机健康管理,但目前认为这些系统的研发尚未成熟,无法在本项目中实施。
表5.2适用于航天飞机主发动机的先进测量技术
| 技术 |
适用性 |
|
飞行前 |
飞行中 |
试验台 |
| 泄漏检测 |
● |
● |
● |
| 光谱学-羽流发射/吸收(含跟踪、断层扫描、拉曼、平面激光诱导荧光) |
|
●● |
● |
| 热成像/高温测量 |
|
|
|
| -羽流 |
|
●● |
●●● |
| -喷管 |
●● |
|
●●● |
| -发动机 |
●● |
|
●● |
| 轴承/轴监测 |
|
|
|
| -加速度计/应变 |
|
●● |
●●● |
| -同位素 |
● |
|
|
| 分层/裂纹检测 |
● |
|
● |
| 疲劳检测 |
● |
|
● |
| 声学 |
|
● |
● |
| 电磁声换能器 |
● |
|
● |
表5.3非侵入式测量的候选技术
| 技术 |
适用性 |
|
飞行前 |
飞行中 |
试验台 |
| 泄漏检测 |
● |
● |
● |
| 光谱学-羽流发射/吸收 |
|
● |
● |
| 热成像/高温测量 |
|
|
|
| -羽流 |
|
●● |
●●● |
| -喷管 |
●● |
|
●●● |
| -发动机 |
|
|
●● |
| 声学 |
|
● |
● |
5.5.1羽流发射光谱仪
羽流气体在特征波长处会发射和吸收辐射能,这些光谱特征独特地反映了羽流的组成。每种原子和分子物种在记录的光谱中都有其自身的谱线、谱带或连续结构,描述了发动机的正常或异常运行状态。羽流发射光谱仪是一项成熟的技术。马歇尔太空飞行中心(MSFC)的测试台目前已在使用光谱仪进行羽流监测。此外,洛克达因公司在圣苏珊娜场实验室(SSFL)拥有一套内部系统,用于监测发动机测试。表5.4提供了羽流监测系统可获得的数据示例。已确定了正常测试的特征光谱,但仍需确定异常阈值。已记录了一些故障数据,发动机硬件侵蚀和外来物质污染等事件的发射光谱与发动机热试车期间通常观察到的光谱存在显著差异。表5.4还列出了在100多次记录的测试中观察到的羽流异常以及表现出异常行为的物质。表5.5列出了在羽流中观察到的物质以及可能的污染源。
表5.4地面羽流光谱技术状态
| 已观测的热试车 |
| 48次航天飞机主发动机(SSME)试车(推进剂:O₂/H₂) |
| 16次轨道转移飞行器/集成低温发动机(OTV/ICE)试车(推进剂:O₂/H₂) |
| 18次先进运载系统概念发动机(ALS-CONCEPT)试车(推进剂:O₂/CH₄) |
| 35次小型推力器试车(推进剂:O₂/H₂) |
| 大量含污染物燃烧的实验室试验(O₂/H₂火炬) |
| 5次XLR-132发动机试车(推进剂:NTO/NMH) |
| 已观测/识别的异常 |
| 预燃室面板侵蚀 |
| 轴承保持架损伤 |
| 异物污染 |
| 动力头翻新后的金属粉末冲刷 |
| 观测到的金属: |
| 铁、铜、镍、铬、锂 |
| 钙、钠、钾、锶、钒 |
表5.5航天飞机主发动机(SSME)羽流中观测到的光谱特征
| 物质 |
波长(nm) |
28次试验中的出现次数 |
出现占比(%) |
可能来源 |
| Na(钠) |
589.0/589.6 |
28 |
100 |
推进剂 |
| K(钾) |
404.4/404.7 |
11 |
39 |
推进剂 |
| 766.5/769.9 |
28 |
100 |
| CaOH(氢氧化钙) |
555 |
28 |
100 |
推进剂、轴承保持架 |
| 603 |
26 |
93 |
| 623 |
28 |
100 |
| 645 |
28 |
100 |
| OH(羟基) |
306.4 |
28 |
100 |
O₂/H₂燃烧 |
| Li(锂) |
670.8 |
28 |
100 |
干膜润滑剂 |
| Ca(钙) |
422.7 |
24 |
86 |
推进剂、轴承保持架 |
| CaO(氧化钙) |
420-430 |
23 |
82 |
推进剂、轴承保持架 |
| Ni/OH(镍/羟基) |
341-352 |
16 |
57 |
结构材料、O₂/H₂燃烧 |
| Cr(铬) |
425-428/520.6 |
11 |
39 |
结构材料 |
| Fe(铁) |
371-375/386 |
11 |
39 |
结构材料 |
| Sr(锶) |
460.7 |
1 |
4 |
结构材料 |
| SrOH(氢氧化锶) |
606/682 |
1 |
4 |
结构材料 |
| CuOH(氢氧化铜) |
537 |
1 |
4 |
铜带、挡板、歧管组件(MCC) |
| CuH(氢化铜) |
428-433 |
1 |
4 |
铜带、挡板、歧管组件(MCC) |
| Cu(铜) |
324.8/327.4/510.6 |
1 |
4 |
铜带、挡板、歧管组件(MCC) |
附件5列出了预计会出现羽流异常的航天飞机主发动机故障模式以及预计的相关物质。尽管分析羽流发射辐射能的原理并不新颖,但为安全/损伤最小化系统,需要将数字化羽流数据应用于实时处理。洛克达因公司已通过内部光谱仪系统实现了这一点。该系统可从近紫外(UV)扫描至近红外(IR),并与个人计算机(PC-AT)型计算机相连。计算机执行程序化数据采集并协调数据的分析。控制信号和数据通过电气和电子工程师协会(IEEE)总线传输。该光谱仪具有软件可选的光谱扫描时间,最短可达10毫秒,内部设有14位模拟-数字转换器,内存为4兆字节(MB)。这些功能使得能够自动评估羽流光谱,并捕捉发动机的瞬态事件。光谱分析的图示描述如图5-11所示。记录的数据用于生成两种类型的图表:第一种是强度随波长变化的图表,同时也随时间变化(瀑布图),如图5-12所示;第二种是特定谱线的强度随时间变化的图表,如图5-13所示。这两种类型的图表有助于识别和描述光谱的关键特征。在过去三年观察的100多次测试中,有四次测试特别值得关注。1987年1月的一次轨道转移飞行器(OTV)测试中,燃料涡轮泵轴承卡住。在红线关闭发动机之前,图5-12和图5-13中清晰地显示了来自损坏保持架的物质(氢氧化钙(CaOH))。同年4月,一台航天飞机主发动机研发发动机发生氧化剂涡轮泵轴承卡住事件,出现了类似情况。第二个示例展示了在主燃烧室内部遗留了一块泄漏检查过程中使用的铜带时观察到的现象(见图5-14)。尽管铜带很快燃烧殆尽,但光谱仪系统仍能够记录到羽流中铜化合物含量的增加。该测试的关键意义在于验证了铜的可检测性,并确定了生成的化合物。这对于航天飞机主发动机燃烧装置故障检测至关重要,因为多个关键燃烧装置部件(如挡板)由铜合金制成。第三个示例是航天飞机主发动机启动瞬态的高速视图,显示了发动机中冲洗出的外来物质污染。第四个示例展示了由故意弯曲的喷射柱导致的预燃室面板侵蚀。在该测试中,羽流中可清晰观察到铬。还检测到了其他结构材料,但铬谱线的强度最高。所有这些示例都有助于描述羽流中外来物质的光谱特征。羽流光谱仪系统已被证明能够提供其他方式无法获得的故障信息,因此是故障检测系统的独特资产。
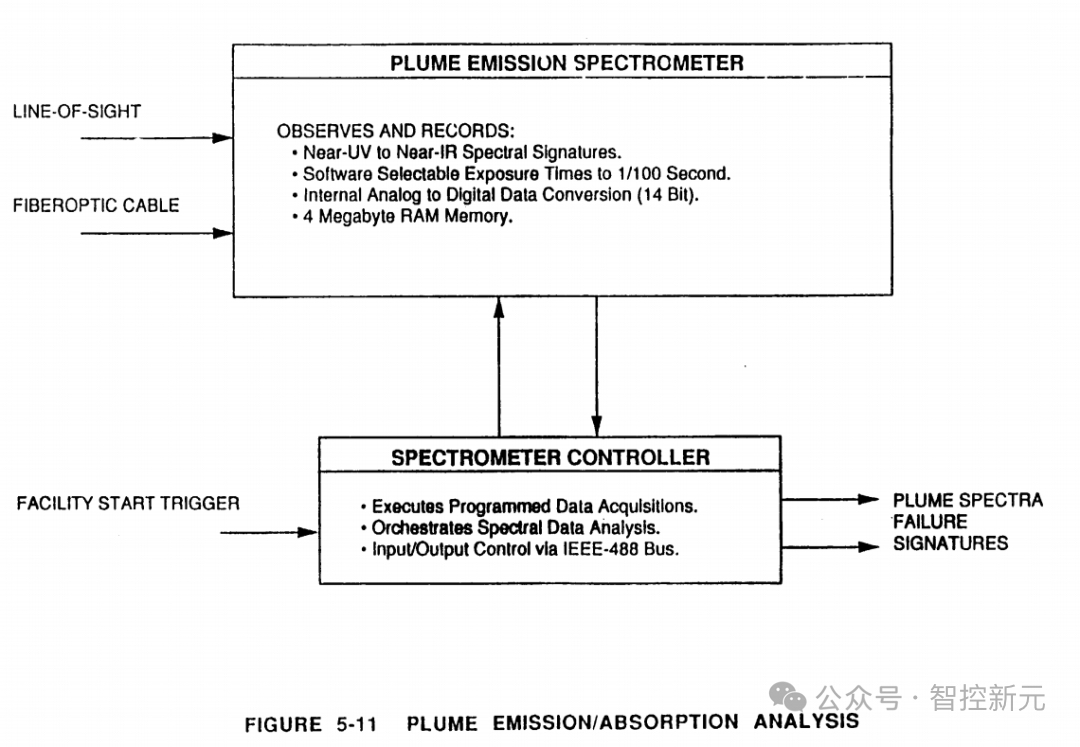
图5-11羽流发射/吸收分析
系统组成:
羽流发射光谱仪
输入:视距(LINE-OF-SIGHT)、光纤电缆(FIBEROPTIC CABLE)
功能:观测并记录
近紫外到近红外的光谱特征
软件可选的曝光时间(最短 1/100 秒)
内部模数数据转换(14 位)
4 兆字节 RAM 内存
光谱仪控制器
输入:设施启动触发信号(FACILITY START TRIGGER)
功能:
执行程序化数据采集
协调光谱数据分析
通过 IEEE-488 总线进行输入 / 输出控制
输出:羽流光谱故障特征(PLUME SPECTRA FAILURE SIGNATURES)
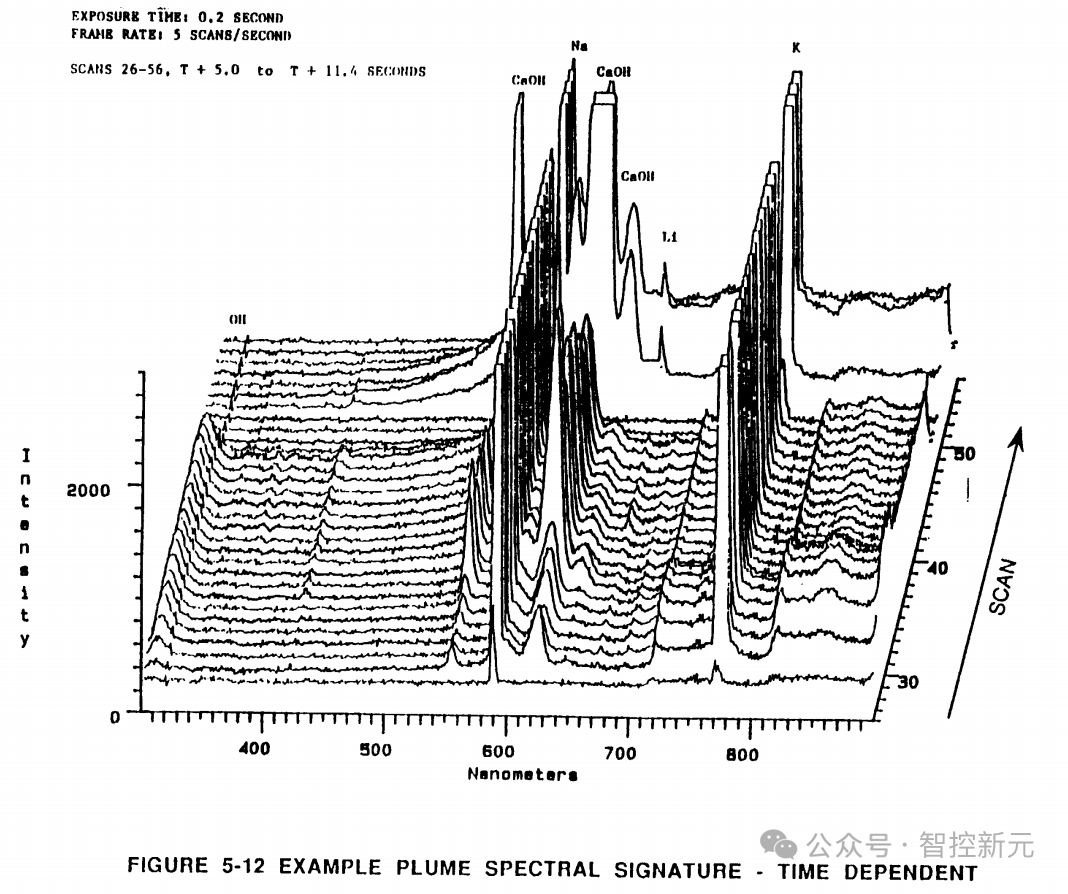
图5-12羽流光谱特征示例——随时间变化
(参数说明)
曝光时间:0.2 秒
扫描速率:5 次扫描 / 秒
扫描范围:第 26–56 次扫描,对应时间 T+5.0 到 T+11.4 秒
(图表维度)
横轴:波长(单位:纳米)
纵轴:强度
右侧标尺:扫描次数(SCAN)
(光谱特征标注)图中峰值对应物质:OH(羟基)、CaOH(氢氧化钙)、Na(钠)、Li(锂)、K(钾)
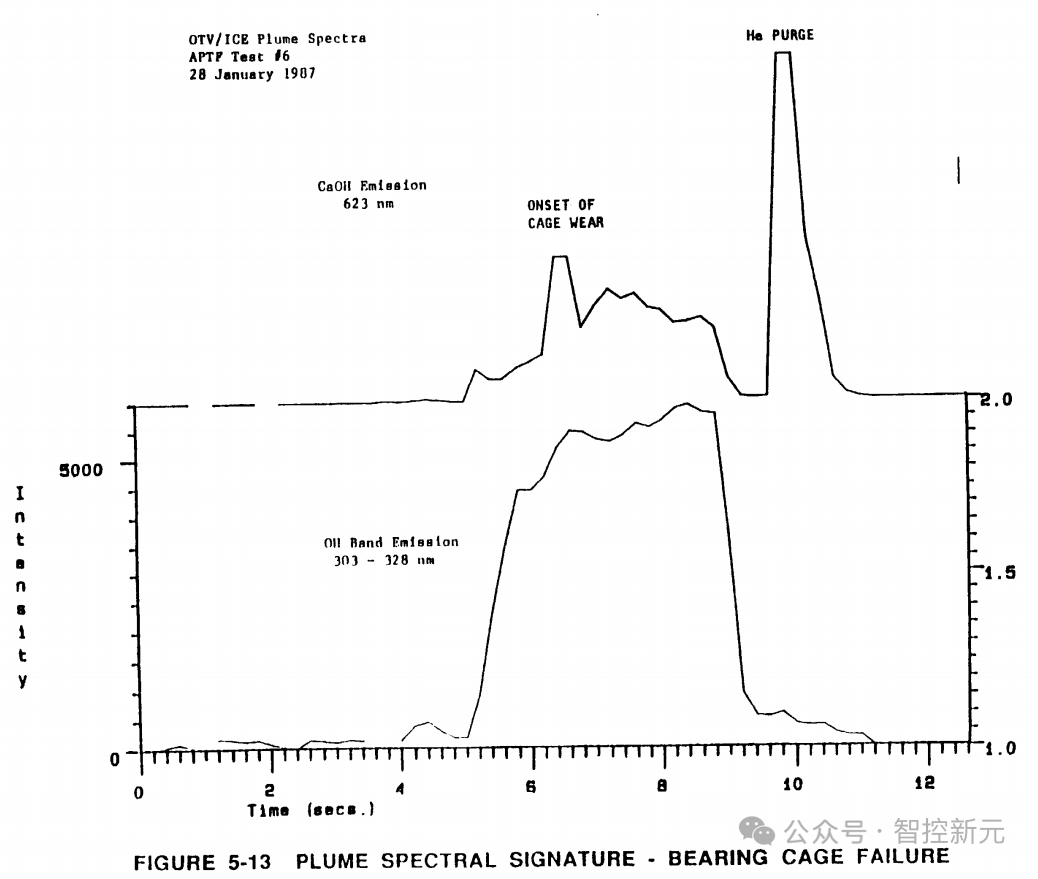
图5-13羽流光谱特征——轴承保持架故障
(试验信息)
试验对象:OTV/ICE(轨道转移飞行器 / 集成低温发动机)羽流光谱
试验编号:ATP 试验 #6
试验日期:1997 年 1 月 28 日
(图表维度)
横轴:时间(单位:秒)
纵轴:强度
(光谱特征标注)
OH 带发射:对应波长 303–328 nm
CaOH 发射:对应波长 623 nm
保持架磨损起始点(ONSET OF CAGE WEAR):图中曲线突变位置
He 吹扫(He PURGE):图中末端的高强度峰值
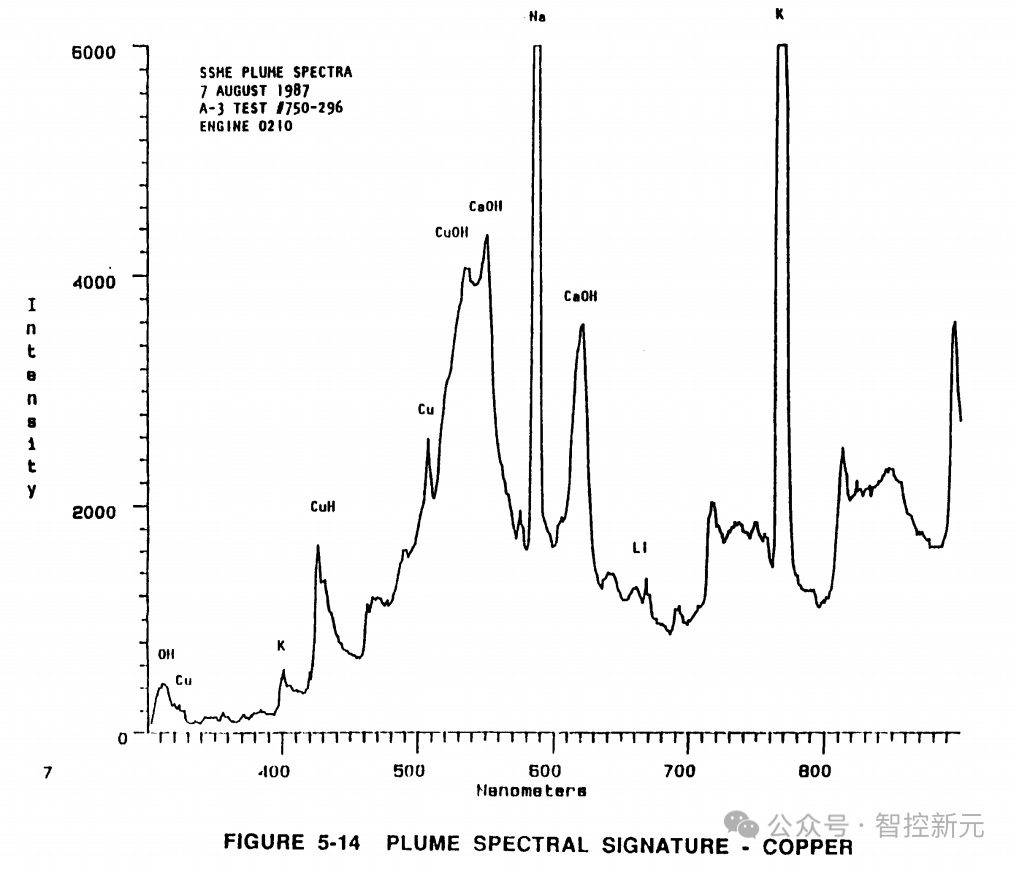
图5-14羽流光谱特征——铜元素
(试验信息)
试验对象:航天飞机主发动机(SSME)羽流光谱
试验日期:1997 年 8 月 7 日
试验编号:A-3 试验 #750-296
发动机编号:0210
(图表维度)
横轴:波长(单位:纳米)
纵轴:强度
(光谱特征标注)图中峰值对应物质:
OH(羟基)、Cu(铜)、CuH(氢化铜)、CuOH(氢氧化铜)、CaOH(氢氧化钙)、He(氦)、Li(锂)、K(钾)
5.5.2外部泄漏检测
目前正在研发两种用于火箭发动机推进剂外部泄漏检测的通用方法:质谱法和光学测量法。就当前技术而言,这两种系统均未满足本项目定义的实时航天飞机主发动机故障检测系统的要求。为实现早期检测,必须识别小型推进剂泄漏并确定其来源(例如,动力头泄漏比喷管泄漏更为严重)。质谱法能准确检测推进剂气体,但无法确定泄漏源;而光学测量法则能提供发动机的图像,从而确定泄漏源,但目前无法准确检测推进剂气体。以下简要讨论光学方法,以说明目前正在进行的旨在实现推进剂气体检测的研发工作。在飞行或测试台环境中,可用于泄漏检测的气体包括氧气(O₂)、氢气(H₂)和水(H₂O)。水和氧气的辐射发射和吸收带位于紫外和近红外区域。近红外吸收线可通过商用激光器轻松获取。紫外光谱可通过闪光灯获取。洛克达因公司已演示了使用这种光学紫外方法,能够检测到低至环境大气1%的氧气含量。相关的水泄漏由泄漏的蒸汽组成,无需激光器或闪光灯的电磁激励,即可通过红外探测器进行监测。洛克达因公司目前正在研究的另一种有前景的远程监测推进剂泄漏的方法是小型拉曼散射系统(用于氢气泄漏检测)。
5.5.3热成像/高温测量
发动机硬件:对发动机硬件的远程热监测有助于检测热气体泄漏、硬件开裂、脱粘和分层。许多发动机部件都有绝缘层,但严重问题可能出现在这些区域,特别是涉及泄漏的热氢气火焰,肉眼无法看到,但通过热成像可轻松发现。在本研究之前的一次航天飞机主发动机测试中,洛克达因公司通过热成像检测到了一次外部喷管火焰,而其他方式未检测到该火焰。测试结束后对硬件的检查验证了火焰的存在及其造成的损坏。羽流:对羽流的热成像监测可提供有关羽流温度的宝贵信息。羽流温度和温度分布与混合比、混合效率、燃烧效率和发动机稳定性相关。尽管可能不会仅基于此信息做出决策,但它可能提供异常信息,佐证或澄清其他传感器数据,对决策过程有价值。
5.5.4声学监测
对发动机的声学监测可能提供有关泄漏、涡轮泵状态、发动机不稳定性或其他异常的信息。尽管航天飞机主发动机产生的声学输出约为150分贝,但目前尚不清楚其光谱的衰减情况及衰减速度,这一点需要进一步深入研究。异常信息可能来自发动机声学输出较低的光谱区域,或来自相关光谱带随时间的变化。
5.6基于模型的故障检测
针对这类故障检测,研究了两个领域:1)分析传感器冗余;2)基于模型的发动机故障检测。
5.6.1分析传感器冗余
传感器冗余有三种方法:1)硬件冗余;2)分析冗余;3)时间冗余。硬件冗余使用多个传感器测量相同的变量。分析方法中,使用模型通过不同传感器的信息估算所需的参数/变量。时间冗余利用来自特定传感器连续输出样本的冗余信息来识别故障,范围检查和速率检查是后者的常见示例。通过分析冗余,可基于实际或模拟输入,通过数学模型推导参数值,并将其与相应参数的测量值进行比较。这种方法通过在线实时计算分析得出的信息提供冗余,在许多情况下可无需硬件冗余(或在目前无冗余的地方提供冗余)。一般而言,首先会研究系统的可观测性特征,更倾向于使用在传感器/执行器故障情况下仍能运行的降阶观测器。在这些情况下,会修改系统矩阵以反映故障传感器或执行器的减少。以下示例说明了如何通过分析冗余提高监测系统的可靠性:高压氧化剂涡轮泵(HPOTP)中间密封排放氦气压力。目前,该参数由密封上游的两个通道的一个压力传感器测量。在飞行条件下,没有氦气流量传感器,因此流量是根据氦气瓶压力、密度、表面温度和体积推断得出的。正常流量为240标准立方英尺/分钟,压力红线最小值为170磅/平方英寸绝对压力(psia)。若压力传感器发生严重故障(即读数为零或650磅/平方英寸绝对压力(psia)),则该传感器将被判定为无效,发动机在无氦气压力红线的情况下运行。然而,为避免这种危险的传感器失效情况,有一种替代方法,即在假设“足够可观测性”的前提下,通过不同类型的传感器重构或估算关键信号,从而提高整个发动机控制系统的功能可靠性。对于上述密封的压力传感器,可在线实时通过分析方法推断压力,并与传感器读数进行比较。若传感器发生故障,可将分析冗余传感器用作备份。由于航天飞机主发动机上的许多参数仅通过单次测量获得,因此分析冗余为显著提高故障检测系统的可靠性提供了一种手段。此外,相同的基本方法可应用于执行器响应的验证。执行器的输入信号有时可能未以理想方式执行,从而导致非标称输出。航天飞机主发动机控制器中目前已存在识别此类异常的分析方法。即,将执行器信号的旋转可变差动变压器(RVDT)输出与执行器模型输出进行比较,以检测执行器的超限制运行。此外,通过伺服执行误差指示器中断监测执行器的速率变化,若出现显著异常行为,指令飞行器关闭。因此,分析技术目前已应用于航天飞机主发动机控制器,有助于提高发动机的整体可靠性和性能。
5.6.2基于模型的发动机故障检测
大多数基于模型的方法依赖分析冗余。结合描述变量之间关系的数学模型,利用某些变量当前和/或以往的测量值,生成分析值,并将其与相应参数的测量值进行比较。分析值与测量值之间的差异称为残差。因此,基于模型的方法中的故障检测过程包括三个任务:1)残差生成;2)统计测试和特征生成;3)决策制定和诊断(如需识别和隔离故障)。基于模型的诊断通常最适用于检测和识别特定类型的故障。因此,为说明这一概念,以下给出一个燃料泄漏检测方案示例,其中对氧化剂流量进行了数学建模。
5.6.3基于模型的燃料泄漏检测(示例)
通过计算混合比(氧气与氢气的比例)并将结果与内部生成的混合比进行比较,可确定燃料管路中是否存在泄漏。在航天飞机主发动机分析模型上进行了仿真,并引入泄漏以评估该概念。仿真结果清晰地显示了多个参数输出中泄漏的引入。在本研究中,模拟了主燃料阀下游2、5和10磅/秒(Ib/sec)的泄漏,以演示使用替代混合比计算进行泄漏检测和发动机混合比控制的潜力。采用直接方法,利用氧气流量计算更准确地计算航天飞机主发动机的混合比(MR),反映燃料泄漏对各种发动机参数的影响。为准确估算发动机使用的总氧气流量,需考虑三个路径:1)主燃烧室(MCC)流量;2)燃料预燃室(FPB)流量;3)氧化剂预燃室(OPB)流量。主氧气阀(MOV)至主燃烧室的氧气流量由以下方程给出:
WPc= 24.2 * (Pdo- Pc)^(1/2) (1)
其中,Pdo是高压氧化剂涡轮泵(HPOTP)排气压力,Pc是主燃烧室压力。以下方程给出了通过燃料(氢气)预燃室的氧气流量:
WFPB= |(PPDO- PFP) / (0.2143 + 116.5/AF^2)|^(1/2) (2)
其中,PPDO是预燃室氧气(增压)泵排气压力,PFP是燃料预燃室压力,AF是燃料预燃室氧化剂阀流量面积。为计算通过氧化剂预燃室的氧化剂流量,假设稳态条件下氧气和氢气预燃室压力相等。由于飞行过程中不测量氧化剂预燃室压力,因此使用燃料预燃室压力作为估算值。表5.6展示了预燃室泵排气至氧化剂预燃室的压力降与预燃室泵排气至燃料预燃室的压力降之比。最大变化为5.5%(65%功率级与109%功率级相比)。由于流量与压力降的平方根成正比,因此氧化剂预燃室流量的最大误差为2.7%。在65%功率级时,氧化剂预燃室流量约占总氧化剂流量的2.5%。因此,使用燃料预燃室压力替代氧化剂预燃室压力导致的混合比最大误差仅为0.07%。估算通过氧化剂预燃室的氧气流量的方程为:
WOPB= |(PPDO- PFP) / (1.576 + 2082.6/A₀^2)|^(1/2)
其中,A₀是氧气预燃室氧化剂阀流量面积。方程(1)、(2)和(3)之和即为总氧化剂流量估算值,混合比(MR)通过总氧气流量除以总氢气(燃料)流量计算得出。燃料流量由流量计提供。氧气流量计算的输入需要测量主燃烧室压力、高压氧化剂涡轮泵(HPOTP)排气压力、燃料预燃室压力、预燃室增压泵排气压力以及燃料和氧气泵氧化剂阀位置。所有这些输入均可从现有传感器测量中获得。将这些方程纳入航天飞机主发动机数字瞬态模型,以验证泄漏检测概念的可行性。航天飞机主发动机发动机动力学的计算机仿真结果表明,所提出的方法在稳态运行期间是有效的。
表5.6氧化剂预燃室压降与燃料预燃室压降的比值
| 功率水平(%) |
109 |
104 |
100 |
90 |
80 |
70 |
65 |
| WPoxpb/WPfupb(氧化剂预燃室压降/燃料预燃室压降) |
0.966 |
0.968 |
0.97 |
0.98 |
0.996 |
1.101 |
1.102 |
表5.7氧化剂流量分析模型与设计值的对比
| 功率水平(%) |
109 |
104 |
100 |
90 |
65 |
| 氧化剂流量设计值 |
975.58 |
931.28 |
895.85 |
807.17 |
584.82 |
| 采用分析模型计算的氧化剂流量 |
976.41 |
930.99 |
895.77 |
805.88 |
582.25 |
表5.7展示了使用替代方法计算的氧化剂流量与设计值的吻合程度。在高压燃料涡轮泵(HPFTP)和主燃料阀之间的模型中引入模拟燃料泄漏,并使用分析模型计算混合比(MR)。在标称运行条件下进行了一次计算机仿真,并在2磅/秒、5磅/秒和10磅/秒燃料泄漏条件下进行了三次运行。结果如图5-15和图5-16所示。图5-15展示了使用分析模型确定氧化剂流量后计算的混合比(MR)。图5-16展示了当前航天飞机主发动机混合比(MR)计算结果。从这些图表可以看出,在给定时间点,随着燃料泄漏量的增加,使用基于模型的混合比(MR)估算值计算的混合比(MR)总体呈增加趋势,而使用当前航天飞机主发动机混合比(MR)估算值计算的混合比(MR)总体呈降低趋势。图5-15表明,随着燃料泄漏量的增加,混合比(MR)应更高,这与物理规律相符。两种方法得出的值之间的差异可能表明存在燃料泄漏。若对所监测的条件具有足够的可观测性,基于模型的诊断可检测航天飞机主发动机内的细微故障。然而,其应用范围似乎过于有限,无法构成完善的损伤最小化系统。这些模型最适合用于解决更全面的故障检测方案未能充分覆盖的特定问题。
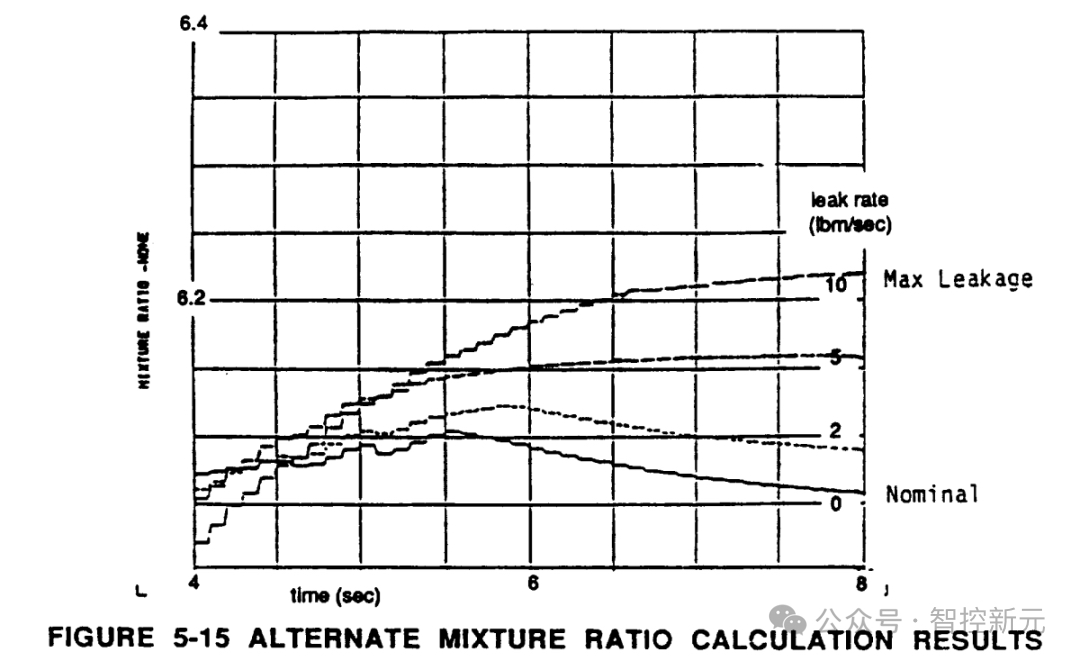
图5-15替代混合比计算结果
(图表维度)
横轴:时间(单位:秒)
纵轴:混合比(MIXTURE RATIO)
右侧标尺:泄漏率(单位:lbm/sec,磅质量 / 秒)
(曲线说明)
不同曲线对应不同泄漏率场景:
0:标称值(Nominal)
2、5、10:不同泄漏率水平
10 对应 “最大泄漏量”(Max Leakage)
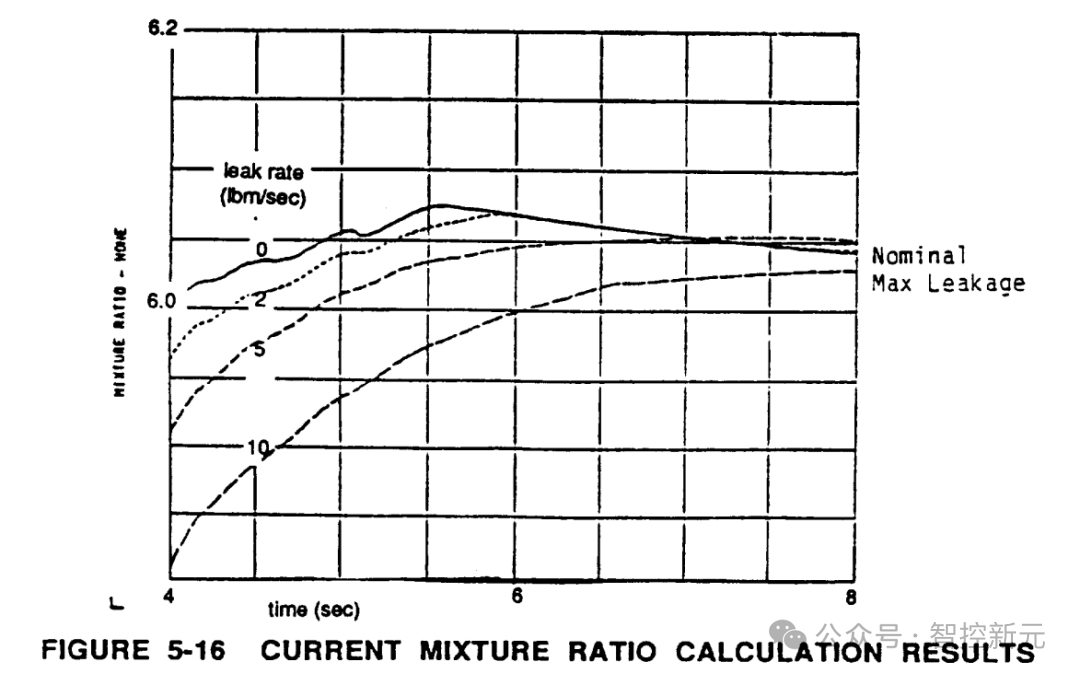
图5-16当前混合比计算结果
(图表维度)
横轴:时间(单位:秒)
纵轴:混合比(MIXTURE RATIO)
左侧标注:泄漏率(单位:lbm/sec,磅质量 / 秒)
(曲线说明)
不同曲线对应不同泄漏率场景:
0:标称值(Nominal)
2、5、10:不同泄漏率水平
10 对应 “最大泄漏量”(Max Leakage)
5.7数据趋势分析
监测数据趋势有助于早期检测异常,这种检测基于对未来某个时间点数值的估算。为评估这种方法的效用,开发了基本算法并进行了仿真运行。所评估的数据趋势算法是异常与故障检测系统(SAFD)算法的改进版本。根本区别在于决策信号:异常与故障检测系统(SAFD)使用参数的平均值,而趋势算法使用连续平均值之间的斜率。由于某些参数的行为相对稳定,而其他参数即使在正常运行下也可能出现较大波动,因此可能需要为每个参数设置不同的平均间隔。因此,根据参数值的波动历史确定平均间隔是合理的。斜率-平均算法初始化时,将稳态建立后立即计算的斜率-平均值(接近零)作为“预期”值。定义一个以平均值为中心的1倍标准差“异常”带。可能增强算法性能的另一项改进是,若斜率-平均值在连续计算之间的变化在合理范围内,每几秒更新一次预期斜率(\(s_{0}\))(否则无法识别缓慢趋势)。需要进一步仿真该方法,以评估连续计算之间的变化对正常和异常运行条件的影响。使用异常与故障检测系统(SAFD)算法和斜率-平均方法,对两次因发动机退化而导致过早关闭的航天飞机主发动机测试数据进行了评估,并比较了结果。附件6和附件7分别展示了将异常与故障检测系统(SAFD)算法和斜率-平均方法应用于测试901-364和测试901-225的结果。附件7中的斜率-平均曲线表明,该测试本可更早关闭,可能在约252秒时关闭,而异常与故障检测系统(SAFD)算法的关闭时间为255.59秒。尽管需要评估更多测试和故障仿真以确定该方法的总体效益,但仿真结果表明,数据趋势分析方法可作为异常与故障检测系统(SAFD)的补充。对于某些参数,异常与故障检测系统(SAFD)的性能优于斜率-平均方法;而对于其他参数,后者可能提供更早的关闭。因此,需要进一步分析以充分理解斜率-平均方法,并开发故障检测逻辑。该方法也可能适用于瞬态条件。通过利用平均信号的斜率而非平均值本身,数据趋势分析提高了故障检测过程的敏感性。因此,在许多情况下,当信号由于“缓慢”故障而倾向于缓慢变化时,斜率-平均值可能适合检测斜率的细微变化。此外,若斜率-平均值在连续多次计算中保持相同符号(同一方向),则表明存在趋势,若有足够多的信号给出相同指示,可将其用于故障检测。
5.8全局运行包络线
利用大量的航天飞机主发动机热试车数据库和相关的数据分析经验,可确定标称值包络线。许多标称包络线已经开发完成,目前用于评估新的热试车数据。这些包络线是确定测量的热试车参数合理性和有效性的成熟技术。尽管存在其他验证测量参数的技术(如比较两个或多个冗余测量值),但标称包络线技术特别适用于验证非冗余参数。稳态期间的全局包络线相对较宽(由于发动机之间的差异),无法为有效的故障检测提供足够的分辨率。然而,它们非常适合识别瞬态期间的异常。不同发动机之间以及即使是正常测试之间的瞬态运行也存在差异。数值的变化范围是由发动机内部的微小影响导致的,这些影响使事件具有一定的统计特性(例如,启动瞬态期间预燃室和主燃烧室的点火)。因此,瞬态异常通过与标称值显著“超出范围”来指示,而非像大多数稳态异常检测方案那样通过偏离单个标称值来指示。瞬态标称包络线是基于以往的热试车经验制定的时间相关包络线。这些包络线由航天飞机主发动机热试车数据库中的正常测试逐点构成。对于瞬态期间的每个时间片段,确定全局数据中观察到的标称值的最大值和最小值。图5-17展示了高压氧化剂涡轮泵(HPOTP)排气温度的此类包络线示例,该包络线目前由洛克达因公司用于航天飞机主发动机热试车的事后分析。附件8包含一组更全面的启动瞬态标称包络线。图5-17中,构成包络线的最大值和最小值线(基于232次正常测试)用实线表示。虚线代表测试902-471期间测量的高压氧化剂涡轮泵(HPOTP)排气温度。该图显示,该测试的高压氧化剂涡轮泵(HPOTP)排气温度在发动机启动后约1.8至2.7秒之间降至标称最小值以下。在这种情况下,该异常表明氧化剂预燃室(OPB)点火比正常情况慢。
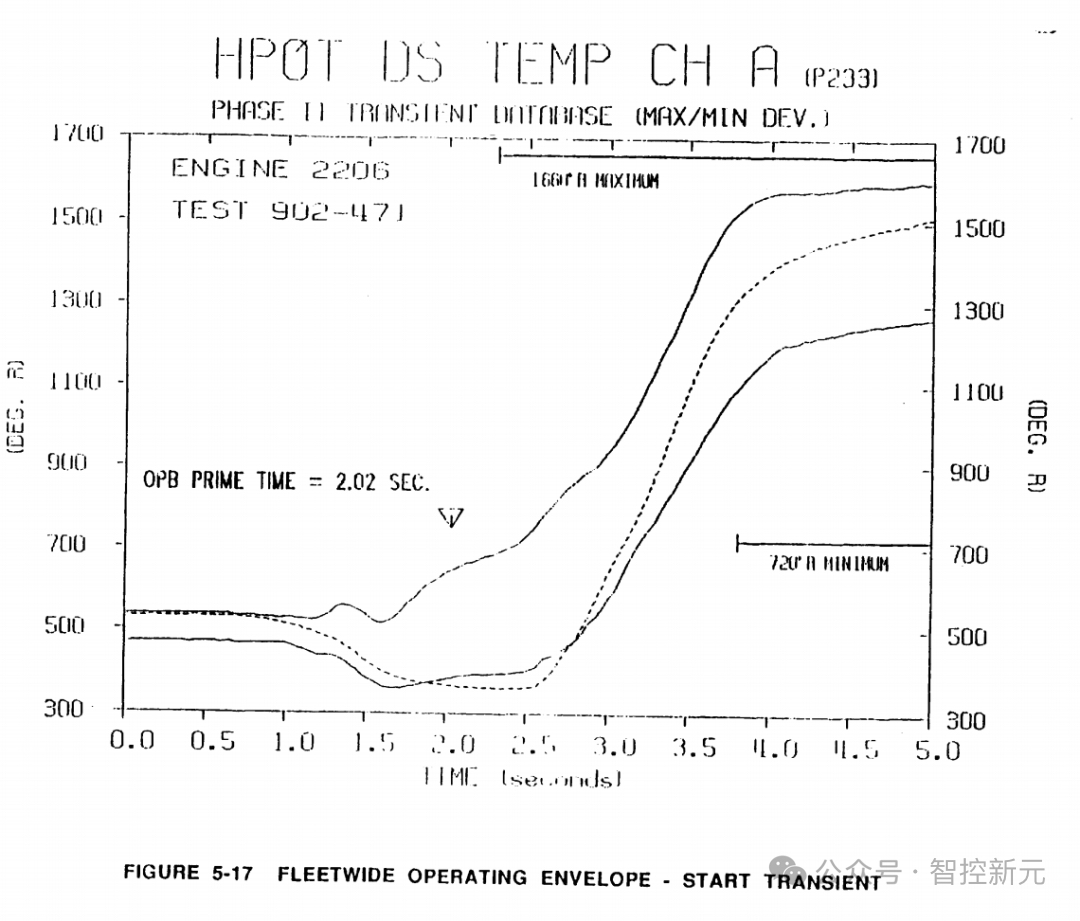
图5-17全机群运行包线——启动瞬态
(标题说明)
监测参数:高压氧化剂涡轮泵轴温度通道 A(HPOT DS TEMP CH A),基准 233
工况:第二阶段瞬态包线(最大 / 最小偏差)
发动机:2206 号
试验:902-471 试验
氧化剂预燃室启动时间(OPB PRIME TIME):2.02 秒
(图表维度)
横轴:时间(单位:秒)
纵轴:温度(单位:°R)
(包线标注)
上限:1600°R 最大值
下限:720°R 最小值
航天飞机主发动机能够在这种条件下成功启动,因此仅这一个异常并不需要关闭发动机或采取其他实时纠正措施。事后评估后,工程师可能会建议在下次测试中增加氧化剂预燃室(OPB)氧化剂阀的开环指令,以便在启动期间向氧化剂预燃室(OPB)燃烧室提供更多氧化剂。启动瞬态期间显著异常的定义需要经验丰富的航天飞机主发动机测试运行和性能分析工程师进行仔细评估。然而,启动瞬态期间的故障预计会表现出与标称范围的较大偏差,如下列测试案例所示。1978年10月3日,航天飞机主发动机#0006在启动瞬态期间出现异常。该测试在+2.36秒时因低燃烧室压力确认红线和高压燃料涡轮(HPFT)排气温度红线而终止。对测试数据的分析表明,高压燃料泵(HPFP)转速上升缓慢,氧化剂穹顶过早灌注,导致发动机启动期间出现异常的液氧富燃状态。图5-18展示了该异常。阴影区域表示根据237次测试确定的标称最大值/最小值包络线。实线和小虚线是发动机#0006两次成功测试的测量值。大虚线是故障发生测试的测量值。在故障测试中,高压燃料泵(HPFP)转速在发动机关闭前约0.75秒时远远超出标称范围。该测试系列的更完整数据图见附件9。发现两个独立条件导致发动机内的液氧富燃环境。主氧气阀(MOV)存在制造问题,主氧气阀(MOV)阀/执行器误锁在打开位置,导致球阀比正常情况打开多3.5%,导致液氧穹顶过早灌注(点火时存在过量氧化剂)。由于平衡活塞腔高压孔区域修复后的损坏部位与第三级叶轮卡住,以及级间密封摩擦,高压燃料泵(HPFP)启动延迟。事后检查发现高压燃料涡轮泵(HPFTP)涡轮和热气体歧管衬里(燃料预燃室侧)以及主喷射器(面板之间的136个喷射元件被侵蚀)受到损坏。发动机的拆解检查发现高压燃料涡轮泵(HPFTP)涡轮因燃烧和侵蚀而受损。高压平衡活塞孔区域的壳体修复失败,第二级级间密封发生严重摩擦。基于观察到的异常,使用全局标称包络线异常检测方法本可更有信心地更早关闭该测试。
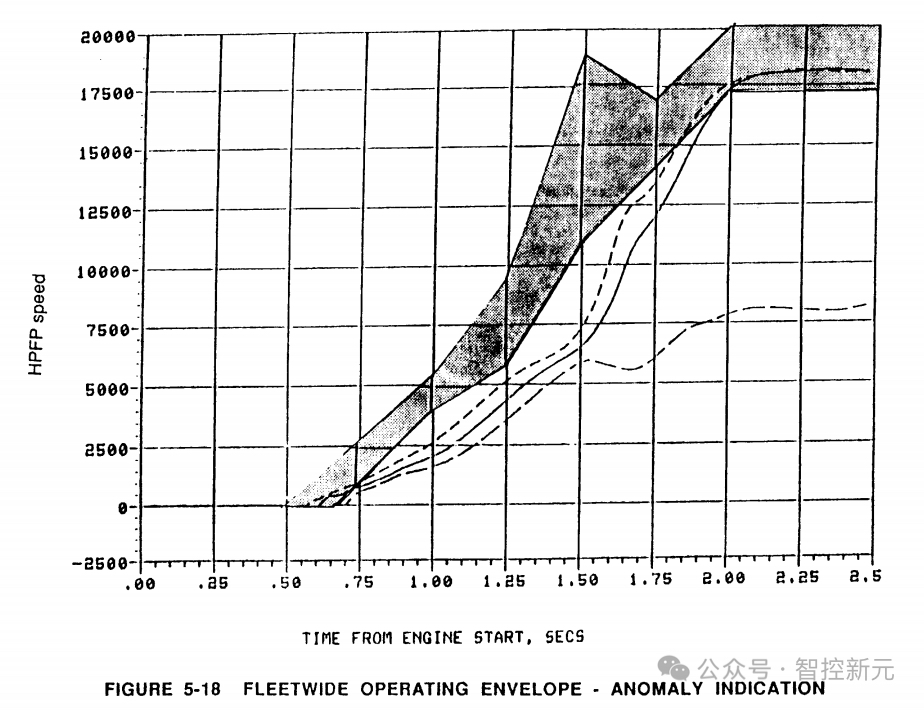
图5-18全机群运行包线——异常指示
(图表维度)
横轴:发动机启动后的时间(单位:秒)
纵轴:高压燃料涡轮泵转速(HFPF speed)
(包线说明)
阴影区域为运行包线范围,代表正常工况下的转速波动区间
曲线为实际转速变化,超出包线则表示出现异常
5.9功率级相关算法
许多航天飞机主发动机性能参数的行为与发动机功率级高度相关。这些参数包括涡轮排气温度、其他涡轮泵进出口温度和压力、涡轮泵转速、推进剂流量和阀门位置。利用这些参数与发动机功率级之间的关系,可推导基于功率级的算法,用于计算或预测测量参数的预期行为,以及推断未测量参数的值。这类功率级相关算法的多种形式已在洛克达因公司广泛应用,用于航天飞机主发动机数据的离线分析和实时分析。特别令人关注的两种算法形式是合理性曲线和影响系数。合理性曲线是基于航天飞机主发动机热试车数据作为功率级函数的三阶多项式拟合的经验推导算法。目前,合理性曲线已纳入航天飞机主发动机数据缩减模型,作为通过对传感器值得出的输入数据进行合理性检查来检测传感器故障的一种方法。合理性检查包括将测量参数与使用合理性带计算的参数进行比较。尽管合理性曲线适用于其预期用途,但与影响系数相比相对简单。与合理性曲线类似,由航天飞机主发动机功率平衡模型生成的影响系数可用于估算参数大小。然而,影响系数能够根据发动机进气条件变化对发动机性能造成的影响调整运行参数,因此极大地提高了这些参数值估算的准确性。影响系数定义了对标称功率级相关估算的“调整量”,以考虑系统或子系统的非标称进气条件。此外,必要时,影响系数可针对特定发动机进行定制。在这类应用中,它们既充当特定发动机的计算和预测方法,又充当功率级相关的计算和预测方法。影响系数方法提供的更高准确性使得在评估传感器数据时能够考虑更窄的范围。图5-19比较了发动机#2105在测试901-516期间高压氧化剂涡轮泵(HPOTP)涡轮排气温度的测量值和预测值。该图展示了:1)测量参数值的曲线;2)仅使用功率级相关算法预测的参数值;3)使用相同的功率级相关算法并结合进气条件变化调整预测的参数值。在这种情况下,调整的进气条件包括液氧和燃料发动机进气压力和温度、液氧和燃料箱增压流量以及发动机混合比。该图表明,功率级相关算法预测了参数的正确相对大小,但由于未考虑进气条件变化导致的参数变化,预测准确性大幅降低。通过调整进气条件,预测准确性显著提高。进气条件调整有助于减少与预测值的偏差,并允许使用更窄的包络线来标记异常参数值。需要注意的是,生成图5-19所使用的算法基于航天飞机主发动机全局平均值。若改为基于发动机#2105的早期测试,可做出更准确的预测。在实时健康管理系统中利用影响系数分析的优势包括:1)影响系数是预测运行参数行为的快速且相对准确的手段;2)开发、定制以适应特定硬件以及实施都相对简单。唯一显著的劣势是,影响系数提供了“标称”值的简化估算,可能无法考虑发动机运行的某些细微差别。当与适当的运行包络线结合使用时,基于影响系数的传感器数据检查和异常识别为火箭发动机的实时健康管理提供了非常有效的工具。
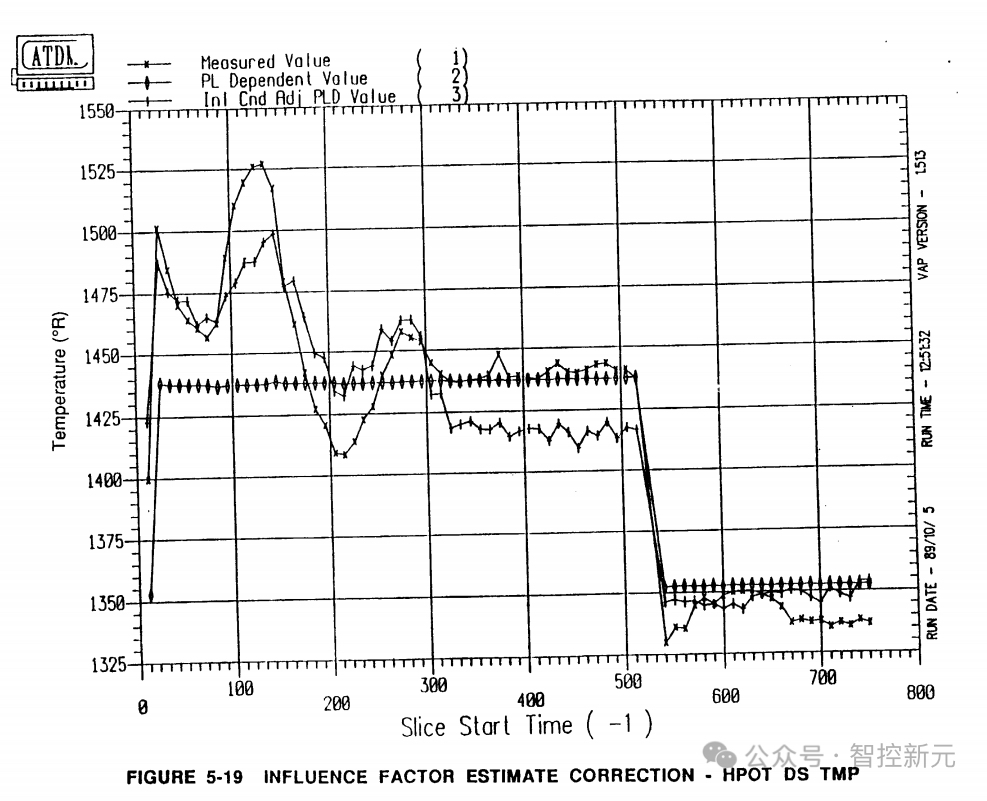
图5-19影响因子估算修正——高压氧化剂涡轮泵轴温度
(曲线说明)
符号对应数据类型:
1:测量值(Measured Value)
2:功率相关值(PL Dependent Value)
3:初始条件修正后的功率相关值(Inl Cnd Adj. PLD Value)
(图表维度)
横轴:切片起始时间
纵轴:温度(单位:°R)
5.10振动监测
过度振动可为性能异常指示的故障提供独立验证,并且可能是涡轮泵中硬件部件故障的唯一早期指示。过度振动是多种故障模式的早期指示,最显著的是轴承故障、涡轮泵平衡力损失、涡轮叶片断裂和内部摩擦。表5.8中突出显示的故障模式预计其故障特征中将包含异常高的振动水平。此外,在19次因红线关闭的航天飞机主发动机热试车故障中,有4次在性能红线超出之前因振动红线而关闭(表5.9)。
表5.8预计会引发过度振动的故障模式
| 排名 |
设备-故障模式编号(LRU-FM) |
部件 |
故障模式 |
| 1 |
A150-01 |
热交换器 |
线圈断裂/泄漏 |
| 2 |
C200-11 |
PCA(应急气动关机) |
未能提供氦气增压剂 |
| 3 |
B200-04 |
高压燃料涡轮泵 |
涡轮叶片结构失效 |
| 4 |
A340-02 |
喷管组件 |
外部泄漏 |
| 5 |
D110-01 |
主燃油阀 |
内部泄漏 |
| 6 |
A600-04 |
燃油预燃室 |
喷射元件内燃油流量不均匀 |
| 7 |
B200-15 |
高压燃料涡轮泵 |
失去支撑或位置控制 |
| 8 |
A200-06 |
主喷射器 |
尾部裂纹 |
| 9 |
B600-06 |
低压燃料涡轮泵 |
起密封处燃油泄漏 |
| 10 |
B400-03 |
高压氧化剂涡轮泵 |
涡轮叶片结构失效 |
| 11 |
B400-14 |
高压氧化剂涡轮泵 |
失去轴向平衡力 |
| 12 |
B400-07 |
高压氧化剂涡轮泵 |
未能传递扭矩 |
| 13 |
B400-09 |
主喷射器 |
内部部件裂纹 |
| 14 |
A200-22 |
高压氧化剂涡轮泵 |
推进剂泵结构失效 |
| 15 |
A330-02 |
主燃烧室 |
燃油泄漏至衬套与结构护套间的封闭腔 |
| 16 |
K100-01 |
低压涡轮排放管 |
未能容纳氢气 |
| 17 |
D503-06 |
GOX控制阀 |
无法维持结构完整性 |
| 18 |
D300-01 |
防溢流阀 |
推进剂调理期间泄漏 |
| 19 |
K106-02 |
高压燃料管 |
未能容纳推进剂 |
| 20 |
B800-06 |
高压氧化剂涡轮泵 |
失去支撑与位置控制 |
| 21 |
A200-07 |
主喷射器 |
外部破裂 |
| 22 |
E150-14 |
燃烧室冷却阀作动器 |
序列阀泄漏,导致早期控制增压剂流向下游 |
| 23 |
E220-06 |
氧化剂放气阀 |
内部部件微动磨损 |
| 24 |
B400-23 |
高压氧化剂涡轮泵 |
涡轮部件结构失效 |
| 25 |
A330-03 |
主燃烧室 |
MCC喷管接口处破裂 |
| 26 |
B200-20 |
高压燃料涡轮泵 |
结构失效 |
| 27 |
K203-01 |
氧化剂放气挠性管 |
未能容纳氧化剂 |
| 28 |
D120-05 |
主氧化剂阀 |
零件结构失效 |
| 29 |
A050-02 |
动力头 |
壳体或推进剂管破裂 |
| 30 |
A600-11 |
燃油预燃室 |
外部泄漏 |
| 31 |
D120-04 |
主氧化剂阀 |
结构失效 |
| 32 |
C200-07 |
气动控制组件(氧化剂系统) |
推进剂调理期间氮气吹扫流量不足或无流量 |
| 33 |
A000-05 |
主喷射器 |
氧化剂孔部分堵塞 |
| 34 |
D130-03 |
燃油预燃室氧化剂阀 |
轴密封泄漏 |
| 35 |
D120-06 |
主氧化剂阀 |
内部部件微动磨损 |
| 36 |
B400-13 |
高压氧化剂涡轮泵 |
失去支撑、位置控制或转子动力稳定性 |
| 37 |
B200-07 |
高压燃料涡轮泵 |
涡轮排放流堵塞 |
| 38 |
B400-20 |
高压氧化剂涡轮泵 |
一、二级涡轮部件冷却剂流失 |
| 39 |
D300-03 |
防溢流阀 |
流量受限或关闭 |
| 40 |
A700-06 |
氧化剂预燃室 |
涡轮轴承冷却剂流失 |
| 41 |
B200-12 |
高压燃料涡轮泵 |
涡轮轴承冷却剂流失 |
| 42 |
B200-17 |
高压燃料涡轮泵 |
涡轮盘冷却剂流失 |
| 43 |
B400-18 |
高压氧化剂涡轮泵 |
轴承冷却剂流失 |
| 44 |
B200-24 |
高压燃料涡轮泵 |
涡轮泵启动期间未能限制轴移动 |
| 45 |
B200-23 |
高压燃料涡轮泵 |
失去平衡能力 |
表5.9观测到的航天飞机主发动机红线关机情况
| 关机红线参数 |
试验次数 |
| 高压燃料涡轮泵轴温度(HPFTDStemp) |
8 |
| 高压氧化剂涡轮泵轴温度(HPOTDStemp) |
3 |
| 预燃室径向加速度(PBPradaccel) |
2 |
| 高压氧化剂涡轮泵加速度(HPOTPaccel) |
1 |
| 高压燃料涡轮泵径向加速度(HPFTPradaccel) |
1 |
| 高压燃料泵转速(HPFPspeed) |
1 |
| 高压氧化剂涡轮泵二级密封腔压力(HPOTPsecondarysealcavitypres) |
1 |
| 热交换器轴压力(HEXDSpres) |
1 |
| J高度最小压力(ElevationJminimumpres) |
1 |
因此,监测过度振动有望显著提高涡轮泵故障的可信度和可检测性。目前,航天飞机主发动机上的红线系统和FASCOS系统均对振动进行监测。这两种系统均监测相对宽带的振动光谱,并作为简单的红线关闭系统运行。部件之间的“串扰”(由另一个部件的振动引起的激励)使得故障隔离几乎不可能。尽管仅了解发动机级振动有一定的效用,但通过识别孤立的振动源,可增强对性能异常指示故障的验证。通过监测每个涡轮泵同步频率周围的窄频带,可实现一定程度的故障隔离(至少能够隔离到相关的涡轮泵)。这种方法的合理性在于,振动指示的故障最终会导致泵旋转组件的不平衡,从而在泵的同步频率下产生基本振动。洛克达因公司在内部研发(IR&D)项目下为轴承监测程序开发的实时动态跟踪滤波器,已展示了对航天飞机主发动机实时数据中泵同步频率的跟踪和监测能力。可通过评估航天飞机主发动机热试车测量的光谱来定义标称振动水平。自动数字数据分析机(ADDAM)系统能够执行表征这些光谱所需的振动分析,如图5-20和图5-21所示。图5-20是特定时间片段内高压燃料泵(HPFP)径向加速度计指示的振动功率谱。高压燃料涡轮泵(HPFTP)同步频率(约600赫兹(Hz))显然具有最大振幅。图5-21展示了高压氧化剂泵(HPOP)的振动功率谱,Y轴为时间刻度,并叠加了每个时间片段的振动数据。同样,高压氧化剂涡轮泵(HPOTP)同步振动清晰可见。
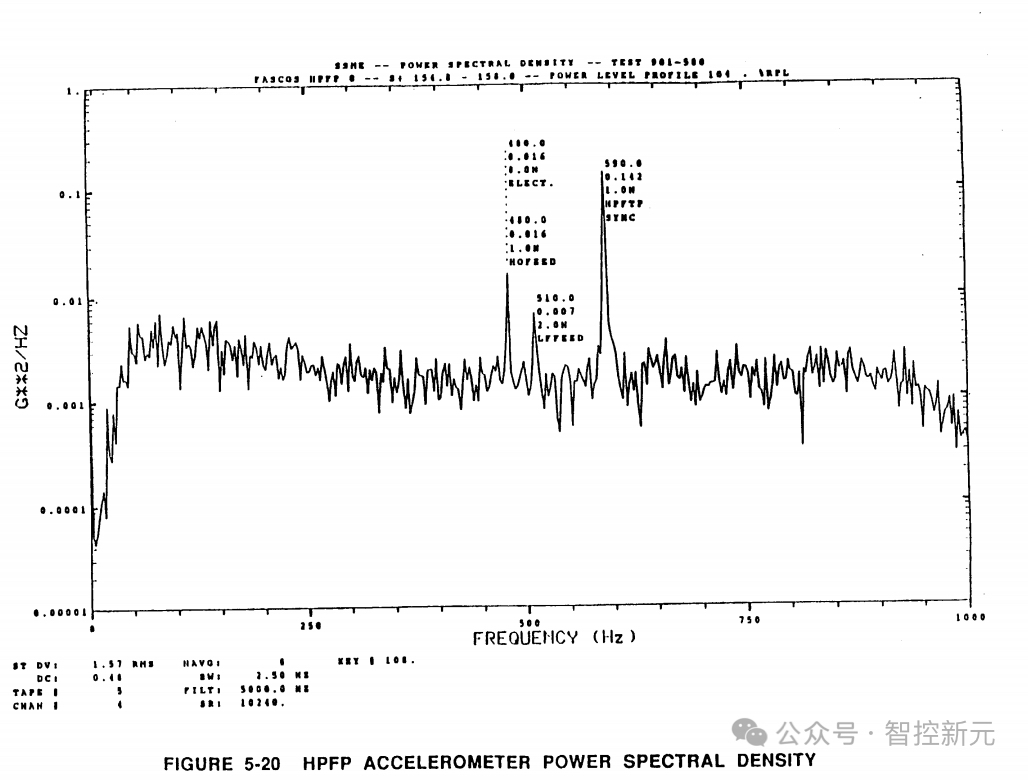
图5-20高压燃料泵加速度计功率谱密度
(试验信息)
设备:航天飞机主发动机(SSME)
测试项:功率谱密度
试验编号:901-500
通道:FASCOS HPFP 0(通道 154.0–154.0)
功率水平曲线:104%(LPPL)
(图表维度)
横轴:频率(单位:Hz)
纵轴:功率谱密度(单位:G²/Hz)
(峰值标注)图中峰值对应:
490.0Hz(对应 ELECC.、HPOTP)
510.0Hz(对应 HPFTP)
590.0Hz(对应 SSMBC)
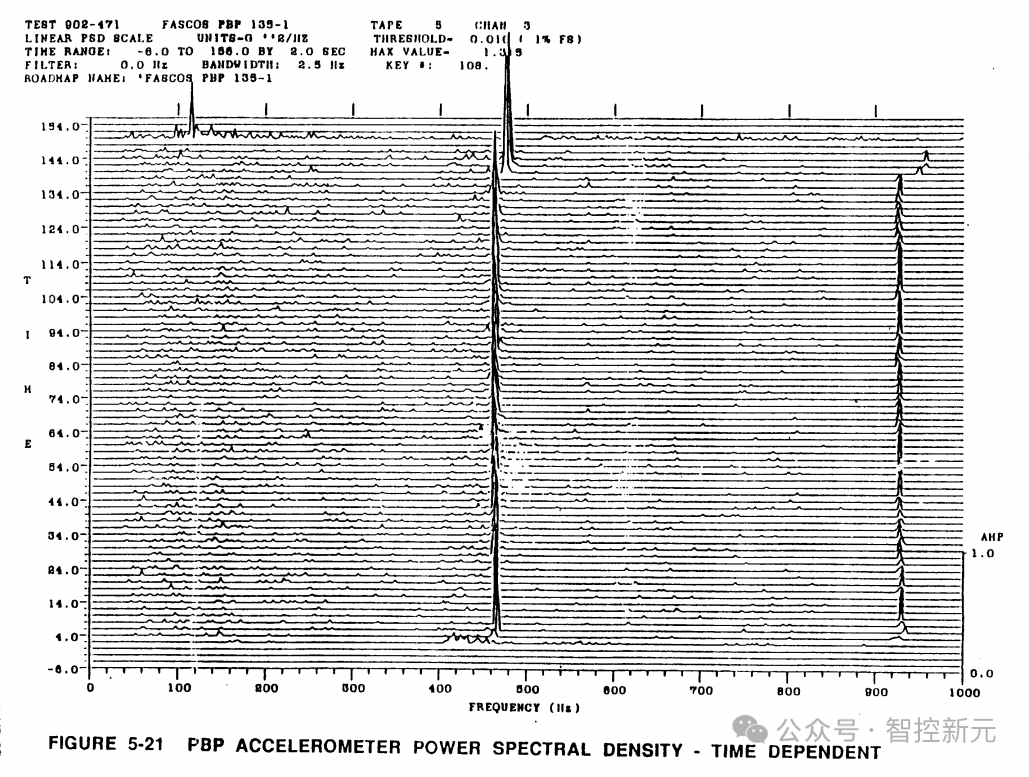
图5-21预燃室加速度计功率谱密度——随时间变化
(试验信息)
试验编号:902-471
通道:FASCOS PBP 155-1(磁带 5,通道 3)
线性功率谱密度(PSD)标度:单位为G^2/Hz
时间范围:0.0 到 196.0 秒(步长 8.0 秒)
滤波器:0.0Hz,带宽 2.5Hz
阈值:0.1(1% F8),最大值:1.5
(图表维度)
横轴:频率(单位:Hz)
纵轴:功率谱密度(右侧标尺单位:AHP)
图中不同曲线对应不同时间点的功率谱变化
5. 11结论
所评估的任何单一故障检测技术都无法为发动机提供充分的保护。然而,许多技术具有能够显著改进现有保护系统的特征,综合这些适用特征构成了第6节所述的HMSRE框架的基础。
6. HMSRE框架
第5节评估的故障检测方法中,那些被认为在近期应用中最有可能成功的关键特征被整合,形成了本节所述的HMSRE框架。这些特征包括参数关联、运行包络线、影响系数、功率级相关算法、振动监测和羽流光谱仪的使用。该框架与航天飞机主发动机(SSME)Block-II型控制器兼容,易于适配飞行(大多数监测参数是现有的Block-II型测量参数),并可在5年内在测试台实施。此外,预计HMSRE框架可在航天飞机主发动机技术测试台(TTBE)项目正在研发的异常与故障检测系统(SAFD)硬件上实施。
为HMSRE框架考虑了两种通用方法。一种方法针对少量故障模式,在发出关闭指令之前能相当准确地识别特定故障(例如,第5.4节中的轴承特征分析)。对特定故障模式的敏感性和识别能力的优势在于,能高度确信故障正在发生,但缺点是故障覆盖范围不足,仅能检测少数几种故障模式。另一种方法是监测显著的发动机级异常,这能提供更广泛的故障覆盖,但无法识别正在发生的具体故障模式。
自适应或维护监测系统需要详细的故障或退化信息,但安全系统仅需要识别故障正在发生。在安全系统中,详细的故障信息仅能略微提高故障检测的可信度。例如,若高压燃料涡轮(HPFT)排气温度突然升高150R,且轴转速比正常情况高1000转/分钟(rpm),则发动机内部可能发生了故障。进一步监测以确定异常的确切原因只会延迟不可避免的关闭指令。因此,决定监测显著的发动机异常更符合项目最小化发动机损伤的目标,因为这能提供更早的关闭和更广泛的故障模式覆盖,包括以前从未观察到的故障和同时发生的多个故障。通过定义涵盖发动机所有运行阶段(关闭瞬态除外)的HMSRE框架,进一步扩大了故障覆盖范围,包括启动瞬态、所有功率级的主级稳态运行和功率瞬态。关闭瞬态不涉及,因为在此阶段发出HMSRE关闭指令不会产生任何效果。
最初,为监测显著的发动机异常定义了通用策略。所选策略主要基于第5.3节中展示的有前景的参数关联方案。将单个加权测量偏差组合,经关联后提供发动机级异常值或特定退化的指示(如高压燃料泵(HPFP)效率损失),作为发动机故障指示。为每个参数设置发动机异常阈值,以定义显著异常限值。与第5.3节中描述的方法的一个关键区别是整体发动机异常参数的定义。该参数与已知的退化无关,而是旨在指示发动机的总体状态,检测多种发动机故障。通过监测高压燃料涡轮泵(HPFTP)效率损失、高压氧化剂涡轮泵(HPOTP)效率损失和主燃烧室(MCC)燃烧效率损失,可更早地检测特定类别的发动机故障。利用第5.3节中确定的关联,可间接观测到每种损失,并将其作为框架的一部分实施。
这种方法与现有的故障检测方案形成鲜明对比,现有方案依赖于对单个测量异常的定义。由于关闭决策基于发动机级参数而非单个异常的集合,因此对故障发生的可信度应更高。例如,若观察到一组相关测量值(如高压燃料涡轮泵(HPFTP)涡轮排气温度、转速、燃料预燃室氧化剂阀(FPOV)位置)升高,则与观察到三个“随机”测量值升高相比,更能确信这代表发动机异常,而非一系列虚假传感器指示。发动机级参数的定义还使HMSRE能够检测多种航天飞机主发动机早期故障指示。例如,故障的最初迹象可能是少数几个测量值的大幅偏差,也可能是相当多测量值的细微变化。由于HMSRE不依赖单个测量异常,因此一组细微变化与少数几个重大偏差一样可被检测到,即便某些测量值的偏差从未达到“异常”标准。这种能力对于相对缓慢的故障尤为重要,此类故障中许多测量值通常会偏离标称值。本项目特别关注缓慢故障,因为早期检测这类故障有望显著减少后续损坏。此外,由于发动机异常参数是根据多个测量值的贡献确定的,因此该系统对故障传感器具有特别强的耐受性。这是任何航天飞机主发动机故障检测方案的关键特征,因为故障传感器比其他类型的发动机故障更为常见。
框架的其他要素被定义为支持图6-1所示的发动机异常检测策略。以下从三个部分详细描述该框架:1)数据采集;2)与发动机故障的关联;3)归一化测量偏差。该框架易于扩展,可纳入额外的传感器输入和相关参数。
图6-1发动机异常检测策略整体框架
左侧模块
Data Acquisition System
:数据采集系统
Engine Commands
:发动机指令
Select Appropriate Estimation Technique
:选择合适的估算方法
Engine Inlet Conditions
:发动机进气条件
Determine Sensor Value Correction Factors
:确定传感器值修正系数
Estimate Nominal Sensor Values
:估算传感器标称值
IIMSRE Database
:IIMSRE 数据库(Integrated Inlet Monitoring and Sensor Response Evaluation,集成进气监测与传感器响应评估数据库)
Assign Confidence Limits
:设定置信区间
中间计算模块
Calculate Sensor Anomalies
:计算传感器偏差公式:A = (V - E) / C
V:传感器实测值(来自数据采集系统)
E:传感器标称估算值
C:置信区间
Correlate Sensor Anomalies to Engine Failure Anomalies
:关联传感器偏差与发动机故障异常
右侧决策与执行模块
6.1数据采集
为HMSRE定义发动机级异常策略的第一步是选择要监测的单个测量值。选择单个测量值时的一个关键问题是监测数量。若监测的测量值过少,HMSRE可能会错过某些故障的最早指示;若监测的测量值过多,由于每个测量值固有的随机变化,系统的稳健性和/或敏感性会降低。理想情况下,正常测试案例中相关参数的值应为0.0,但单个测量值的正常变化会导致该参数出现“背景”水平。随着监测的测量值数量增加,该“背景”水平会升高。“背景”水平升高会产生以下两种影响之一:1)若保持发动机异常阈值不变,则误指示的概率会增加(稳健性下降);2)若为保持稳健性而提高阈值,则需要更大的测量值变化才能指示异常(敏感性下降)。因此,单个测量值仅限于那些最有可能提供早期故障指示的测量值。
单个测量值的关键选择标准为:
★与多种发动机故障高度相关
★能提供早期故障指示
★传感器可用
★传感器具有冗余
★适用于飞行
测量值与多种发动机故障的相关性通过洛克达因公司的航天飞机主发动机测试运行经验和对航天飞机主发动机故障历史的评估确定。图6-2展示了21次航天飞机主发动机故障记录的传感器异常汇总。例如,图6-2表明,高压氧化剂涡轮(HPOT)排气温度(在21次故障中有21次出现异常)是比高压氧化剂涡轮(HPOT)一级密封排放压力(在21次故障中有10次出现异常)更好的HMSRE候选参数。
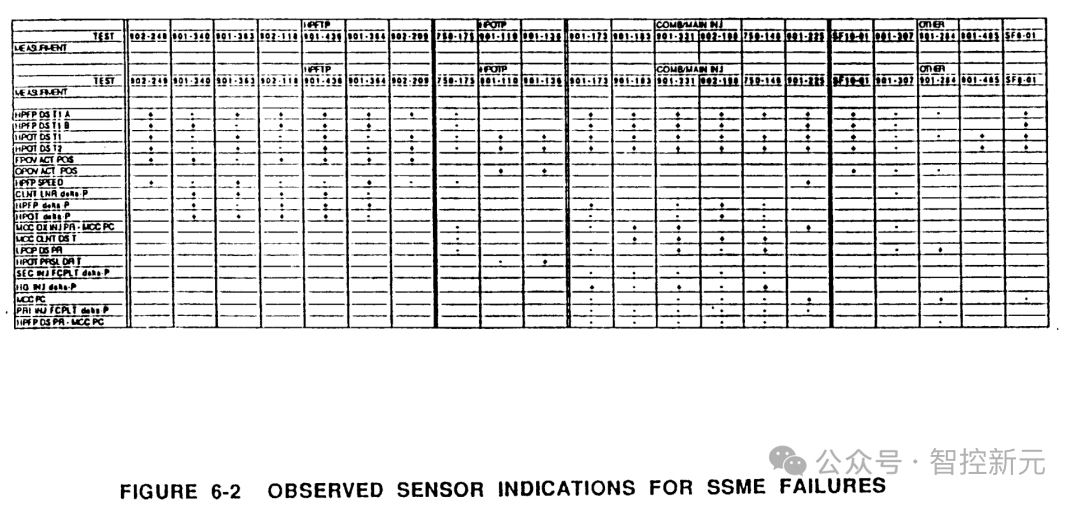
图6-2航天飞机主发动机故障中观测到的传感器指示
这是一份记录航天飞机主发动机(SSME)故障时各传感器指示情况的表格,结构说明如下:
行:对应不同测量项(如高压燃料涡轮泵轴温度、高压氧化剂涡轮泵轴温度、燃油预燃室位置等)。
列:对应不同试验编号(如 902-240、901-340 等),并按部件分类(HPFTP:高压燃料涡轮泵;HPOTP:高压氧化剂涡轮泵;COMB/MAIN:燃烧室 / 主系统;OTHER:其他)。
标记(・):表示对应试验中该测量项出现了故障指示。
故障指示的早期性由洛克达因公司的航天飞机主发动机测试运行人员通过对航天飞机主发动机故障的评估估算得出。图6-3显示了每个传感器首次指示异常时距离红线关闭的时间。数据表明,例如,涡轮排气温度是所评估的大多数故障中最早的故障指示之一。
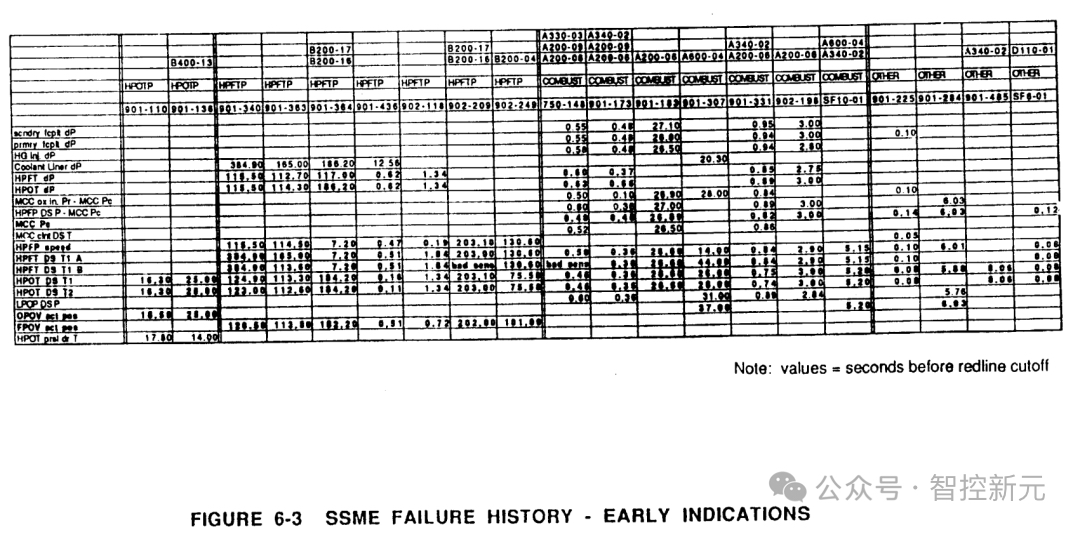
图6-3航天飞机主发动机故障历史——早期指示
(表格说明)
列分类:按部件(HPOTP:高压氧化剂涡轮泵;HPFTP:高压燃料涡轮泵;COMBUST:燃烧室;OTHER:其他)及试验编号划分。
行:对应不同测量参数(如二次喷射压力差、主喷射压力差、燃料管路压力差等)。
数值含义:表格内数值代表 “红线关机前的秒数”(Note: values = seconds before redline cutoff)。
传感器的可用性、冗余性和飞行适用性通过强调现有的航天飞机主发动机飞行和设施测量值(附件10)来解决。羽流光谱仪等额外测量值由洛克达因公司的先进仪表人员单独评估。
测量值的可观测性通过航天飞机主发动机的发动机平衡模型结果(见附件4)、航天飞机主发动机系统级评估和航天飞机主发动机故障历史确定。例如,燃料泄漏的直接结果应是主燃烧室(MCC)混合比(和温度)的变化,但航天飞机主发动机控制系统会维持混合比恒定,如燃料泄漏发动机的航天飞机主发动机的发动机平衡结果所示,这使得该指示不可观测。
基于对这些标准的评估,为HMSRE框架选择了以下测量值:
★高压燃料涡轮(HPFT)排气温度
★高压氧化剂涡轮(HPOT)排气温度
★高压燃料涡轮(HPFT)压差
★高压氧化剂涡轮(HPOT)压差
★主燃烧室(MCC)压力
★高压燃料泵(HPFP)转速
★高压氧化剂泵(HPOP)转速
★燃料预燃室氧化剂阀(FPOV)位置
★氧化剂预燃室氧化剂阀(OPOV)位置
★高压燃料涡轮泵(HPFTP)振动
★高压氧化剂涡轮泵(HPOTP)振动
羽流污染物:所选测量值主要是现有的航天飞机主发动机Block-II型控制器测量值,从而确保HMSRE适用于飞行应用。有三个预计能提升HMSRE整体性能的测量值未包含在Block-II型数据集中:氧化剂预燃室压力(由设施测量)、高压氧化剂泵(HPOP)转速(从高压氧化剂涡轮泵(HPOTP)加速度计指示的同步振动中获取)和羽流污染物(新测量值)。
所选测量值大部分是涡轮泵测量值。这是选择过程的自然结果(该过程高度重视已验证的可观测性),因为其他故障指示往往被航天飞机主发动机闭环控制系统掩盖。因此,可观测的故障指示是那些反映控制系统对退化发动机的响应,迫使一个或两个涡轮泵在非标称值下运行的指示。主燃烧室(MCC)压力是个例外,其值由航天飞机主发动机Block-II型控制器主动控制。观察到该参数的变化表明发动机存在严重问题或控制功能丧失。
HMSRE测量集还包含多个已知能指示可能不影响性能参数的故障的参数。基于第5.10节中展示的这些测量值的效用,纳入了以每个涡轮泵同步频率为中心的窄频带内的涡轮泵振动。羽流监测的历史依据较少,但有潜力为多种故障模式提供更早的指示(第5.5.1节),包括在航天飞机主发动机性能测量中几乎没有或没有早期预警的燃烧装置故障。
图6-4展示了每个单个测量值的数据来源,并总结了框架的数据采集部分。表6.1列出了所选每个测量值的可用冗余。
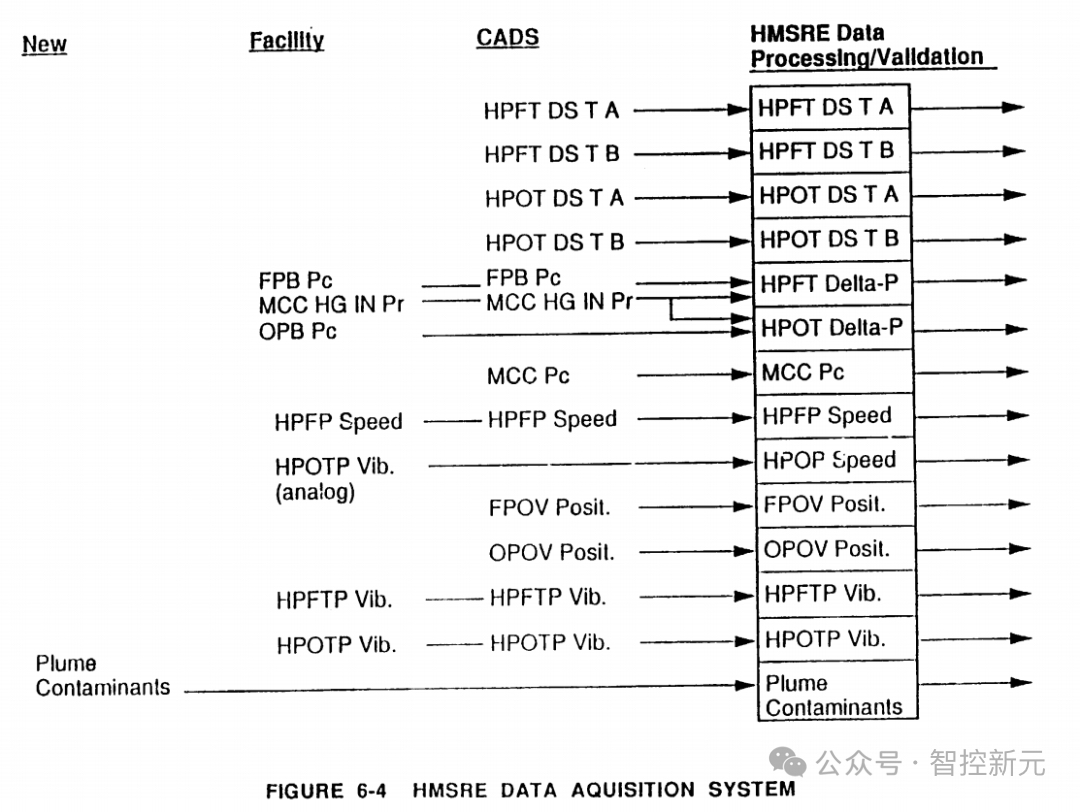
图6-4HMSRE数据采集系统
(系统流程说明)该系统实现从 ** 设施(Facility)数据到HMSRE 数据处理 / 验证(HMSRE Data Processing/Validation)** 的传输,涉及的参数包括:
高压燃料涡轮泵轴温度(HPFT DS T A/B)
高压氧化剂涡轮泵轴温度(HPOT DS T A/B)
燃料预燃室压力(FPB Pc)、主燃烧室氢气入口压力(MCC HG IN Pr)、氧化剂预燃室压力(OPB Pc)
高压燃料涡轮泵压差(HPFT Delta-P)、高压氧化剂涡轮泵压差(HPOT Delta-P)
主燃烧室压力(MCC Pc)
高压燃料泵转速(HPFP Speed)
高压氧化剂涡轮泵振动(HPOTP Vib.)
燃料主阀位置(FPOV Posit.)、氧化剂主阀位置(OPOV Posit.)
高压燃料涡轮泵振动(HPFTP Vib.)
羽流污染物(Plume Contaminants)
表6.1HMSRE基准测量项
| 测量项 |
计算(Calc.) |
Blk-Ⅱ |
CADS |
设施(Facil.) |
新增(New) |
| 高压燃料涡轮泵轴温度(HPFTDSTmp) |
- |
2R |
2R |
- |
- |
| 高压氧化剂涡轮泵轴温度(HPOTDSTmp) |
- |
2R |
2R |
- |
- |
| 高压燃料涡轮泵压差(HPFTdP) |
X |
S |
S |
s |
- |
| 燃料预燃室压力(FPBPc) |
S |
S |
S |
| 主燃烧室氢气入口压力(MCCHGInletPr) |
|
|
|
| 高压氧化剂涡轮泵压差(HPOTdP) |
X |
- |
- |
S |
- |
| 氧化剂预燃室压力(OPBPc) |
S |
S |
S |
| 主燃烧室氢气入口压力(MCCHGInletPr) |
|
|
|
| 主燃烧室压力(MCCPc) |
- |
2R |
2R |
- |
- |
| 高压燃料泵转速(HPFPSpeed) |
- |
S(2) |
S(2) |
s |
- |
| 高压氧化剂泵转速(HPOPSpeed) |
X |
- |
- |
- |
- |
| 高压氧化剂泵径向加速度(HPOPRad.Accel.) |
3R* |
3R* |
7R(a) |
| 燃料主阀位置(FPOVPosition) |
- |
S(2) |
S |
- |
- |
| 氧化剂主阀位置(OPOVPosition) |
- |
S(2) |
S |
- |
- |
| 高压燃料涡轮泵振动(HPFTPVibration) |
- |
3R |
3R |
9R(a) |
- |
| 高压氧化剂涡轮泵振动(HPOTPVibration) |
- |
3R |
3R |
10R(a) |
- |
| 羽流污染物(PlumeContaminants) |
- |
- |
- |
- |
S |
6.2与发动机故障的关联
如前所述,通过定义发动机异常参数,将单个测量值与发动机故障相关联。由于仅使用这些参数的差异来指示故障,因此使用单个测量值的偏差而非其绝对值来估算相关参数的变化。对单个测量值进行归一化,以反映对测量偏差的可信度。
单个测量值与发动机参数的关联方法如图6-5所示。每个归一化测量值都被赋予权重,加权测量值的总和用于估算发动机异常参数。为每个参数设置高于正常测试中观察到的噪声水平的关闭阈值。若任何一个阈值被超过,将向发动机发出关闭指令。每个测量值被归一化,以指示测量值偏离估算标称值的可信度限值数量(与测量偏差可信度相关的限值——第6.3节)。相关参数被定义为部分或所有这些归一化测量值的加权和。
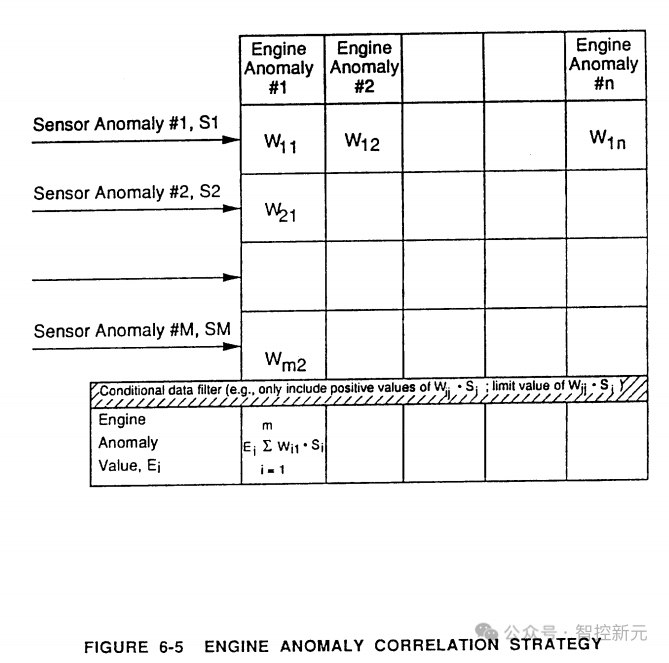
图6-5发动机异常关联策略
该策略用于建立传感器异常与发动机异常的关联:
关联矩阵:
行:传感器异常(如传感器异常#1、#2…#M)
列:发动机异常(如发动机异常#1、#2…#n)
矩阵元素Wij:第i个传感器异常与第j个发动机异常的关联权重。
条件数据过滤:对关联权重Wij与传感器异常Si的乘积做筛选(例如仅保留正值、限制数值范围)。
发动机异常值计算:最终发动机异常值Ej=sum(Wij*Si)(i=1,2,…m)(即各传感器异常的加权和)。
基本故障指示是一个总体异常参数,用于指示发动机的整体状态。该参数的基准关联是所有归一化测量值的简单总和。该参数对导致一个或多个HMSRE测量值出现偏差的任何故障都敏感。例如,若所有权重因子都设置为1.0,则相关值为5可能表明:1)一个传感器偏离标称值的程度为该参数设定的可信度限值的5倍;2)五个传感器各自偏离标称值的程度为可信度限值的1倍;3)传感器值的其他组合导致总的偏离标称值为5。换句话说,该关联策略指示发动机发生故障的可信度水平。少数几个单独指示与标称值偏差较大,或多个指示同时以较小幅度偏离标称值,都能提高可信度。预计该参数能检测大多数航天飞机主发动机故障,对航天飞机主发动机故障历史的评估表明,该参数能检测到22次过往故障中的18次。
基准HMSRE框架还包含三个对所示故障类别特别敏感的额外关联参数:高压氧化剂涡轮泵(HPOTP)效率损失、高压燃料涡轮泵(HPFTP)效率损失和主燃烧室(MCC)燃烧效率损失。与总体异常参数相比,这些参数的噪声水平更低,因为加权和中仅包含特定的测量偏差,这使得能够设置更低的阈值和相应的更早关闭。
可使用航天飞机主发动机的发动机平衡模型确定这些特殊情况的初步权重因子集。针对每个特殊情况运行模型,结果见附件4,表6.2对结果进行了总结。表6.2列出了每个HMSRE参数观察到的变化方向和百分比变化。例如,图6-6定性展示了高压燃料涡轮泵(HPFTP)效率损失的权重因子集。主燃烧室(MCC)压力、氧化剂预燃室氧化剂阀(OPOV)位置和高压氧化剂泵(HPOP)转速的权重因子为0,因为预计这些参数的相对变化很小。还展示了三次导致高压燃料涡轮泵(HPFTP)效率损失的航天飞机主发动机故障观察到的异常,这些异常与预期的参数指示高度相关。
表6.2故障关联的归一化偏差
| 发动机参数 |
燃烧效率损失 |
高压氧化剂泵效率损失 |
高压燃料泵效率损失 |
| 高压燃料涡轮泵轴温度(HPFTDST) |
-0.2 |
0.18 |
0.79 |
| 高压氧化剂涡轮泵轴温度(HPOTDST) |
1 |
0.91 |
-0.53 |
| 高压燃料涡轮泵压差(HPFTDeltaP) |
0.1 |
0.09 |
0.68 |
| 高压氧化剂涡轮泵压差(HPOTDeltaP) |
0.65 |
0.59 |
0.21 |
| 高压燃料泵转速(HPFP-N) |
0.1 |
0.09 |
0.21 |
| 高压氧化剂泵转速(HPOP-N) |
0.6 |
0 |
0 |
| 燃料主阀(FPOV) |
-0.5 |
0.09 |
1 |
| 氧化剂主阀(OPOV) |
0.3 |
1 |
-0.05 |
| 主燃烧室压力(MCCPc) |
0 |
0 |
0 |
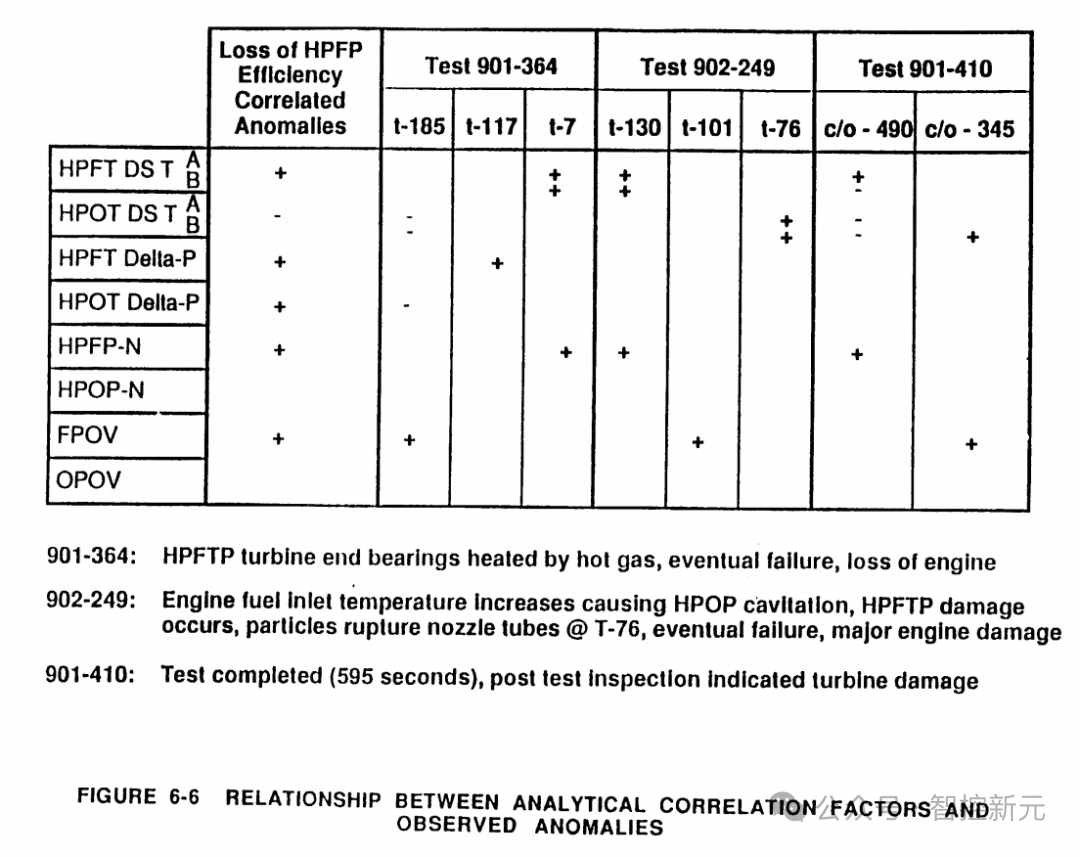
图6-6分析关联因子与观测异常的关系
该表格展示了高压燃料泵效率损失对应的异常与不同试验的关联情况:
行:发动机参数(如高压燃料涡轮泵轴温度、高压氧化剂涡轮泵轴温度等)
列:试验(901-364、902-249、901-410)及试验内的时间节点
“+” 标记:对应试验 / 时间节点中出现该参数异常
试验说明
901-364:高压燃料涡轮泵涡轮端轴承被热气加热,最终失效,导致发动机损坏
902-249:发动机燃料入口温度升高,引发高压氧化剂泵气蚀,高压燃料涡轮泵受损;颗粒在 T-76 时刻破裂喷管导管,最终失效,发动机严重损坏
901-410:试验完成(595 秒),事后检查显示涡轮损坏
6.3归一化测量偏差
图6-7展示了用于归一化单个测量偏差的方法。为每个测量值定义预期标称值,实际测量值与标称值之间的差异指示测量偏差的大小和方向。归一化值定义为测量值与标称值之间的差异除以相关的可信度限值。
采用上述方法,归一化测量偏差可简化为两个部分的问题:1)标称值的定义;2)可信度水平的定义。
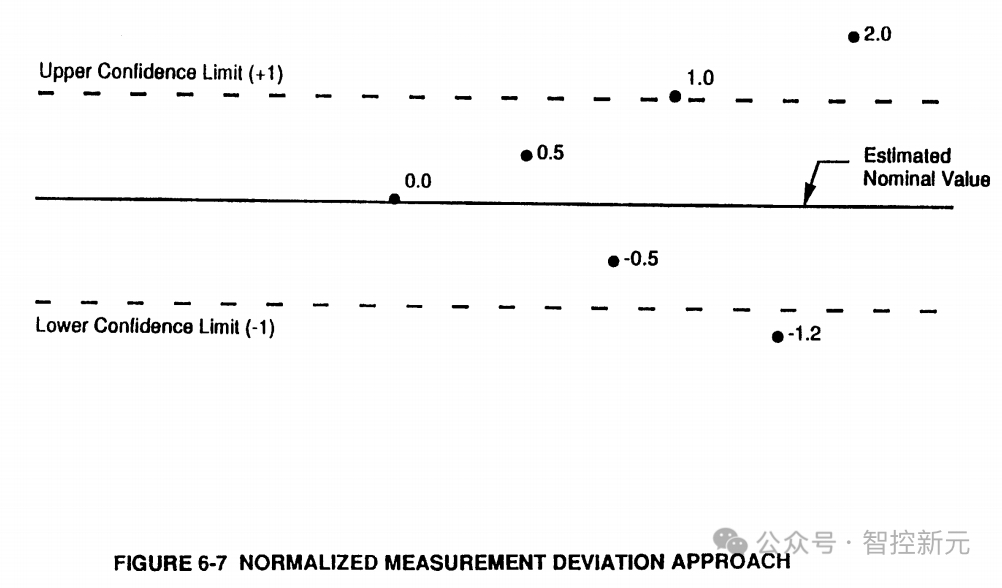
图6-7归一化测量偏差方法
(图表说明)
实线:估算标称值(Estimated Nominal Value)
上下虚线:置信上限(Upper Confidence Limit,+1)和置信下限(Lower Confidence Limit,-1)
圆点:不同的归一化测量偏差值(如 0.0、0.5、1.0、-0.5、-1.2、2.0)
基于对检测技术的评估,选择了三种方法来估算每个测量值的标称值:1)全局运行包络线;2)稳态初始值;3)功率相关值。每种技术适用于航天飞机主发动机运行剖面的不同部分,适用区域如图6-8所示。在瞬态和第一个稳态的最初几秒内,全局运行包络线能提供最有用的标称测量值估算(第5.8节)。对于后续稳态的最初几秒,通过基于初始稳态期间测量的值和计划的功率变化来预测该值,能更准确地进行估算(第5.9节)。在稳态运行的最初几秒内,取平均值作为该稳态剩余时间的准确估算(第5.2节)。有关每种估算技术的详细信息,请参见相关章节。
第二个要求是可信度限值的定义。可信度限值可被视为发动机专家认为特定测量值指示异常的限值。因此,归一化值为1.5对应高度确信测量偏差显著;而值为0.5仅表明测量偏差可能指示发动机级参数正在发生变化。每个参数的可信度限值不同,且预计在瞬态期间会发生变化。然而,可信度限值的定义应确保异常指示的数值始终一致(即值=1.0表明偏差显著)。可信度限值的量化需要基于航天飞机主发动机测试历史和模型进行全面的敏感性研究。
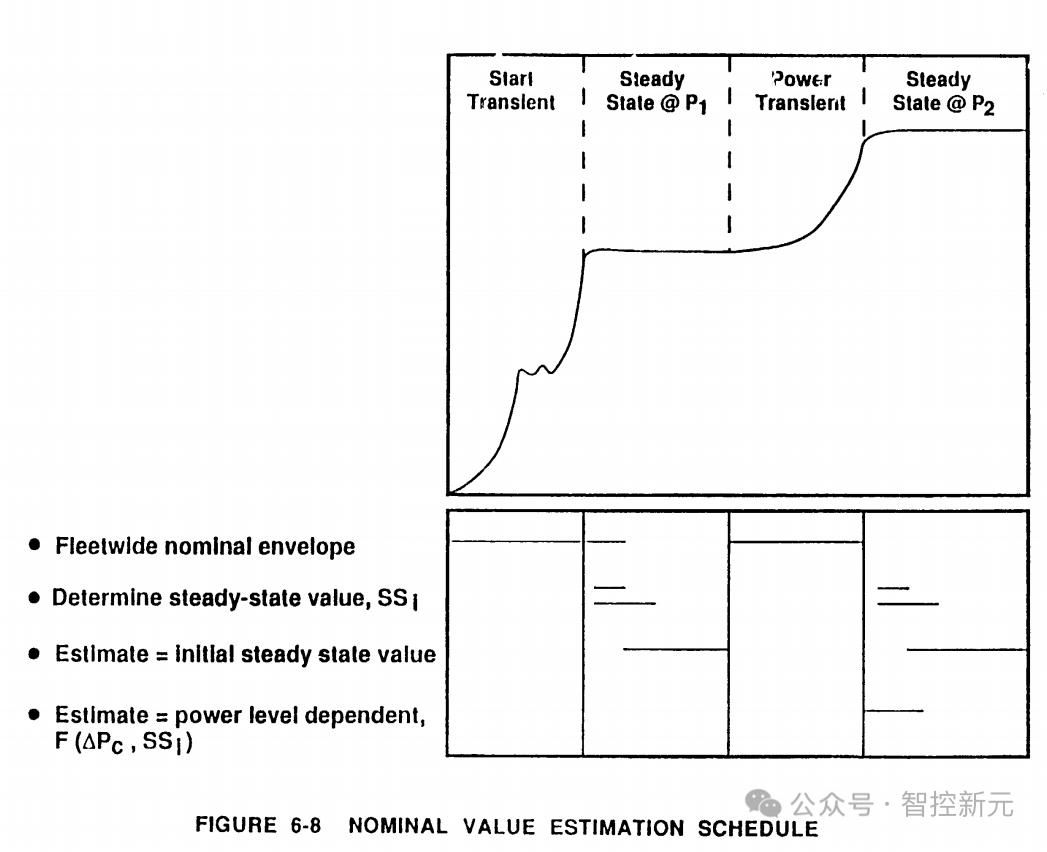
图6-8标称值估算流程
该图展示了标称值随运行阶段的变化,分为 4 个阶段:
启动瞬态阶段
功率 P₁下的稳态阶段
功率瞬态阶段
功率 P₂下的稳态阶段
关键说明
机队标称范围
确定稳态值 SS₁
估算值 = 初始稳态值
估算值 = 与功率水平相关的函数 F (ΔPcSS₁)
6.4 框架结论
本节所述的框架由成熟的故障检测要素组成,适用于航天飞机主发动机故障,并与正在研发的异常与故障检测系统(SAFD)硬件的实施兼容(见附件11)。这是一种低风险、高回报的近期实施策略。
该框架所代表的系统与Block-II型控制器兼容,且易于扩展至飞行应用。它对多种故障指示敏感,能提供发动机故障的早期指示,对传感器故障具有耐受性,并能高度确信发动机关闭指令的合理性。
7 效果评估
通过将框架的关键特征与基准检测系统(本案例中为异常与故障检测系统)的特征进行比较,可衡量HMSRE的效果。基于火箭发动机故障检测系统的四个重要标准评估HMSRE框架的效果:1)故障覆盖范围;2)发动机阶段覆盖范围;3)指示的早期性;4)传感器故障导致的性能下降。效果评估总结如表7.1所示。
表7.1HMSRE有效性总结
| 分类 |
说明 |
SAFD |
HMSRE |
| 故障覆盖(基于28次事故试验) |
提前正确切断的试验次数 |
18/24(75%) |
19/24(79%) |
|
提前错误切断的试验次数 |
0/4 |
0/4 |
| 故障覆盖(基于排序后的故障模式) |
- |
不适用(n/a) |
55% |
| 发动机阶段覆盖 |
启动瞬态 |
no |
yes |
|
稳态 |
yes |
yes |
|
功率瞬态 |
no |
yes |
|
切断瞬态 |
no |
no |
| 指示提前性(红线切断前的时间) |
试验901-307 |
20 |
31.5 |
|
试验902-198 |
3.1 |
3.4 |
|
试验902-249 |
61 |
121 |
| 传感器故障导致的性能下降 |
- |
轻微(slight) |
轻微(slight) |
7.1 故障覆盖范围
通过两种不同的方法表征HMSRE的故障覆盖范围:对28次航天飞机主发动机事故测试的评估和可检测故障模式的确定。
在异常与故障检测系统(SAFD)第二阶段报告中确定并总结了28次航天飞机主发动机事故测试。这些测试涵盖了多种发动机故障,被认为能代表航天飞机主发动机故障指示。这些测试用于估算异常与故障检测系统和HMSRE框架的故障覆盖范围。对于表7.2中列出的每个测试,确定指示异常的传感器的最大数量以表征异常与故障检测系统,并计算HMSRE基本算法的最大值以表征HMSRE框架。
表7.2航天飞机主发动机试验历史总结
| 试验编号 |
最大SAFD异常数 |
最大HMSRE量级(估算*) |
轻微损坏 |
项目时长 |
| SF6-01 |
5 |
56.2 |
- |
- |
| SF10-01 |
5 |
14 |
- |
- |
| 750-148 |
12 |
69.1 |
- |
- |
| 750-175 |
8 |
133.4 |
- |
- |
| 750-259 |
12 |
103.9 |
- |
- |
| 901-110 |
1 |
2.2 |
- |
- |
| 901-136 |
2 |
4.9 |
- |
- |
| 901-173 |
11 |
25 |
- |
- |
| 901-183 |
2 |
2.2 |
- |
- |
| 901-225 |
8 |
46.4 |
• |
- |
| 901-284 |
6 |
126.2 |
- |
- |
| 901-307 |
7 |
9.6 |
- |
- |
| 901-331 |
13 |
66.8 |
- |
- |
| 901-340 |
9 |
22.2 |
- |
- |
| 901-346 |
6 |
11.1 |
- |
• |
| 901-362 |
1 |
5.1 |
• |
• |
| 901-363 |
2 |
5.2 |
• |
• |
| 901-364 |
7 |
18.3 |
- |
- |
| 901-410 |
3 |
9.8 |
- |
• |
| 901-436 |
8 |
52.1 |
- |
- |
| 901-485 |
2 |
4.6 |
• |
• |
| 902-095 |
0 |
0 |
- |
- |
| 902-112 |
7 |
60.6 |
- |
- |
| 902-118 |
8 |
24.9 |
- |
- |
| 902-120 |
1 |
2.6 |
- |
- |
| 902-198 |
12 |
82.4 |
• |
- |
| 902-209 |
1 |
2.9 |
• |
• |
| 902-249 |
6 |
27.4 |
- |
- |
*注:使用SAFD标准差数值估算,且所有传感器权重=1.0
在28次测试中,4次测试持续了整个项目周期,仅对发动机造成轻微损坏。这些测试被认为接近(但略低于)足以需要关闭发动机的损伤阈值。因此,在28次事故测试中,24次需要关闭发动机,4次不需要。
为估算HMSRE框架的关闭标准,将事故测试数据以图形方式呈现于图7-1中。对于每个测试,沿Y轴绘制HMSRE基本算法的最大值。4次持续整个项目周期、仅造成轻微损坏的测试(假设不需要关闭发动机)用空框表示。基于这些数据,选择6.0作为评估用的HMSRE关闭阈值。
使用6.0的阈值,24次测试中有19次会被提前关闭——已验证的故障覆盖范围为79%。同样重要的是,所有持续整个项目周期、仅造成轻微损坏的测试都不会被关闭。HMSRE已验证的故障覆盖范围与异常与故障检测系统的预期覆盖范围相当(24次测试中有18次被关闭)。
预计误报警率较低,因为关闭阈值为标称值的3倍,且即使是指示轻微损坏的测试仍低于该阈值。
对事故测试的评估表明,该系统具有良好的故障覆盖范围和高度的故障检测稳健性。
估算故障覆盖范围的第二种方法是在45种最可能发生的故障模式(根据任务1的排序)中识别可通过HMSRE框架检测到的故障模式。对于预计会影响至少两个不同HMSRE测量值(即高压氧化剂涡轮泵(HPOTP)排气温度A和B算作1个测量值)的故障模式,认为其具有可检测性。通过使用优值函数值作为每个故障模式发生相对可能性的粗略估算,估算HMSRE可检测到的故障模式百分比。该方法表明,约55%的所有1类临界发动机故障应可被检测到。上述故障覆盖范围评估中使用的假设和近似值反映了每种故障模式的可检测性倾向。
7.2 发动机阶段覆盖范围
HMSRE框架涵盖发动机所有运行阶段(启动瞬态、主级稳态、功率瞬态),但关闭瞬态除外。
7.3 指示的早期性
通过评估三个特定测试案例(901-307、902-198和902-249),近似得出故障指示的早期性。这些评估的结果如图7-2、图7-3和图7-4所示。关闭时间的比较如图7-5所示。在所有案例中,与异常与故障检测系统(SAFD)或红线相比,HMSRE都能提供更早的关闭。
对于测试902-198,与异常与故障检测系统关闭相比,使用HMSRE获得的少量额外时间(0.3秒)可能不会显著减少发动机损伤。
测试901-307显示,HMSRE的关闭时间比异常与故障检测系统早11.5秒。在此时间段内可能发生了显著的发动机损伤。
测试902-249显示,HMSRE在t=330时关闭,异常与故障检测系统在t=390时关闭。对测试总结的检查表明,发动机一直在缓慢退化,直到t=374时一个摩擦环失效。该环失效后,发动机退化加速并蔓延至其他部件。因此,若在HMSRE阈值处关闭发动机,显然可避免显著的发动机损伤。
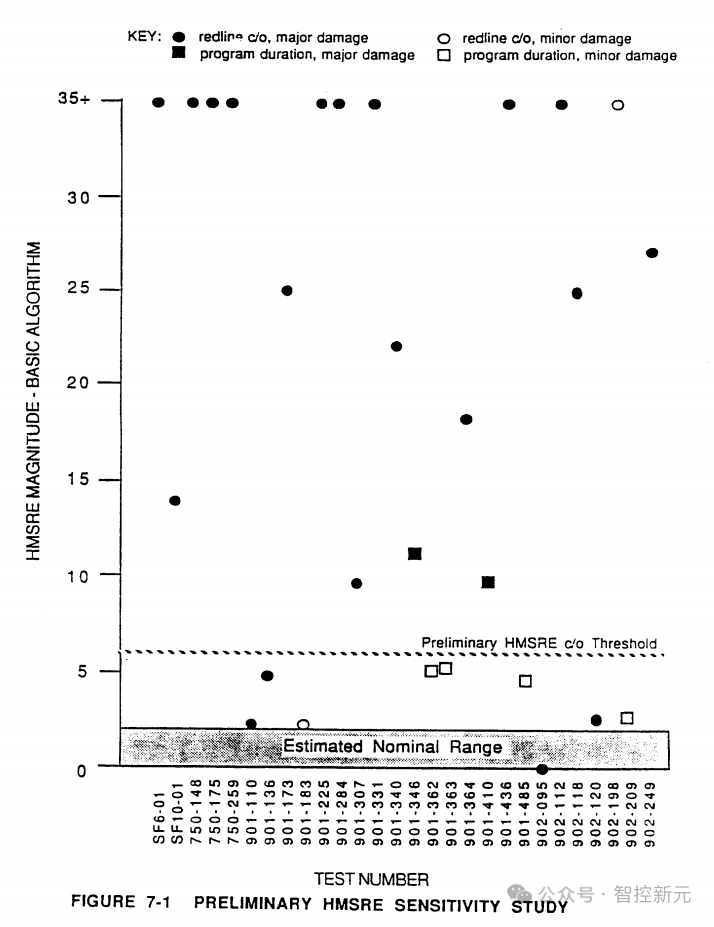
图7-1初步HMSRE灵敏度研究
(图例说明)
●:红线切断,严重损坏
○:红线切断,轻微损坏
■:项目时长,严重损坏
□:项目时长,轻微损坏
(图表维度)
横轴:试验编号
纵轴:HMSRE量级(基础算法)
(关键标识)
阴影区域:估算标称范围
虚线:初步HMSRE切断阈值
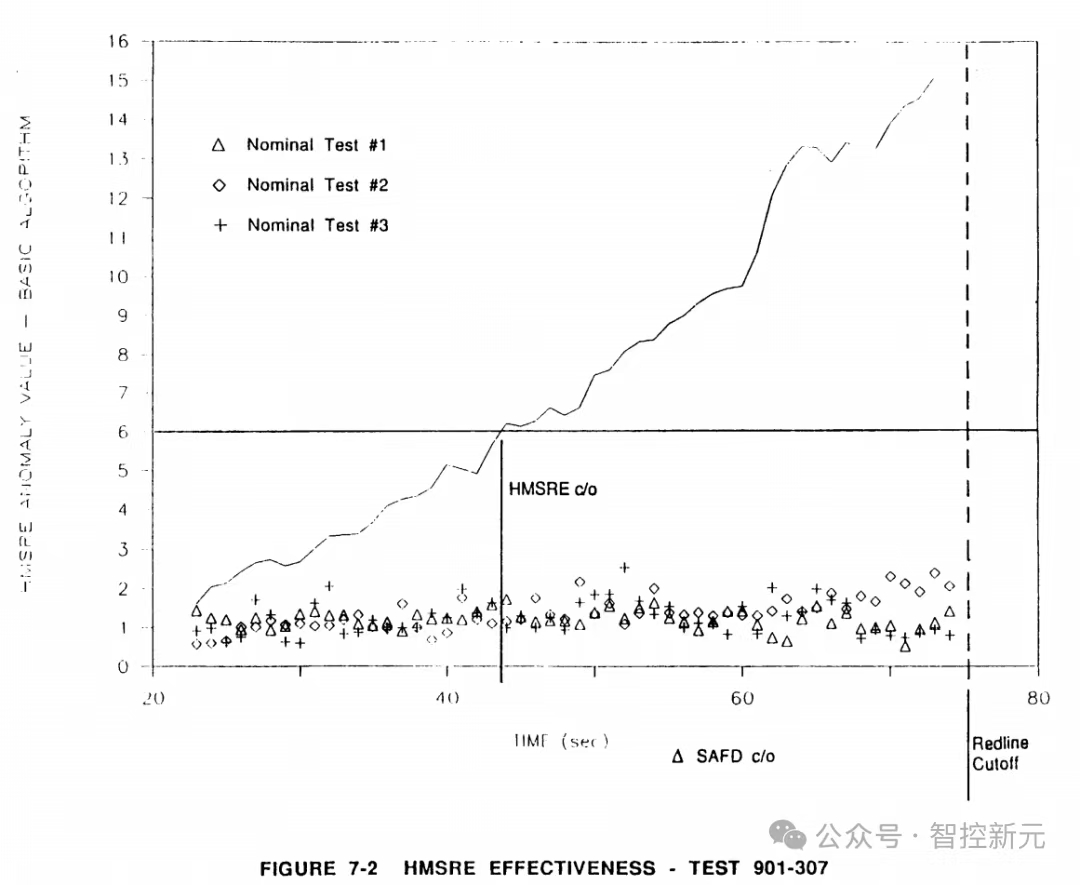
图7-2HMSRE有效性——试验901-307
(图例说明)
△:标称试验#1
◇:标称试验#2
+:标称试验#3
(图表维度)
横轴:时间(单位:秒)
纵轴:HMSRE异常值(基础算法)
(关键节点)
HMSREc/o:HMSRE切断点(约40秒时)
SAFDc/o:SAFD切断点(滞后于HMSRE)
RedlineCutoff:红线切断点(约80秒时)
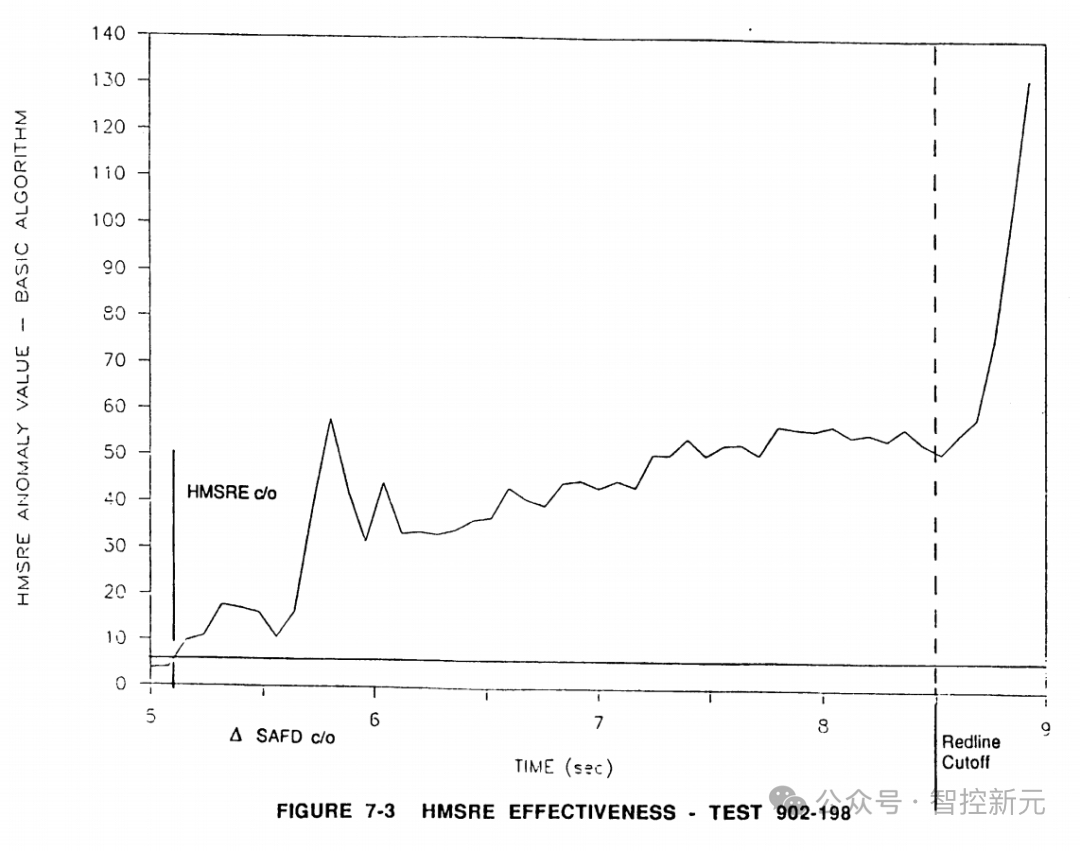
图7-3HMSRE有效性——试验902-198
(图表维度)
横轴:时间(单位:秒)
纵轴:HMSRE异常值(基础算法)
(关键节点)
HMSREc/o:HMSRE切断点(约5秒时)
SAFDc/o:SAFD切断点(约6秒时)
RedlineCutoff:红线切断点(约9秒时)
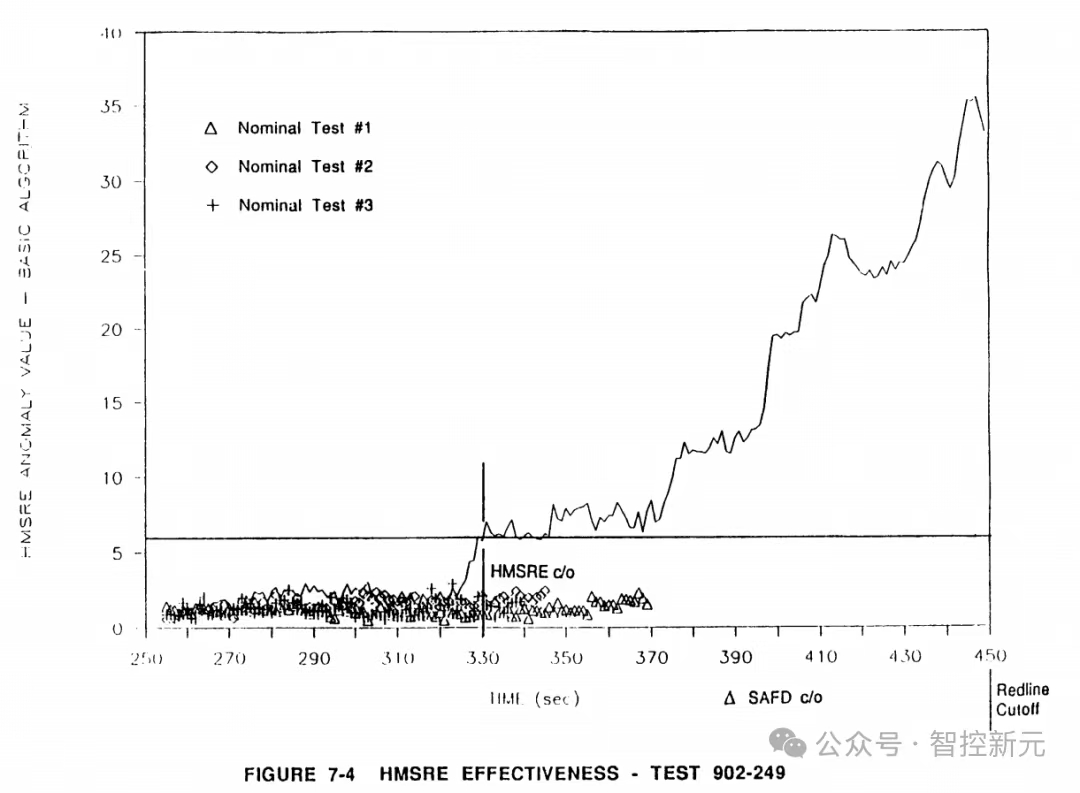
图7-4HMSRE有效性——试验902-249
(图例说明)
△:标称试验#1
◇:标称试验#2
+:标称试验#3
(图表维度)
横轴:时间(单位:秒)
纵轴:HMSRE异常值(基础算法)
(关键节点)
HMSREc/o:HMSRE切断点(约330秒时)
SAFDc/o:SAFD切断点(约390秒时)
RedlineCutoff:红线切断点(约450秒时)
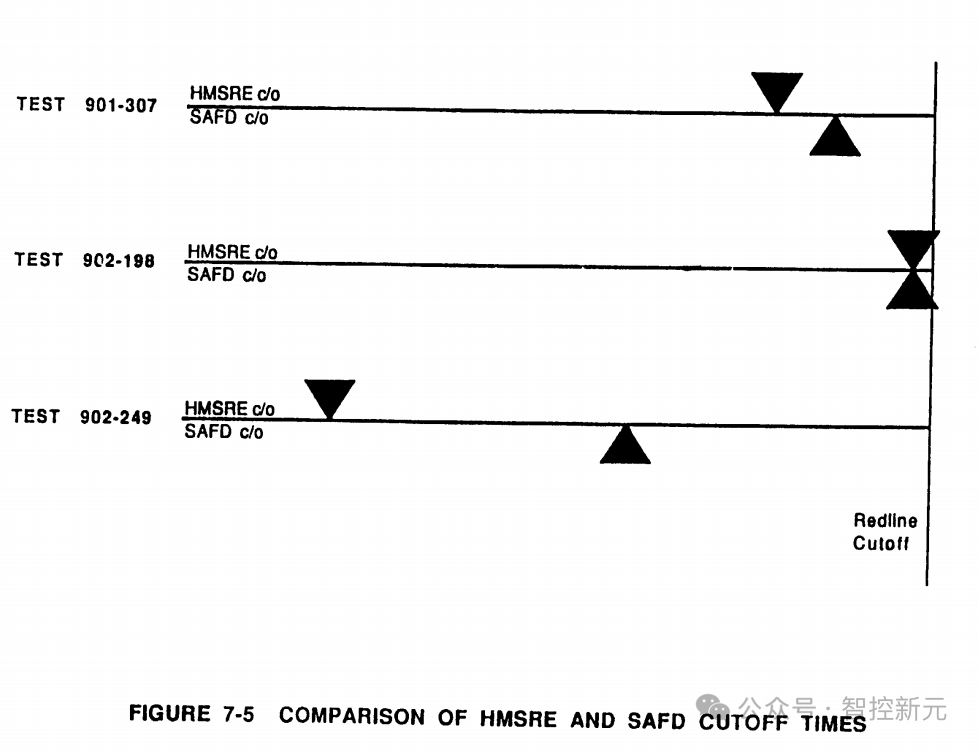
图7-5HMSRE与SAFD切断时间对比
该图展示了3次试验中**HMSRE切断(HMSREc/o)与SAFD切断(SAFDc/o)**的时机差异(以“红线切断(RedlineCutoff)”为参照):
试验901-307:HMSRE切断早于SAFD
试验902-198:两者切断时机接近
试验902-249:HMSRE切断远早于SAFD
7.4 传感器故障导致的性能下降
对传感器故障的不敏感性是火箭发动机故障检测系统的关键特性。传感器的故障率远高于任何其他发动机部件,依赖任何单个传感器的检测系统在该传感器故障时可能会“失明”。HMSRE基于14个单个测量值的影响来估算异常和退化状况。因此,任何一个(或多个)传感器的损坏只会略微降低整体故障指示能力,但不会妨碍检测。
8 原理样机实施方案
建议实施一项为期24个月的项目,以开发HMSRE的原理样机版本。这将使HMSRE能够在航天飞机主发动机在测试台进行“热试车”时使用。预计HMSRE将在试车期间为发动机提供额外保护,从而提高发动机和/或主要部件的存活概率。
本计划概述了如何完成所需工作,包括项目逻辑图、项目工作分解结构(WBS)图、项目时间表、项目人力配置图和实施方案说明。该说明包括估算的人力配置、所需的测试设施、总体测试计划以及填补近期技术空白的技术项目。
8.1 项目逻辑
项目的技术逻辑流程(图8-1)描述了计划工作的任务顺序和相互关系,并指明了信息流和审查点。这为工作流程提供了图形描述,作为对结构更严谨的工作分解结构(WBS)和时间表的补充。
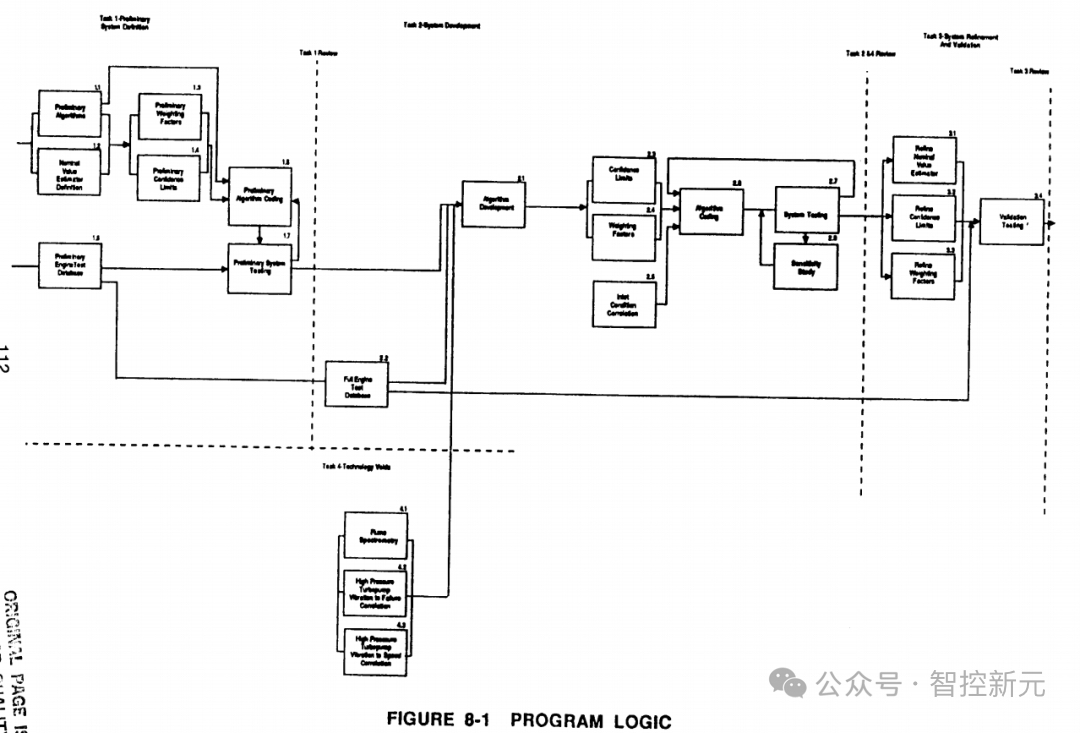
图8-1项目逻辑
该图展示了项目的工作流程,分为多个任务模块:
任务1:初步系统定义
1.1初步算法
1.2初步标称值估算
1.3初步权重因子
1.4初步切断阈值
1.5初步专家意见
1.6初步算法编码
1.7初步系统测试
任务2:算法开发
2.1算法开发
2.2切断阈值
2.3权重因子
2.4指标排序关联
2.5算法编码
2.6基准测试
2.7系统测试
任务3:技术评估
3.1运行专门研究
3.2高压权重因子优化
3.3高压权重因子验证
任务4:最终系统定义
4.1最终系统定义
任务5:系统增强与验证
5.1规则集增强
5.2初步切断阈值
5.3规则权重因子
任务6:验证
6.1验证测试
洛克达因公司计划将HMSRE原理样机的实施基于软件开发和验证工作,最终在航天飞机主发动机技术测试台(TTBE)上实施。HMSRE的原理样机将在洛克达因公司现有的计算机/工作站硬件上实施。该项目分为三个连续的软件开发和测试相关任务,以及一个并行的技术任务。
在任务1(初步系统定义)中,开发用于关联多个传感器流故障数据的初步算法。将定义标称值估算技术,并建立用于HMSRE测试的初步发动机测试信息数据库。将确定初步可信度限值和权重因子,并对初步算法进行编码,初步系统测试期与算法编码工作重叠,以确保HMSRE在系统开发任务之前的初步状态下能成功运行。该任务的输出将是一组运行结果(约12次),指示HMSRE在红线关闭前多久会发出发动机关闭信号。这些结果将作为任务1审查的一部分提交给刘易斯研究中心(LeRC)。
系统开发(任务2)将生成一个全面的HMSRE,包含用于HMSRE测试的完整发动机测试数据库和全套算法。该任务始于算法和完整发动机测试数据库的开发。将定义可信度限值和权重因子,并在HMSRE算法中实施。将建立进气条件关联技术,然后对算法进行编码。将对HMSRE进行测试,并在测试的同时进行敏感性研究。任务2的活动将在洛克达因公司卡诺加公园(CanogaPark)设施的计算机/工作站上进行。系统开发工作预计将采用有助于代码调试和验证HMSRE功能的编码技术。任务2完成后,将在刘易斯研究中心举行任务2审查。
任务3(系统优化和验证)将侧重于通过优化标称值估算器、可信度限值和权重因子,提高HMSRE的准确性。此外,将去除HMSRE代码中的软件开发“钩子”和消息,以提高速度。在此阶段,可将HMSRE安装在洛克达因公司卡诺加设施的异常与故障检测系统(SAFD)开发硬件上。通过这种方式,可在配置为模拟技术测试台(TTBE)实施硬件的硬件上解决系统中的任何漏洞。将在洛克达因公司进行验证测试,并利用完整的发动机测试数据库。将使用成功的航天飞机主发动机测试数据测试误关闭情况;使用异常测试数据“触发”HMSRE;并使用发动机仿真测试HMSRE对未发生或未记录的故障模式的检测能力。然后,可将HMSRE安装在技术测试台(TTBE)设施的异常与故障检测系统(SAFD)硬件上。在此处,计划首先将HMSRE用作测试操作员的警告装置,通过声音和/或视觉指示快速发出即将发生事故的信号。随后,将HMSRE与发动机关闭接口连接,根据需要启动技术测试台(TTBE)关闭。
任务4将解决三个技术空白(有望提升HMSRE整体效果但目前不适用于航天飞机主发动机的要素)。这些工作均不构成重大挑战,开发风险较低。涉及的领域包括羽流光谱仪故障关联、涡轮泵窄带振动故障关联以及氧化剂涡轮泵振动至转速的计算。
8.1.1 工作分解结构
项目工作分解结构图(图8-2)将工作要素定义到第三级。对于技术任务(任务1至任务4),描述了子任务。工作分解结构为分配项目资源、密切监控项目支出提供了结构化方法。
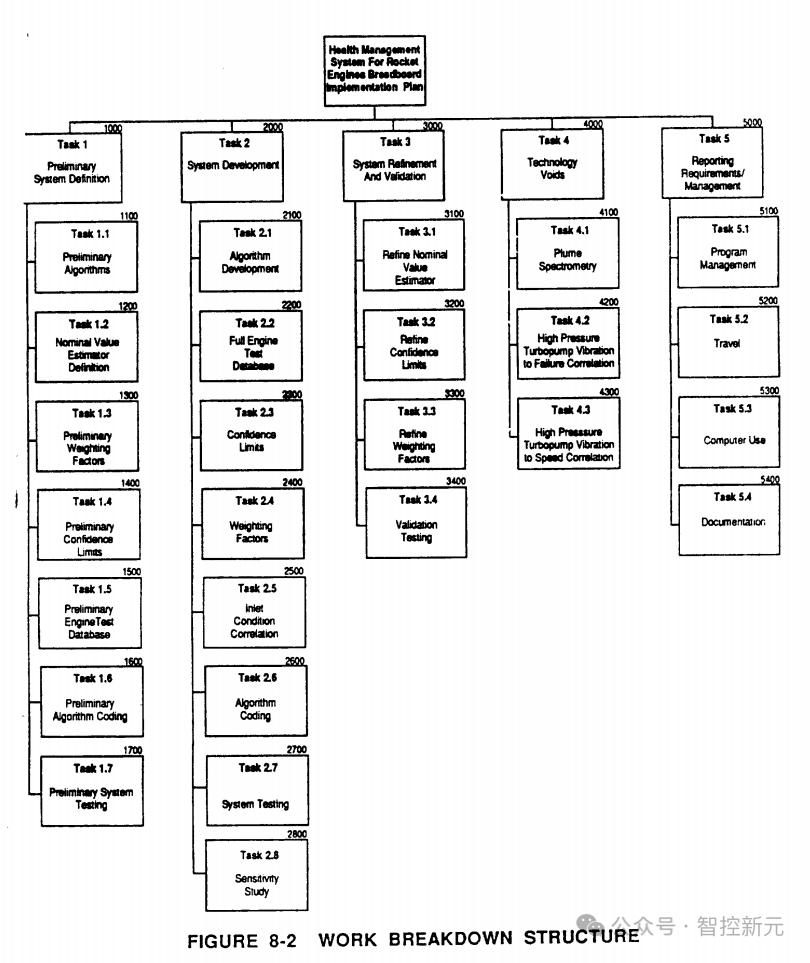
图8-2工作分解结构
该结构对应“HMSRE原型实施计划”的任务拆分,分为5大任务模块:
任务1:初步系统定义
1.1初步算法
1.2标称值估算定义
1.3初步权重因子
1.4初步置信限
1.5初步发动机测试数据库
1.6初步算法编码
1.7初步系统测试
任务2:系统开发
2.1算法开发
2.2全发动机测试数据库
2.3置信限
2.4权重因子
2.5初始条件关联
2.6算法编码
2.7系统测试
2.8灵敏度研究
任务3:系统增强与验证
3.1增强标称值估算器
3.2增强置信限
3.3增强权重因子
3.4验证测试
任务4:技术空白
4.1羽流光谱学
4.2高压涡轮泵振动与故障关联
4.3高压涡轮泵振动与转速关联
任务5:报告/需求/管理
5.1项目管理
5.2差旅
5.3计算机使用
5.4文档
8.1.2 项目时间表
项目时间表如图8-3所示。显示了第三级(子任务)要素的时间阶段和子任务完成日期。任务时间表分配基于24个月内的任务活动。任务1(初步系统定义)的技术工作将在最初六个月内完成;任务2(系统开发)将在第七个月开始,持续十四个月;任务3(系统优化和验证)将在第二十一个月初启动,为期四个月;任务4(技术空白)的技术工作将在第五个月开始,持续至第十三个月。图8-4总结了洛克达因公司项目的人力配置情况,是项目支出的基础。
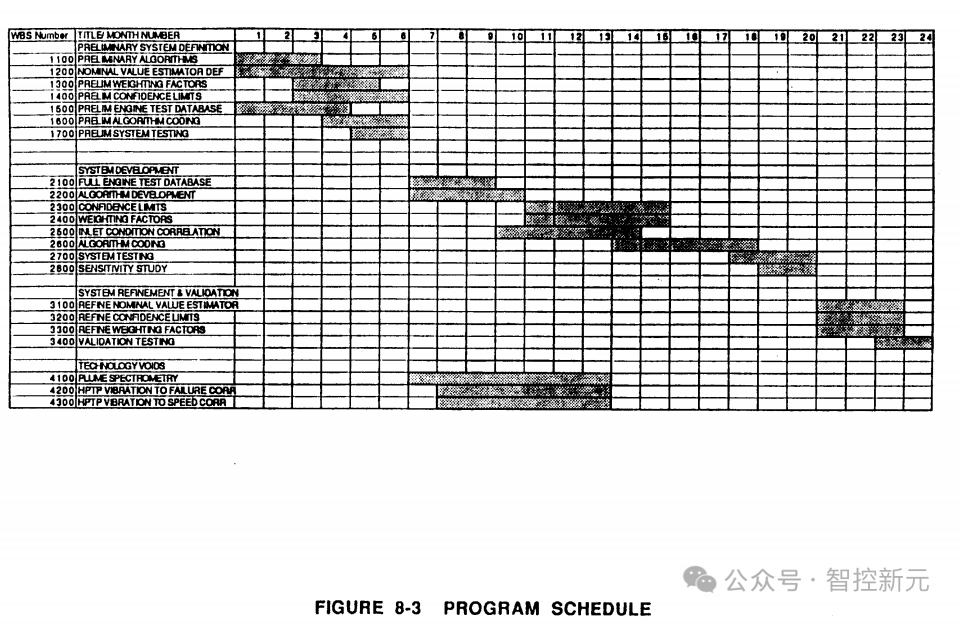
图8-3项目进度表
这是项目各任务的时间进度规划(以“月”为单位),涵盖4大模块:
1.初步系统定义(WBS1000)
1100初步算法:第1-2月
1200标称值估算器定义:第2-4月
1300初步权重因子:第3-5月
1400初步置信限:第4-6月
1500初步发动机测试数据库:第5-7月
1600初步算法编码:第6-8月
1700初步系统测试:第7-9月
2.系统开发(WBS2000)
2100全发动机测试数据库:第8-10月
2200算法开发:第9-11月
2300置信限:第10-12月
2400权重因子:第11-13月
2500初始条件关联:第12-14月
2600算法编码:第13-15月
2700系统测试:第14-16月
2800灵敏度研究:第15-17月
3.系统增强与验证(WBS3000)
3100增强标称值估算器:第21-23月
3200增强置信限:第22-24月
3300增强权重因子:第23-25月
3400验证测试:第24-26月
4.技术空白(WBS4000)
4100羽流光谱学:第10-12月
4200高压涡轮泵振动与故障关联:第11-13月
4300高压涡轮泵振动与转速关联:第12-14月
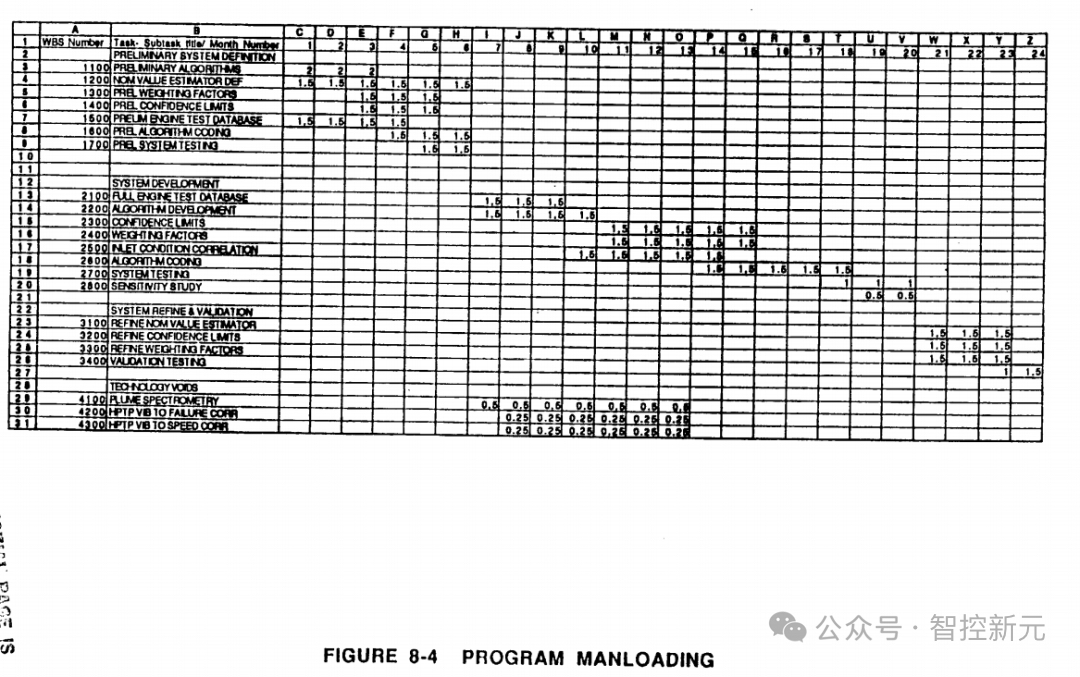
图8-4项目人力负载表
这是项目各任务在每个月的人力投入(单位:人月)规划,涵盖4大模块:
1.初步系统定义(WBS1000)
1100初步算法:第1-3月,每月2人月
1200标称值估算器定义:第1-5月,每月1.5人月
1300初步权重因子:第2-6月,每月1.5人月
1400初步置信限:第3-7月,每月1.5人月
1500初步发动机测试数据库:第4-8月,每月1.5人月
1600初步算法编码:第5-9月,每月1.5人月
1700初步系统测试:第6-10月,每月1.5人月
2.系统开发(WBS2000)
2100全发动机测试数据库:第8-10月,每月1.5人月
2200算法开发:第9-12月,每月1.5人月
2300置信限:第10-13月,每月1.5人月
2400权重因子:第11-15月,每月1.5人月
2500初始条件关联:第12-16月,每月1.5人月
2600算法编码:第13-17月,每月1.5人月
2700系统测试:第14-19月,每月1.5人月
2800灵敏度研究:第15-21月,每月1人月(第20-21月为0.5人月)
3.系统增强与验证(WBS3000)
3100增强标称值估算器:第21-23月,每月1.5人月
3200增强置信限:第22-24月,每月1.5人月
3300增强权重因子:第23-25月,每月1.5人月
3400验证测试:第24-26月,每月1.5人月(第26月为1人月)
4.技术空白(WBS4000)
4100羽流光谱学:第8-14月,每月0.5人月
4200高压涡轮泵振动与故障关联:第9-14月,每月0.25人月
4300高压涡轮泵振动与转速关联:第10-14月,每月0.25人月
8.2估算的人力配置
HMSRE实施的估算成本基于初步工作分解结构(WBS)和初步时间表。每个工作分解结构要素的工时和持续时间由当前的首席研究员、项目经理和负责支持人员的职能经理组成的团队估算。该估算是基于类似项目的经验得出的。
8.3测试设施要求
8.3.1计算要求
已确定,商用/工业级计算机具备足够的容量和速度,能够在必要的时间内执行必要的计算和输入/输出,在试车期间为发动机提供增强保护。
最适合HMSRE开发的现有测试设施是洛克达因公司卡诺加(Canoga)的工作站。这使得能够便捷地访问大量的航天飞机主发动机测试数据历史。我们的数字数据室可将测试数据格式化为美国信息交换标准代码(ASCII)文件,这些文件可安装在开发站硬盘驱动器上并从中访问。这将满足HMSRE实施的系统开发目标。开发站将是独立的,在测试运行期间不会从工作站外部获取数据。支持这些运行的测试数据将来自发动机测试数据库和洛克达因公司的航天飞机主发动机模型输出。当HMSRE经过精简可实时运行并在洛克达因公司的本地异常与故障检测系统(SAFD)中验证后,技术测试台(TTBE)设施将投入使用。将把HMSRE实时代码传输到技术测试台(TTBE)的异常与故障检测系统(SAFD)硬件上。通过提供热试车发动机测试数据以及通过航天飞机主发动机控制器(SSMEC)与发动机的潜在交互,支持HMSRE的最终实施目标。测试数据将来自发动机仪表和设施仪表。在航天飞机主发动机技术测试台(TTBE)上使用异常与故障检测系统(SAFD)是HMSRE技术测试台(TTBE)实施的组成部分。计划将异常与故障检测系统(SAFD)的功能用于HMSRE的信号调理、多路复用和计算以及异常与故障检测系统(SAFD)算法。
以下是本项目可使用的部分模型:
航天飞机主发动机数字瞬态模型(DTM):一种热力学、瞬态、发动机系统和部件性能预测模型。航天飞机主发动机数字瞬态模型用于发动机系统设计分析和发动机异常仿真。航天飞机主发动机数字瞬态模型通常在位于加利福尼亚州锡尔比奇(SealBeach)信息系统中心的罗克韦尔(Rockwell)Cyber875计算机上以批处理模式运行。
航天飞机主发动机飞行性能模型(FLYTE):一种线性、稳态、发动机系统和部件性能预测模型,包含影响系数。航天飞机主发动机飞行性能模型用于航天运输系统(STS)飞行性能预测、重建和异常解决分析,通常在洛克达因公司的先进技术开发与制造(ATDM)计算机上以批处理模式运行。
航天飞机主发动机氧化剂涡轮泵性能(OTPP)模型:一种热力学、稳态氧化剂涡轮泵部件测试数据缩减模型。航天飞机主发动机氧化剂涡轮泵性能模型通常在位于卡诺加(Canoga)设施的航天飞机主发动机氧化剂涡轮机械国际商业机器(IBM)微型计算机上以交互模式运行。
航天飞机主发动机高压氧化剂涡轮泵(HPOTP)模型:一种热力学、稳态氧化剂涡轮泵部件性能预测模型。航天飞机主发动机高压氧化剂涡轮泵模型用于航天飞机主发动机高压氧化剂涡轮泵详细设计分析和性能预测,通常在位于卡诺加(Canoga)设施的航天飞机主发动机流体动力学阿波罗(Apollo)工作站上以交互模式运行。
表8-1总结了这些模型。其中多个模型适用于系统的非线性方面,且每个模型均以FORTRAN77编程语言编写。数据缩减程序(DRP)、飞行性能模型(FLYTE)、氧化剂涡轮泵性能模型(OTPP)和高压氧化剂涡轮泵模型对航天飞机主发动机热试车数据进行分析和异常解决。
表8.1分析模型
| 模型名称 |
模型功能 |
| 航天飞机主发动机功率平衡模型(SSMEPowerBalanceModel) |
非线性热力学性能预测与功率平衡模型(PBM) |
| 线性发动机模型(LEM:LinearEngineModel) |
PBM的线性化;航天飞机主发动机影响系数模型,用于计算总体趋势 |
| FLYTE |
航天飞机主发动机线性飞行数据预测与重构模型 |
| FREDA |
推断流量参数计算;由试验数据驱动 |
| DRP |
非线性、热力学、稳态性能预测 |
| DTM |
非线性、热力学、瞬态性能预测 |
| OTPP |
稳态、部件试验数据简化 |
| HPOTP |
稳态、氧化剂涡轮泵性能预测 |
| 流体动力学模型/密封模型(HydrodynamicModels/SealModels) |
推断参数计算;由试验数据驱动;发动机参数反算 |
| 气动热模型(Aero-ThermalModels) |
热影响参数;部件膨胀特性;由平衡计算得到的预期运行工况 |
| 其他模型(MiscellaneousModels) |
用于特定部件、配置或场景分析/设计的小型模型 |
8.4采购计划
由于计划利用洛克达因公司提供的计算硬件进行开发和初步HMSRE原理样机实施,并利用洛克达因公司和马歇尔太空飞行中心(MSFC)-技术测试台(TTBE)的异常与故障检测系统(SAFD)硬件进行最终验证,因此预计无需制定采购计划。
8.5技术项目
在整个项目过程中,重点关注与航天飞机主发动机Block-II型控制器和可用设施测量值的兼容性。除非认为某些测量值能显著提升HMSRE的性能,否则不纳入需要额外开发(硬件或处理方面)的测量值。基于此,仅考虑三个技术完善领域应用于HMSRE,分别是用于故障模式识别的羽流光谱仪表征、高压涡轮泵标称振动值的确定及其与故障模式的关联,以及从实时高压氧化剂涡轮泵(HPOTP)振动数据计算高压氧化剂涡轮泵转速。
8.5.1羽流光谱仪
羽流光谱仪提供与内部硬件退化相关的信息,这些信息是现有航天飞机主发动机仪表无法获取的。该技术的开发工作包括两部分:1)与故障相关的羽流异常的定义;2)羽流光谱仪系统的开发。
1)与故障相关的羽流异常的定义
任务1-定义关键羽流异常测量值:关键测量值的定义包括监测材料的选择、异常类型的识别(例如,持续羽流污染、虚假羽流污染、羽流污染加剧)以及异常位置的识别(例如,分布在整个羽流中、条纹状)。由于没有大量的故障数据库可用,羽流污染异常的定义将依赖专家意见、详细建模以及退化模式和发动机动力学的概率表示。
通用方法:选择关键/代表性故障模式;定义通用故障场景;表征退化情况(例如,持续侵蚀、大块材料脱落);表征羽流污染(例如,因科镍合金718(Inconel718)持续存在于羽流中、污染水平稳定升高、细颗粒、均匀分布在整个羽流中)。
任务2-定义标称值:为任务1中定义的羽流异常指示建立航天飞机主发动机的标称运行值。标称值通过评估现有的洛克达因公司航天飞机主发动机热试车数据和来自斯坦尼斯航天中心(StennisSpaceCenter)的数据确定。
任务3-定义可接受限值:为任务2中定义的每个标称值建立可接受偏差限值。这些限值基于正常测试中观察值的统计分布、相关设计和校准测试专家的经验。
2)羽流光谱仪系统的开发
任务1-系统定义:基于上述异常定义结果进行权衡研究,以确定所需的系统特征。这些评估预计将包括羽流覆盖范围(广角、线、单点等)、时间分辨率、监测的化学物种、监测能力(全材料定量要求)。
任务2-系统开发:开发硬件和数据处理软件,以实现任务1中定义的当前羽流监测系统不具备的功能。
任务3-系统校准和敏感性评估:评估系统对已知羽流污染浓度的响应,以将测量值与实际污染水平相关联。
8.5.2 高压涡轮泵振动与故障模式的关联
高压涡轮泵的硬件退化通常伴随着振动水平的升高。预计灵敏的振动监测能在退化严重到显著影响Block-II型控制器监测的性能参数之前,提供旋转组件退化的指示(例如,轴承、密封件)。当前的振动测量监测相当宽的振动带,红线基于整体均方根(RMS)振动水平。对于HMSRE,需要将振动源隔离到特定指示故障的组件。加速度计已可用,且目前由Block-II型控制器使用。因此,HMSRE所需的开发仅限于隔离特定组件振动信号所需的硬件/软件,以及HMSRE标称值和限值的量化。
任务1-振动隔离硬件和软件的开发:开发实时硬件和软件以隔离振动信号。将评估多种方法,包括跟踪滤波器和能够识别指示特定组件的振动“峰值”的软件。将使用航天飞机主发动机录制的振动数据对隔离系统进行测试和评估。
任务2-标称值的量化:通过评估一系列正常航天飞机主发动机热试车在任务1开发的系统监测的频带中的记录振动水平,建立标称值。将在每个功率级建立平均值。此外,通过评估适当的测试数据,评估进气条件变化的影响。
任务3-限值的量化:基于任务2中评估的数据的统计波动和航天飞机主发动机故障测试的评估,为任务1中定义的系统的每个频带建立限值。
8.5.3 高压氧化剂涡轮泵振动与转速的关联
高压氧化剂涡轮泵转速能很好地指示高压氧化剂涡轮泵的性能及其工作负荷。目前高压氧化剂涡轮泵上没有转速传感器,但转速是基于泵同步频率(post-test)计算的。该测量所需的开发工作是在实时系统中实施频率-转速关系。
9 总结
航天飞机主发动机测试历史表明,即使对于类似故障,灾难性发动机故障的特定早期指示也存在很大差异。这一观察结果,再加上任何一种特定故障和传播场景的概率都相当小(最可能的故障模式估计约为1%),表明对多种一般故障指示敏感的算法最适合近期应用。因此,HMSRE算法的指导原则是提供早期检测通用航天飞机主发动机故障指示的能力,而非单独处理特定故障模式。
通过优值函数方法确定的最可能的航天飞机主发动机故障模式及影响分析(FMEA)故障模式的评估,以及航天飞机主发动机故障历史的评估表明,多个现有测量值通常能提供即将发生的灾难性发动机故障的显著早期指示。这些测量值主要与高压涡轮泵性能相关,但也包括振动和主喷射器压力。
评估了九类检测方案,以从确定为通用航天飞机主发动机故障指示的关键发动机运行参数中提取早期故障指示。在这九类方案中,选取了五类方案的特征用于HMSRE算法:先进红线、参数关联、运行包络线、功率级相关算法和振动监测。
HMSRE故障检测策略评估了测量的关键运行条件与预测的标称值之间的差异。通过这些差异的加权相关和近似得出灾难性发动机故障的可能性。该策略能够对多种早期故障指示敏感,从单个已验证参数的大幅偏移到多个相关参数的逐渐漂移。
对航天飞机主发动机测试历史的评估表明,HMSRE算法能检测到79%的重大事故。此外,对于代表三种不同故障类型的三次航天飞机主发动机故障,该算法在红线关闭之前很早就提供了即将发生灾难性故障的指示。
此外,HMSRE算法易于扩展,可纳入额外的测量值(包括传统和先进测量值),且关联策略可优化,纳入专家系统分析甚至神经网络类型处理。
最后,综上所述:利用可用的航天飞机主发动机测量值、算法的通用故障检测功能、广泛的故障覆盖范围、在三个航天飞机主发动机测试案例中已验证的早期故障指示以及算法的可扩展性,共同构成了一种低风险、高回报的方法,可显著提升近期航天飞机主发动机故障检测能力。
原文主要附录
NASA Contractor Report,Health Management System for Rocket Engines,Edward Nemeth,Rocketdyne Division
附件1:航天飞机主发动机(SSME)300余种故障模式清单(按照重要度排序)航天飞机主发动机310种故障类型及重要度排序
附件2:航天飞机主发动机(SSME)300余种故障模式清单(按照外场可更换单元排序)航天飞机主发动机(SSME)300余种故障模式清单:按照外场可更换单元(LRU)排列(附件2)
附件3:其中40余种主要故障模式的原因、影响及监测手段分析航天飞机主发动机(SSME)40余种主要故障模式的原因、影响及监测手段分析(附件3)
附件4:航天飞机主发动机(SSME)喷注阻力、泵效率、喷管泄漏等单项测量值变化航天飞机主发动机(SSME)喷注阻力、泵效率、喷管泄漏等单项测量值变化(附件4)
附件6、7:航天飞机主发动机(SSME)自适应异常关机算法的触发与趋势分析航天飞机主发动机(SSME)自适应异常关机算法的触发与趋势分析(附件6、7)
附件8:航天飞机主发动机(SSME)启动瞬态全机群运行标称包络线航天飞机主发动机(SSME)启动瞬态全机群运行标称包络线(附件8)
附件9:航天飞机主发动机(SSME)起动瞬态异常的指征航天飞机主发动机(SSME)起动瞬态异常指征(附件9)
附件11:异常与故障检测系统(SAFD)硬件定义航天飞机主发动机(SSME)异常与故障检测系统(SAFD)的硬件定义(附件11)
补充总结附表
红线关机的监测逻辑
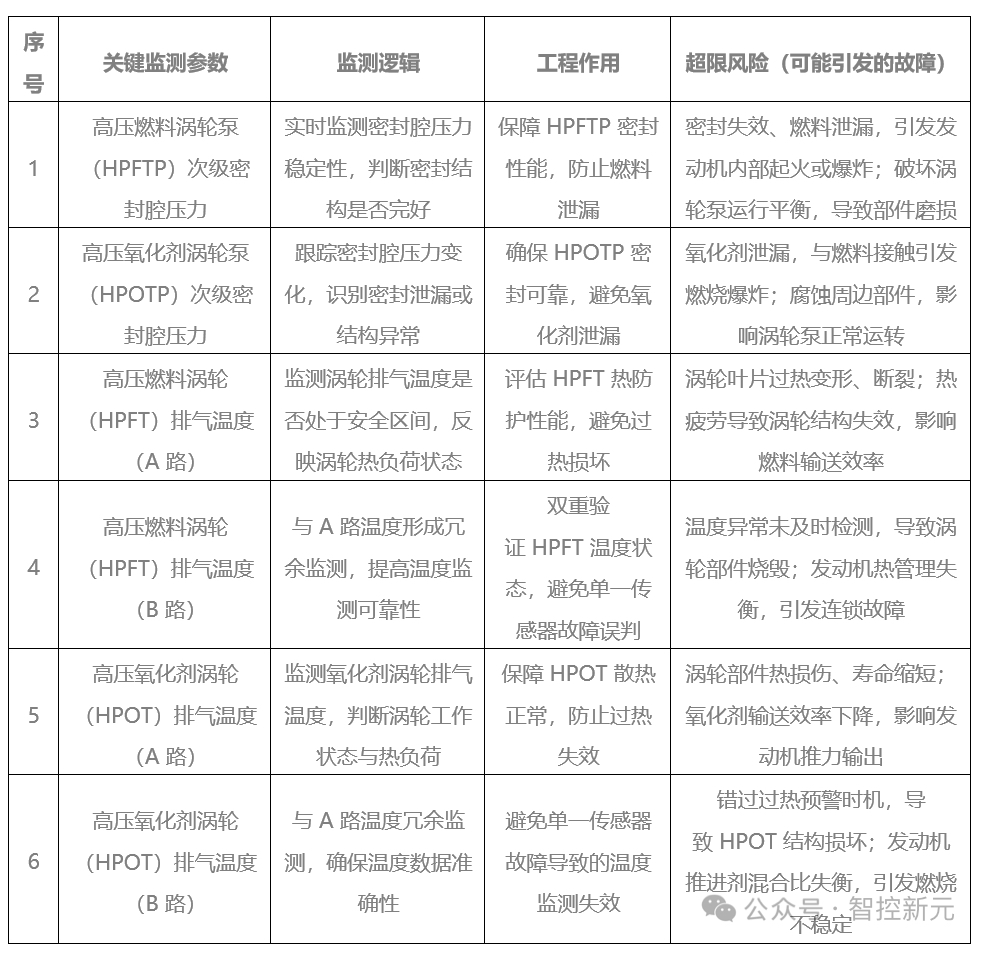
(全文完)